


Positionsabweichung
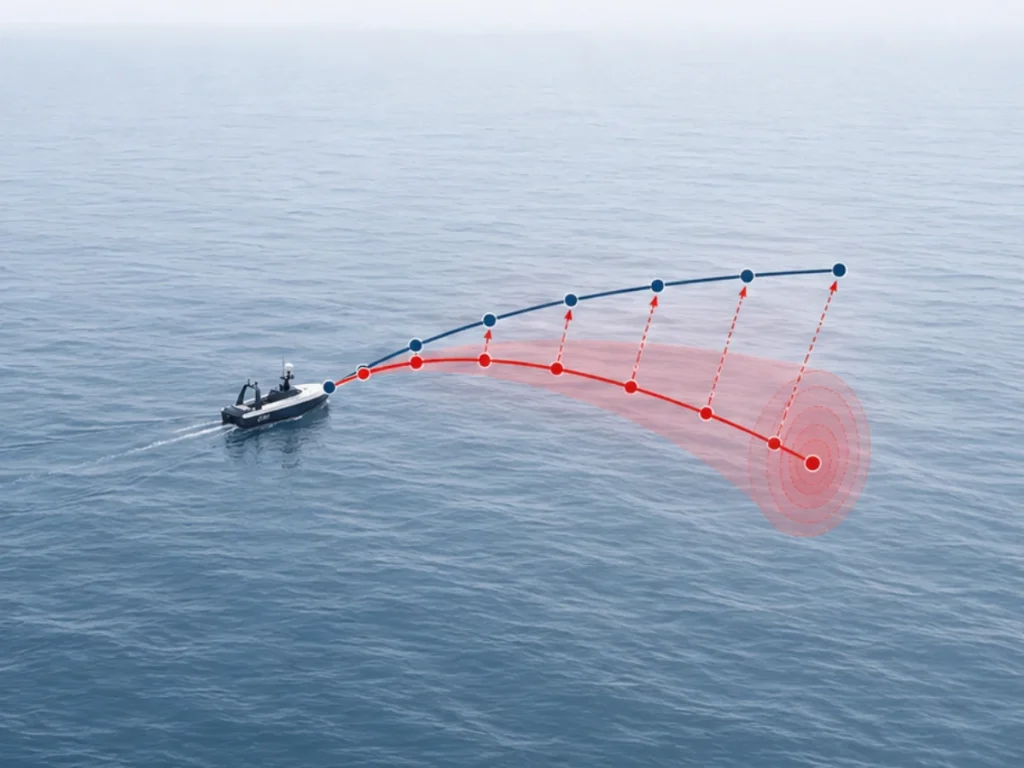
Der Positionsdrift ist das progressive Anwachsen des Positionsfehlers in einem Trägheitsnavigationssystem (INS), während es die Trajektorie eines Fahrzeugs im Laufe der Zeit schätzt. Ein INS berechnet die Position durch Integration von Beschleunigungsmessungen einer Inertial Measurement Unit (IMU). Da die Integration Sensorfehler verstärkt, erzeugen selbst kleine Mess-Bias eine wachsende Navigationsunsicherheit.
Eine IMU misst die spezifische Kraft und Winkelgeschwindigkeit mithilfe von Beschleunigungsmessern und Gyroskopen. Der Navigationsalgorithmus transformiert diese Messungen mithilfe der Lageschätzung vom Sensor- in den Navigationsrahmen. Das INS integriert dann die Beschleunigung, um die Geschwindigkeit zu berechnen, und integriert die Geschwindigkeit, um die Position zu berechnen:
Da die Positionsbestimmung eine doppelte Integration der Beschleunigung erfordert, führen bereits kleine Fehler zu einer erheblichen Abweichung. Beispielsweise eine konstante Vorspannung des Beschleunigungssensors führt zu einem Geschwindigkeitsfehler, der linear mit der Zeit zunimmt:
Der daraus resultierende Positionsfehler wächst quadratisch:
Auch Gyroskopfehler tragen zum Positionsdrift bei. Kleine Lagewehler projizieren den Schwerkraftvektor fehlerhaft in die horizontale Ebene, wodurch falsche Beschleunigungen entstehen, die die Navigationsfehler im Laufe der Zeit vergrößern. Sensor-Bias-Instabilität, Rauschdichte, Skalierungsfehler, Fehlausrichtung, Temperaturänderungen, Vibrationen und die Kalibrierungsqualität beeinflussen das Anwachsen des Drifts.
Hochleistungsfähige taktische und navigationstaugliche IMUs reduzieren diese Effekte durch präzise Kalibrierung und fortschrittliche Fehlerkompensation. Moderne INS-Lösungen begrenzen den Drift weiter, indem sie Inertialmessungen mit Stützquellen wie GNSS, Odometrie, Doppler Velocity Log (DVL) oder visueller Navigation integrieren.
Fortschrittliche Schätzalgorithmen (z. B. EKF) schätzen Sensorfehler kontinuierlich ab, verbessern so die Navigationsgenauigkeit und verlängern die autonome Positionierungsleistung bei längeren GNSS-Ausfällen.
