


Зсув положення
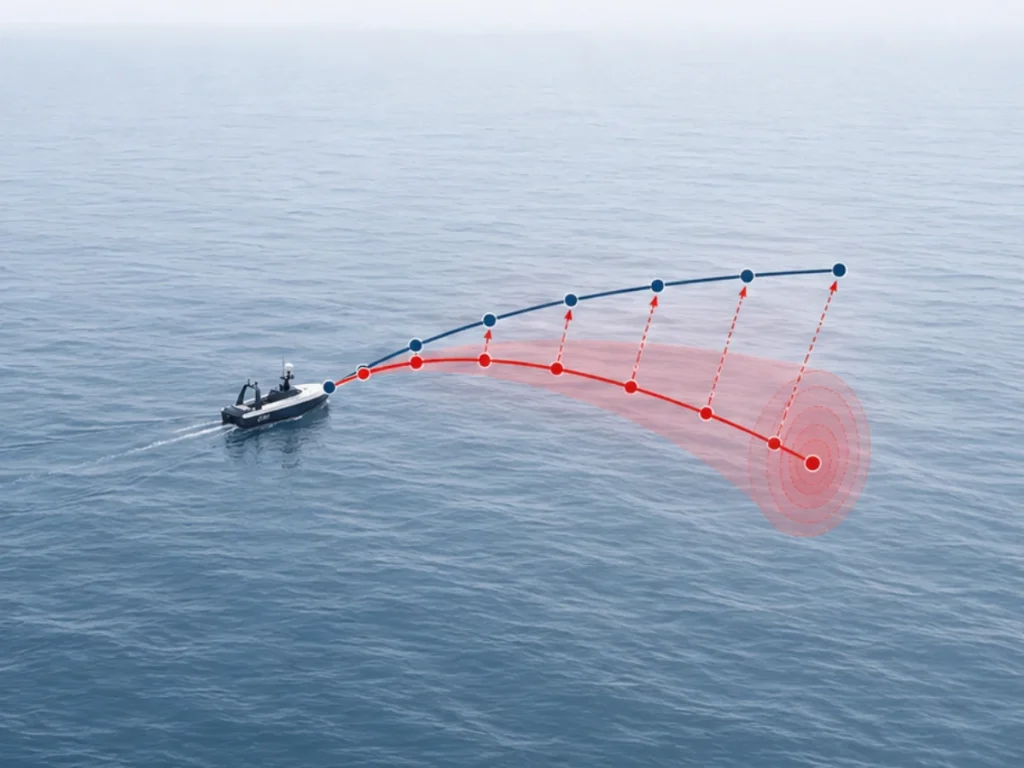
Дрейф позиції — це поступове зростання похибки позиції в інерціальній навігаційній системі (INS) під час оцінки траєкторії транспортного засобу з часом. INS обчислює позицію шляхом інтегрування вимірювань прискорення від інерціального вимірювального блока (IMU). Оскільки інтегрування підсилює похибки датчиків, навіть невеликі зсуви вимірювань генерують зростаючу навігаційну невизначеність.
IMU вимірює питому силу та кутову швидкість за допомогою акселерометрів і гіроскопів. Навігаційний алгоритм перетворює ці вимірювання з системи координат датчика в навігаційну систему координат за допомогою оцінки просторового положення. Потім INS інтегрує прискорення для обчислення швидкості та інтегрує швидкість для обчислення позиції:
Оскільки визначення положення вимагає подвійного інтегрування прискорення, невеликі похибки призводять до значного дрейфу. Наприклад, стала похибка акселерометра створює похибку швидкості, яка лінійно зростає з часом:
Отримана похибка положення зростає за квадратичним законом:
Помилки гіроскопа також сприяють дрейфу позиції. Невеликі похибки орієнтації хибно проектують вектор гравітації в горизонтальну площину, створюючи хибні прискорювання, які з часом збільшують похибки навігації. Нестабільність нульового зсуву датчика, густина шуму, похибки масштабного коефіцієнта, зміщення, зміни температури, вібрація та якість калібрування — все це впливає на зростання дрейфу.
Високопродуктивні тактичні та навігаційні IMU зменшують ці ефекти за допомогою точного калібрування та вдосконаленої компенсації похибок. Сучасні рішення INS додатково обмежують дрейф шляхом інтеграції інерціальних вимірювань з допоміжними джерелами, такими як GNSS, одометрія, доплерівський лаг швидкості (DVL) або візуальна навігація.
Удосконалені алгоритми оцінювання (наприклад, EKF) безперервно оцінюють похибки датчиків, покращуючи точність навігації та розширюючи можливості автономного позиціонування під час тривалих збоїв GNSS.
