


Odchylenie pozycji
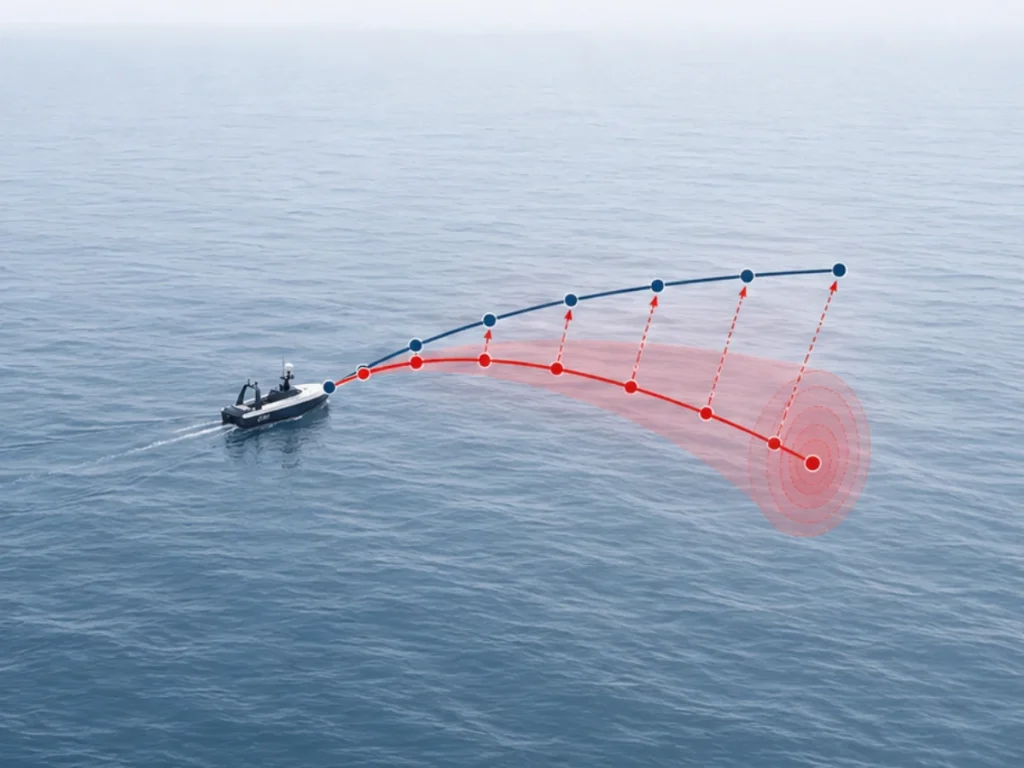
Dryf pozycji to stopniowy narastanie błędu pozycji w systemie nawigacji inercyjnej (INS) podczas szacowania trajektorii pojazdu w czasie. System INS oblicza pozycję poprzez całkowanie pomiarów przyspieszenia z inercyjnej jednostki pomiarowej (IMU). Ponieważ całkowanie potęguje błędy czujników, nawet niewielkie błędy pomiarowe generują rosnącą niepewność nawigacyjną.
Moduł IMU mierzy siłę właściwą oraz prędkość kątową za pomocą akcelerometrów i żyroskopów. Algorytm nawigacyjny przekształca te pomiary z układu współrzędnych czujnika do układu nawigacyjnego za pomocą szacowania orientacji. Następnie INS całkuje przyspieszenie, aby obliczyć prędkość, oraz całkuje prędkość, aby obliczyć pozycję:
Ponieważ obliczenie położenia wymaga podwójnej całki przyspieszenia, nawet niewielkie błędy powodują znaczne odchylenie. Na przykład stałe odchylenie akcelerometru powoduje błąd prędkości, który rośnie liniowo w funkcji czasu:
Wynikający z tego błąd położenia rośnie kwadratowo:
Błędy żyroskopów również przyczyniają się do dryfu pozycji. Niewielkie błędy orientacji powodują błędną projekcję wektora grawitacji w płaszczyźnie poziomej, generując fałszywe przyspieszenia, które z czasem zwiększają błędy nawigacji. Niestabilność biasu czujnika, gęstość szumu, błędy współczynnika skalowania, niewspółosiowość, zmiany temperatury, wibracje oraz jakość kalibracji – wszystko to wpływa na narastanie dryfu.
Wysokowydajne IMU klasy taktycznej i nawigacyjnej ogranicznają te efekty dzięki precyzyjnej kalibracji i zaawansowanej kompensacji błędów. Nowoczesne rozwiązania INS dodatkowo ograniczają dryf poprzez integrację pomiarów inercyjnych ze źródłami wspomagającymi, takimi jak GNSS, odometria, log prędkości dopplerowskiej (DVL) czy nawigacja wizualna.
Zaawansowane algorytmy estymacji (np. EKF) stale szacują błędy czujników, poprawiając dokładność nawigacji i wydłużając autonomiczne pozycjonowanie podczas przedłużających się przerw w sygnale GNSS.
