Explore nuestra gama de productos MRU ↓



MRU – Unidad de referencia de movimiento

Una unidad de referencia de movimiento (MRU, por sus siglas en inglés) es un sistema de sensores diseñado para medir e informar sobre los movimientos dinámicos de un objeto, especialmente en entornos marinos y aeroespaciales. Estas unidades proporcionan datos sobre los movimientos de balanceo, cabeceo y desplazamiento vertical (heave), los cuales son cruciales para la navegación, la estabilización y la eficiencia operativa. Las MRU utilizan tecnologías de sensores avanzadas para ofrecer datos de movimiento de alta precisión en tiempo real.
Estos dispositivos se utilizan en diversas embarcaciones, incluidos barcos y aeronaves, así como en plataformas industriales, donde contribuyen al mantenimiento de la seguridad operativa en condiciones de movimiento constante.
A veces se hace referencia a una MRU como un sistema de referencia de actitud y rumbo (AHRS) o una unidad de referencia vertical (VRU), pero cumplen propósitos diferentes. Un AHRS proporciona orientación completa en 3D, incluido el rumbo, y los ingenieros lo utilizan frecuentemente para la navegación. Una unidad de referencia de movimiento (MRU) se centra en la dinámica del movimiento, especialmente el movimiento vertical como el oleaje (heave). Los operadores la utilizan a menudo para la estabilización marina y la compensación de movimiento.
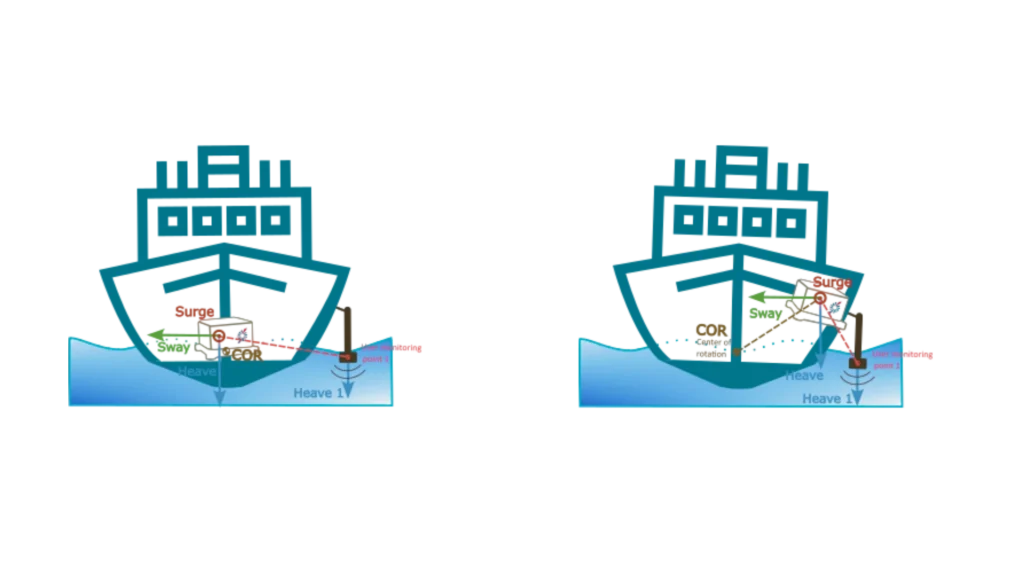
Para optimizar el rendimiento del oleaje (heave):
- Coloque el sensor cerca del centro de rotación y defina claramente el punto de interés, por ejemplo, montándolo directamente encima del sónar MBES utilizando un «Punto de Monitorización». Tenga en cuenta que solo se pueden transferir las mediciones de ascenso y descenso (heave); el desplazamiento lateral (sway) y longitudinal (surge) deben seguir midiéndose en la IMU.
- Como alternativa, coloque el sensor en una ubicación más accesible o más cerca del punto de interés. A continuación, configure correctamente el brazo de palanca principal (COR) y el punto de supervisión.
Tecnologías detrás de las MRU
El componente fundamental de una MRU es la Unidad de Medición Inercial (IMU), que comprende giróscopos y acelerómetros. Los giróscopos son instrumentos que detectan la rotación alrededor de diferentes ejes y proporcionan datos precisos de velocidad angular.
Las MRU de gama alta suelen utilizar giróscopos de fibra óptica o láser en anillo para garantizar una estabilidad y precisión óptimas. Los acelerómetros son capaces de medir la aceleración lineal, permitiendo así el seguimiento del movimiento a lo largo de los ejes X, Y y Z. La mayoría de las MRU también incorporan tecnología GNSS con el fin de mejorar la precisión posicional y la estabilidad.
Las correcciones RTK y GNSS diferencial refinan aún más el seguimiento del movimiento al reducir los errores de señal. La utilización de algoritmos avanzados de fusión de datos por parte de una unidad de referencia de movimiento es fundamental en la consolidación de las entradas de los sensores en una salida unificada y coherente. Los filtros de Kalman eliminan el ruido y mejoran la precisión de las mediciones en todos los parámetros de movimiento.
Los algoritmos de fusión de sensores combinan los datos del giróscopo, el acelerómetro y el GNSS para garantizar un seguimiento del movimiento más fiable.
Aplicaciones de las unidades de referencia de movimiento
En aplicaciones marinas, una unidad de referencia de movimiento ayuda a estabilizar los barcos y a mejorar los sistemas de posicionamiento dinámico. Además, ayudan a rectificar el movimiento de la embarcación durante los levantamientos hidrográficos, mejorando así la precisión del cartografiado del fondo marino. En el campo de la ingeniería aeroespacial, las MRU desempeñan un papel fundamental en el control de UAV, la estabilidad de las aeronaves y la gestión de la orientación de los satélites.
Las industrias offshore y submarina utilizan las MRU para guiar vehículos submarinos operados por control remoto (ROV) y estabilizar plataformas de perforación. En el ámbito de la ingeniería civil, las MRU desempeñan un papel fundamental en la supervisión del movimiento estructural y el guiado de equipos de precisión en emplazamientos dinámicos. Estas unidades funcionan de forma continua, proporcionando así datos que respaldan la seguridad, la precisión y una operación eficiente. A medida que avanza la tecnología, las MRU o VRU seguirán evolucionando para satisfacer la creciente demanda de datos de movimiento precisos.
Si tiene en mente un proyecto que involucre soluciones de Motion Reference Unit, póngase en contacto con nuestros expertos.
¿Tiene alguna pregunta?
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Qué es un AHRS?
El AHRS (sistema de referencia de actitud y rumbo, por sus siglas en inglés) es un subsistema de navegación integrado que proporciona una estimación en tiempo real y controlada contra la deriva de la orientación de una plataforma: su balanceo (roll), cabeceo (pitch) y rumbo (heading). En su núcleo, un AHRS fusiona mediciones de tres tipos de sensores: giróscopos, acelerómetros y magnetómetros.
Los giróscopos realizan un seguimiento de las velocidades angulares, los acelerómetros detectan las fuerzas específicas, incluida la gravedad, y los magnetómetros miden el campo magnético de la Tierra para referenciar el rumbo. Por sí solo, cada sensor tiene limitaciones (los giróscopos se desvían con el tiempo, los acelerómetros se ven influenciados por el movimiento dinámico y los magnetómetros pueden verse perturbados por objetos ferrosos cercanos); sin embargo, cuando se combinan mediante algoritmos de filtrado avanzados, como filtros de Kalman extendidos o no lineales, el sistema produce una solución de actitud estable, precisa y continua.
Las unidades AHRS modernas también incorporan modelos de calibración para compensar las variaciones de temperatura, la desalineación, los errores de factor de escala y las distorsiones magnéticas, lo que mejora significativamente la robustez. En comparación con las IMU sencillas, que solo ofrecen datos de sensores sin procesar, un AHRS proporciona una salida de orientación totalmente calculada y lista para usar.
Sin embargo, a diferencia de un INS de grado de navegación completo, normalmente no integra velocidad o posición a menos que se acople con sensores adicionales. Las soluciones AHRS se utilizan ampliamente en UAV, USV, UGV, aeronaves, embarcaciones marinas y muchas plataformas de defensa donde la información confiable sobre actitud y rumbo es crucial para el control, la estabilización y la conciencia situacional, incluso en entornos donde el GPS puede no estar disponible o estar degradado.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
