MRU – 运动参考单元

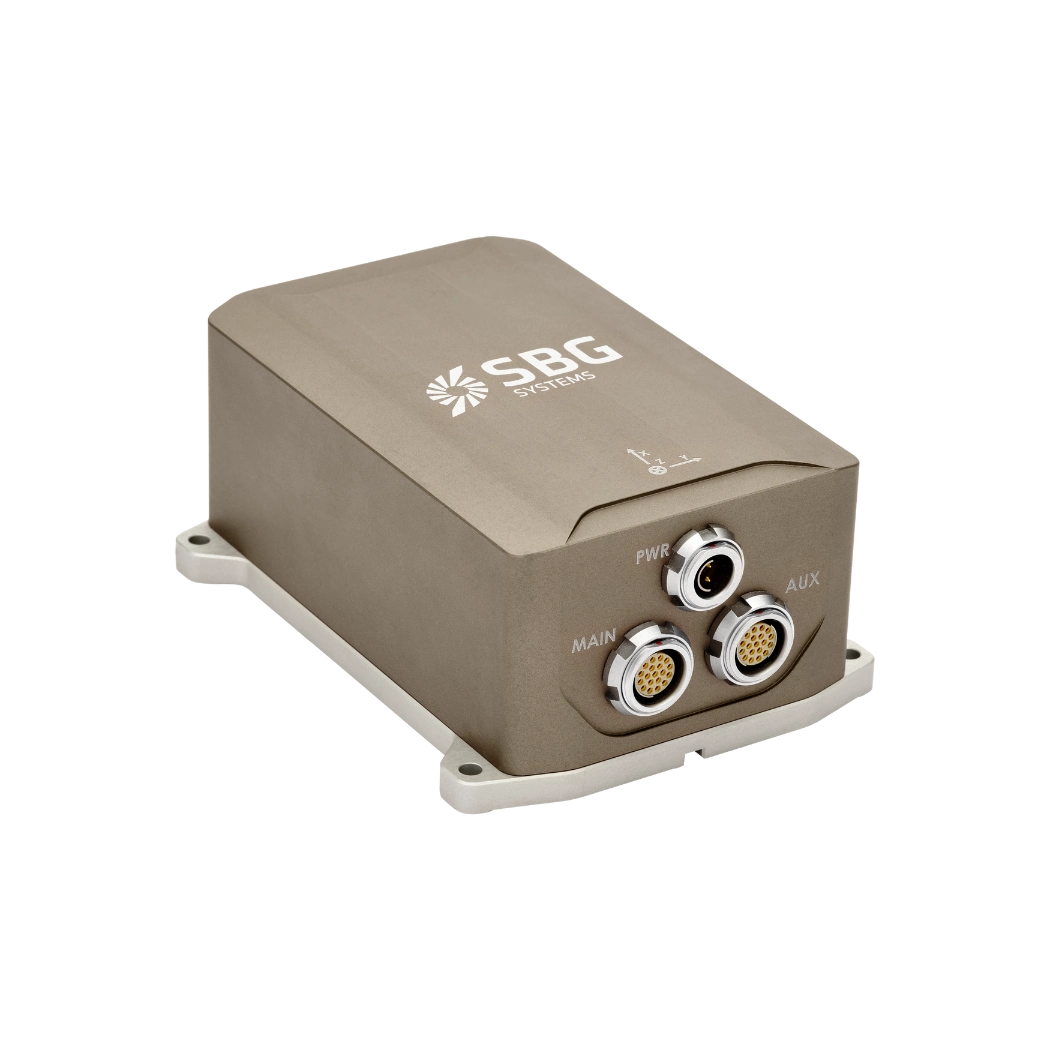
运动参考单元 (MRU) 是一种传感器系统,旨在测量和报告物体的动态运动,特别是在海洋和航空航天环境中。这些单元提供有关横摇、俯仰和升沉运动的数据,这些数据对于导航、稳定和运营效率至关重要。MRU 利用先进的传感器技术实时提供高精度运动数据。
这些设备可用于各种船只(包括船舶和飞机)以及工业平台,在这些平台中,它们有助于在持续运动的条件下保持运营安全。
MRU 有时被称为姿态与航向参考系统 (AHRS) 或垂直参考单元 (VRU),但它们的用途不同。AHRS 提供完整的 3D 定向(包括航向),工程师经常将其用于导航。运动参考单元则侧重于运动动力学,尤其是垂直运动(如升沉)。运营商通常将其用于船舶稳定和运动补偿。
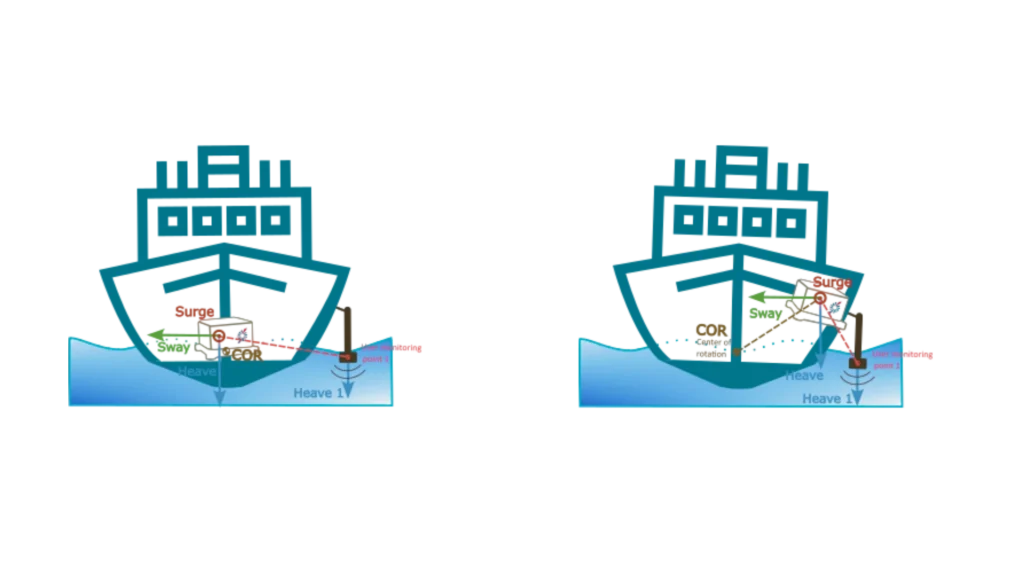
为了优化升沉性能:
- 将传感器放置在靠近旋转中心的位置,并明确定义感兴趣的点,例如使用“监控点”将其直接安装在 MBES 声纳的顶部。请注意,只能传输升沉测量值;纵荡和横荡必须保持在 IMU 处测量。
- 或者,将传感器放置在更易于操作的位置,或更靠近目标点。然后正确配置主力臂(COR)和监测点。
MRU 背后的技术
MRU 的核心组件是惯性测量单元(IMU),其由陀螺仪和加速度计组成。陀螺仪是一种能够检测绕不同轴旋转并提供精确角速度数据的仪器。
高端MRU通常采用光纤或环形激光陀螺仪,以确保最佳的稳定性和精度。加速度计能够测量线性加速度,从而实现沿X、Y和Z轴的运动追踪。 大多数运动参考单元还集成了GNSS 技术,旨在提高定位精度和稳定性。
RTK和差分GNSS 校正通过减少信号误差,进一步优化了运动追踪。运动参考单元采用先进的数据融合算法,对于将传感器输入整合为统一、连贯的输出至关重要。卡尔曼滤波器可消除噪声,并提高所有运动参数的测量精度。
传感器融合算法将陀螺仪、加速度计和GNSS 的数据相结合,以确保更可靠的运动追踪。
运动参考单元的应用
在海洋应用中,运动参考单元有助于稳定船舶并改进动态定位系统。此外,它们还有助于在水深测量期间纠正船舶运动,从而提高海床测绘的精度。在航空航天工程领域,MRU 在 UAV 控制、飞机稳定和卫星定向管理中起着关键作用。
近海和水下行业利用 MRU 来引导 ROV 并稳定钻井平台。在土木工程领域,MRU 在监测结构移动和引导动态场地上的精密设备方面发挥着关键作用。这些单元以连续的方式运行,从而提供支持安全性、准确性和高效运营的数据。随着技术的发展,MRU 或 VRU 将继续发展,以满足对精确运动数据日益增长的需求。
如果您有涉及运动参考单元解决方案的项目,请与我们的专家联系。
您有疑问吗?
IMU 和 INS 之间有什么区别?
惯性测量单元 (IMU) 与惯性导航系统 (INS) 之间的区别在于其功能和复杂性。
IMU(惯性测量单元)提供由加速度计和陀螺仪测量的车辆线性加速度和角速度的原始数据。它提供横滚、俯仰、偏航和运动信息,但不计算位置或导航数据。IMU 专门用于中继有关运动和方向的基本数据,供外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,计算车辆随时间推移的位置、速度和方向。它结合了卡尔曼滤波等导航算法进行传感器融合和集成。INS 提供实时导航数据,包括位置、速度和方向,而不依赖于 GNSS 等外部定位系统。
这种导航系统通常用于需要全面导航解决方案的应用中,尤其是在 GNSS 信号受限的环境中,例如军用无人机、舰船和潜艇。
什么是 AHRS?
AHRS 或姿态和航向参考系统是一种集成的导航子系统,可提供平台姿态(横滚、纵倾和航向)的实时、漂移控制的估计。AHRS 的核心是融合来自三种类型传感器的测量值:陀螺仪、加速度计和磁力计。
陀螺仪跟踪角速率,加速度计感应包括重力在内的特定力,磁力计测量地球磁场以参考航向。就其本身而言,每个传感器都有局限性——陀螺仪会随着时间的推移而漂移,加速度计会受到动态运动的影响,磁力计可能会受到附近含铁物体的干扰——但是当通过扩展或非线性卡尔曼滤波器等高级滤波算法组合在一起时,系统会产生稳定、准确和连续的姿态解。
现代 AHRS 单元 还集成了校准模型,以补偿温度变化、未对准、比例因子误差和磁失真,从而显着提高鲁棒性。与仅提供原始传感器输出的 简单 IMU 相比,AHRS 提供完全计算好的、可直接使用的姿态输出。
与完整的导航级 INS不同,它通常不集成速度或位置,除非与附加传感器耦合。AHRS 解决方案广泛应用于无人机、无人艇、无人地面车辆、飞机、船舶和许多国防平台,在这些平台上,即使在 GPS 可能不可用或性能下降的环境中,可靠的姿态和航向信息对于控制、稳定和态势感知至关重要。
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于它们的功能和提供的数据范围。
AHRS 提供方向信息,特别是车辆或设备的姿态(俯仰、横滚)和航向(偏航)。它通常使用陀螺仪、加速度计和磁力计等传感器的组合来计算和稳定方向。AHRS 输出三个轴(俯仰、横滚和偏航)中的角位置,使系统能够了解其在空间中的方向。它通常用于航空、无人机、机器人和船舶系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方向数据(如 AHRS),还跟踪车辆随时间推移的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而无需依赖 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包括更高级的位置和速度跟踪算法,通常与 GNSS 等外部数据集成以提高精度。
总而言之,AHRS 侧重于方向(姿态和航向),而 INS 提供全套导航数据,包括位置、速度和方向。