Перегляньте нашу лінійку продукції MRU ↓



MRU — блок вимірювання параметрів руху

Морський датчик орієнтації (MRU) — це сенсорна система, призначена для вимірювання та реєстрації динамічних рухів об'єкта, особливо в морських та аерокосмічних середовищах. Ці пристрої надають дані про рухи roll, pitch та heave, які є критично важливими для навігації, стабілізації та операційної ефективності. MRU використовують передові сенсорні технології для надання високоточних даних про рух у реальному часі.
Ці пристрої знаходять застосування на різноманітних суднах, включно з кораблями та літаками, а також на промислових платформах, де вони сприяють підтриманню безпеки експлуатації в умовах постійного руху.
MRU іноді називають системою визначення орієнтації та курсу (AHRS) або вертикальним датчиком орієнтації (VRU), але вони служать різним цілям. AHRS забезпечує повну 3D-орієнтацію, включаючи heading, і інженери часто використовують його для навігації. Датчик MRU зосереджується на динаміці руху, особливо на вертикальному русі, такому як heave. Оператори часто використовують його для морської стабілізації та компенсації коливань.
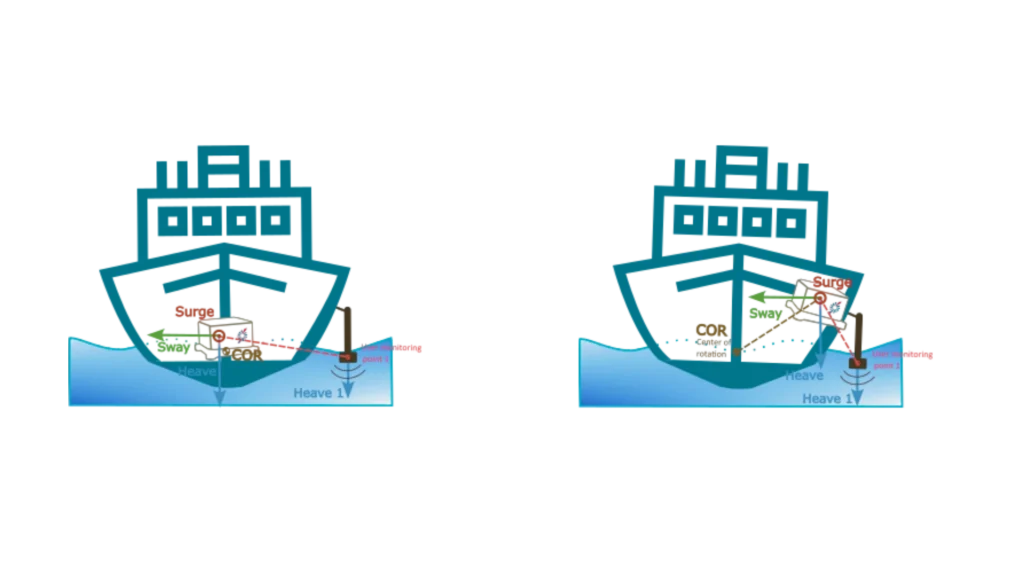
Для оптимізації характеристик heave:
- Розмістіть датчик поблизу центру обертання та чітко визначте точку інтересу, наприклад, встановивши його безпосередньо поверх гідролокатора MBES за допомогою «Точки моніторингу» («Monitoring Point»). Зауважте, що можна передавати лише вимірювання heave; surge та sway мають залишатися виміряними на IMU.
- Як варіант, розмістіть датчик у більш доступному місці або ближче до точки, що вас цікавить. Потім правильно налаштуйте головне важелі (COR) та точку моніторингу.
Технології, що лежать в основі MRU
Фундаментальним компонентом MRU є інерціальний вимірювальний блок (IMU), який складається з гіроскопів та акселерометрів. Гіроскопи — це прилади, які виявляють обертання навколо різних осей і надають точні дані про кутову швидкість.
Висококласні MRU часто використовують оптоволоконні або кільцеві лазерні гіроскопи для забезпечення оптимальної стабільності та точності. Акселерометри здатні вимірювати лінійне прискорення, що дозволяє відстежувати рух уздовж осей X, Y та Z. Більшість MRU також інтегрують технологію GNSS з метою підвищення точності позиціонування та стабільності.
RTK та диференціальні поправки GNSS ще більше вдосконалюють відстеження руху шляхом зменшення помилок сигналу. Використання передових алгоритмів злиття даних блоком орієнтації та руху має вирішальне значення для консолідації вхідних даних датчиків в єдиний, узгоджений вихід. Фільтри Калмана усувають шум і підвищують точність вимірювань за всіма параметрами руху.
Алгоритми злиття датчиків поєднують дані гіроскопа, акселерометра та GNSS для забезпечення більш надійного відстеження руху.
Сфери застосування блоків відстеження руху
У морському застосуванні блок вимірювання параметрів руху допомагає стабілізувати судна та вдосконалювати системи динамічного позиціонування. Крім того, вони допомагають у корекції руху судна під час гідрографічних зйомок, тим самим підвищуючи точність картографування дна. У галузі аерокосмічної інженерії MRU відіграють ключову роль у керуванні БПЛА, стабілізації літальних апаратів та управлінні орієнтацією супутників.
Офшорна та підводна галузі використовують MRU для керування ROV та стабілізації бурових платформ. У сфері цивільного будівництва MRU відіграють важливу роль у моніторингу переміщень конструкцій та наведенні прецизійного обладнання на динамічних майданчиках. Ці пристрої працюють безперервно, забезпечуючи дані, які підтримують безпеку, точність та ефективність роботи. З розвитком технологій MRU або VRU продовжуватимуть вдосконалюватися, щоб задовольнити зростаючий попит на точні дані про рух.
Якщо у вас є на прикметі проєкт, пов'язаний із рішеннями на базі блоків вимірювання параметрів руху, будь ласка, зв'яжіться з нашими експертами.
У вас є питання?
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке AHRS?
AHRS або системи орієнтації та курсовизначення (Attitude and Heading Reference Systems) — це інтегрована навігаційна підсистема, яка забезпечує в реальному часі оцінку орієнтації платформи, що контролюється за дрейфом — її roll, pitch та heading. В основі AHRS лежить об'єднання вимірювань від трьох типів датчиків: гіроскопів, акселерометрів і магнітометрів.
Гіроскопи відстежують кутові швидкості, акселерометри фіксують певні сили, зокрема силу тяжіння, а магнітометри вимірюють магнітне поле Землі (див. heading). Сам по собі кожен датчик має свої обмеження — гіроскопи з часом дають зсув, на акселерометри впливає динамічний рух, а роботу магнітометрів можуть порушувати сусідні залізні предмети, — але при поєднанні за допомогою сучасних алгоритмів фільтрації, таких як розширені або нелінійні фільтри Калмана, система забезпечує стабільне, точне та безперервне визначення орієнтації.
Сучасні блоки AHRS також містять калібрувальні моделі для компенсації температурних коливань, зміщення, помилок масштабного коефіцієнта та магнітних спотворень, що значно підвищує надійність. Порівняно з простими IMU, які видають лише сирі вихідні дані датчиків, AHRS забезпечує повністю обчислений вихідний результат орієнтації, готовий до використання.
Однак, на відміну від повноцінної навігаційної INS, вона зазвичай не інтегрує швидкість або положення, якщо не поєднана з додатковими датчиками. Рішення AHRS широко використовуються в БПЛА, USV, UGV, літаках, морських суднах та багатьох оборонних платформах, де надійна інформація про орієнтацію та heading є вирішальною для керування, стабілізації та ситуаційної обізнаності — навіть у середовищах, де GPS може бути недоступною або погіршеною.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
