Poznaj naszą gamę produktów MRU ↓



MRU – Motion Reference Unit

Motion Reference Unit (MRU) to system czujników zaprojektowany do pomiaru i raportowania dynamicznych ruchów obiektu, szczególnie w środowiskach morskich i lotniczych. Jednostki te dostarczają danych o ruchach przechyłu bocznego (roll), wzdłużnego (pitch) i pionowego (heave), które mają kluczowe znaczenie dla nawigacji, stabilizacji i wydajności operacyjnej. MRU wykorzystują zaawansowane technologie czujników do dostarczania danych o ruchu o wysokiej precyzji w czasie rzeczywistym.
Urządzenia te znajdują zastosowanie na różnych jednostkach pływających, w tym statkach i statkach powietrznych, a także na platformach przemysłowych, gdzie przyczyniają się do utrzymania bezpieczeństwa operacyjnego w warunkach ciągłego ruchu.
MRU jest czasami nazywane Attitude & Heading Reference System (AHRS) lub Vertical Reference Unit (VRU), ale służą one do innych celów. AHRS zapewnia pełną orientację 3D, w tym kurs, i inżynierowie często używają go do nawigacji. Motion Reference Unit koncentruje się na dynamice ruchu, zwłaszcza ruchu pionowym, takim jak heave. Operatorzy często używają go do stabilizacji morskiej i kompensacji ruchu.
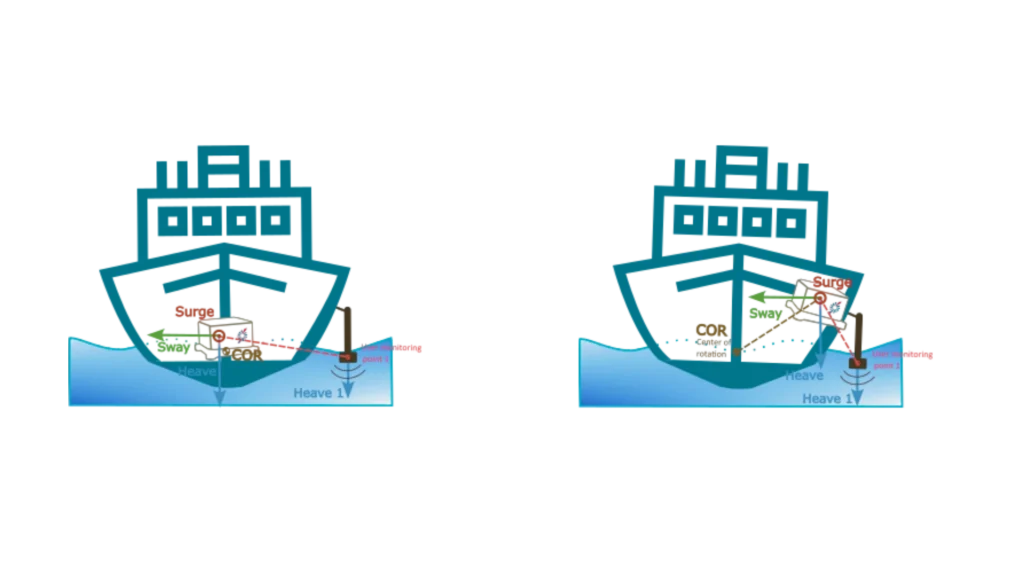
Aby zoptymalizować wydajność heave:
- Umieść czujnik w pobliżu środka obrotu i precyzyjnie zdefiniuj punkt zainteresowania, na przykład montując go bezpośrednio na szczycie sonaru MBES za pomocą funkcji „Monitoring Point”. Należy pamiętać, że przesyłane mogą być wyłącznie pomiary pionowania (heave); składowe wzdłużna (surge) i poprzeczna (sway) muszą nadal być mierzone w punkcie montażu IMU.
- Można też umieścić czujnik w bardziej dostępnym miejscu lub bliżej punktu, który ma być monitorowany. Następnie należy odpowiednio skonfigurować główne ramię dźwigni (COR) oraz punkt monitorowania.
Technologii stojące za MRU
Podstawowym elementem MRU jest jednostka pomiaru inercyjnego (IMU), która składa się z żyroskopów i akcelerometrów. Żyroskopy to przyrządy wykrywające obrót wokół różnych osi i dostarczające precyzyjnych danych o prędkości kątowej.
Zaawansowane MRU często wykorzystują żyroskopy światłowodowe lub laserowe typu ring laser, aby zapewnić optymalną stabilność i precyzję.Akcelerometry są zdolne do pomiaru przyspieszenia liniowego, co umożliwia śledzenie ruchu wzdłuż osi X, Y i Z. Większość MRU integruje również technologię GNSS w celu zwiększenia dokładności i stabilności pozycji.
Korekty RTK i różnicowe GNSS dodatkowo udoskonalają śledzenie ruchu poprzez redukcję błędów sygnału. Zastosowanie zaawansowanych algorytmów fuzji danych przez jednostkę odniesienia ruchu ma kluczowe znaczenie dla konsolidacji danych wejściowych z czujników w jednolity, spójny wynik. Filtry Kalmana usuwają szumy i poprawiają dokładność pomiarów we wszystkich parametrach ruchu.
Algorytmy fuzji sensorów łączą dane z żyroskopu, akcelerometru i GNSS, aby zapewnić bardziej niezawodne śledzenie ruchu.
Zastosowania jednostek odniesienia ruchu
W aplikacjach morskich Motion Reference Unit pomaga stabilizować statki i ulepszać systemy dynamicznego pozycjonowania. Co więcej, wspierają korekcję ruchu statku podczas badań hydrograficznych, zwiększając tym samym precyzję mapowania dna morskiego. W dziedzinie inżynierii lotniczej i kosmicznej MRU odgrywają kluczową rolę w sterowaniu bezzałogowymi statkami powietrznymi (UAV), stabilizacji samolotów i zarządzaniu orientacją satelitów.
Przemysł offshore i podwodny wykorzystuje MRU do prowadzenia pojazdów ROV i stabilizacji platform wiertniczych. W dziedzinie inżynierii lądowej MRU odgrywają kluczową rolę w monitorowaniu przemieszczeń konstrukcyjnych i prowadzeniu precyzyjnego sprzętu na dynamicznych placach budowy. Jednostki te działają w sposób ciągły, dostarczając danych wspierających bezpieczeństwo, dokładność i wydajną pracę. W miarę postępu technologii MRU lub VRU będą nadal ewoluować, aby sprostać rosnącemu zapotrzebowaniu na precyzyjne dane o ruchu.
Jeśli masz w planach projekt obejmujący rozwiązania Motion Reference Unit, skontaktuj się z naszymi ekspertami.
Czy masz jakieś pytania?
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest AHRS?
AHRS, czyli Attitude and Heading Reference Systems, to zintegrowany podsystem nawigacyjny, który zapewnia szacowanie orientacji platformy w czasie rzeczywistym z kontrolowanym dryfem – jej przechyłu bocznego, wzdłużnego i kursu. W swojej podstawowej konstrukcji AHRS łączy pomiary z trzech rodzajów czujników: żyroskopów, akcelerometrów i magnetometrów.
Żyroskopy śledzą prędkości kątowe, akcelerometry wykrywają określone siły, w tym grawitację, a magnetometry mierzą pole magnetyczne Ziemi w celu ustalenia kursu. Każdy z tych czujników ma swoje ograniczenia — żyroskopy z czasem ulegają dryftowi, na akcelerometry wpływają dynamiczne ruchy, a na działanie magnetometrów mogą zakłócać pobliskie obiekty żelazne — jednak po połączeniu za pomocą zaawansowanych algorytmów filtrujących, takich jak rozszerzone lub nieliniowe filtry Kalmana, system zapewnia stabilne, dokładne i ciągłe określenie położenia.
Nowoczesne jednostki AHRS zawierają również modele kalibracyjne kompensujące wahania temperatury, błędy niewspółosiowości, błędy współczynnika skalowania oraz zakłócenia magnetyczne, co znacznie zwiększa ich odporność. W porównaniu do prostych IMU, które dostarczają jedynie surowych danych wyjściowych z czujników, system AHRS zapewnia w pełni obliczone i gotowe do użycia dane o orientacji.
W przeciwieństwie do w pełni profesjonalnego systemu INS nawigacyjnego, z reguły nie integruje on jednak prędkości ani pozycji, chyba że współpracuje z dodatkowymi czujnikami. Rozwiązania AHRS znajdują szerokie zastosowanie w bezzałogowych statkach powietrznych (UAV), bezzałogowych pojazdach nawodnych (USV), bezzałogowych pojazdach lądowych (UGV), statkach powietrznych, jednostkach pływających oraz wielu platformach obronnych, gdzie wiarygodne informacje o orientacji i kursie mają kluczowe znaczenie dla sterowania, stabilizacji i świadomości sytuacyjnej – nawet w środowiskach, w których sygnał GPS może być niedostępny lub zakłócony.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
