Esplora la nostra gamma di prodotti MRU ↓



MRU – Motion Reference Unit

La Motion Reference Unit (MRU) è un sistema di sensori progettato per misurare e segnalare i movimenti dinamici di un oggetto, in particolare in ambienti marini e aerospaziali. Queste unità forniscono dati sui movimenti di rollio, beccheggio e sussulto (heave), che sono cruciali per la navigazione, la stabilizzazione e l'efficienza operativa. Le MRU utilizzano tecnologie di sensori avanzate per fornire dati di movimento ad alta precisione in tempo reale.
Questi dispositivi trovano applicazione in vari tipi di imbarcazioni, tra cui navi e aerei, nonché in piattaforme industriali, dove contribuiscono al mantenimento della sicurezza operativa in condizioni di movimento costante.
Un'MRU viene talvolta indicata come Attitude & Heading Reference System (AHRS) o Vertical Reference Unit (VRU), ma servono a scopi diversi. Un AHRS fornisce un orientamento 3D completo, inclusa la presetta, e gli ingegneri lo usano frequentemente per la navigazione. Una Motion Reference Unit si concentra sulla dinamica del movimento, in particolare sul movimento verticale come il sussulto. Gli operatori la utilizzano spesso per la stabilizzazione marina e la compensazione del movimento.
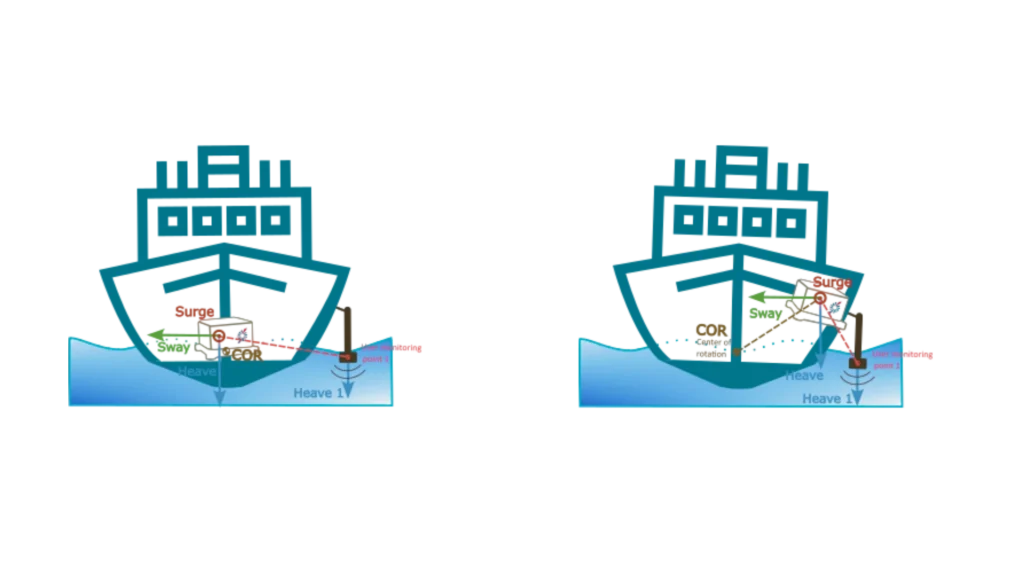
Per ottimizzare le performance di sussulto:
- Posizionare il sensore vicino al centro di rotazione e definire chiaramente il punto di interesse, ad esempio montandolo direttamente sulla sommità del sonar MBES mediante un "Monitoring Point". Si noti che è possibile trasferire unicamente le misurazioni di sussulto (heave); l'avanzamento laterale (surge) e lo scarroccio (sway) devono rimanere misurati sull'IMU.
- In alternativa, posizionare il sensore in un punto più accessibile o più vicino al punto di interesse. Quindi configurare correttamente il braccio di leva principale (COR) e il punto di monitoraggio.
Tecnologie alla base delle MRU
Il componente fondamentale di un MRU è l'Unità di Misura Inerziale (IMU), che comprende giroscopi e accelerometri. I giroscopi sono strumenti che rilevano la rotazione attorno a diversi assi e forniscono dati di velocità angolare precisi.
Gli MRU di fascia alta utilizzano frequentemente giroscopi a fibra ottica o a risonatore laser a ring per garantire stabilità e precisione ottimali. Gli accelerometri sono in grado di misurare l'accelerazione lineare, consentendo così il tracciamento del movimento lungo gli assi X, Y e Z. La maggior parte degli MRU incorpora inoltre la tecnologia GNSS al fine di migliorare l'accuratezza e la stabilità del posizionamento.
Le correzioni RTK e GNSS differenziale perfezionano ulteriormente il tracciamento del movimento riducendo gli errori di segnale. L'utilizzo di algoritmi avanzati di fusione dei dati da parte di un'unità di riferimento di movimento è fondamentale per il consolidamento degli ingressi dei sensori in un output unificato e coerente. I filtri di Kalman rimuovono il rumore e migliorano l'accuratezza delle misurazioni su tutti i parametri di movimento.
Gli algoritmi di fusione dei sensori combinano i dati di giroscopio, accelerometro e GNSS per assicurare un tracciamento del movimento più affidabile.
Applicazioni delle unità di riferimento del movimento
Nelle applicazioni marine, una Motion Reference Unit aiuta a stabilizzare le navi e a migliorare i sistemi di posizionamento dinamico. Inoltre, assistono nella rettifica del movimento dell'imbarcazione durante i rilievi idrografici, migliorando così la precisione della mappatura del fondo marino. Nel campo dell'ingegneria aerospaziale, le MRU svolgono un ruolo fondamentale nel controllo dei UAV, nella stabilità degli aeromobili e nella gestione dell'orientamento dei satelliti.
Le industrie offshore e sottomarine utilizzano le MRU per guidare i ROV e stabilizzare le piattaforme di perforazione. Nel settore dell'ingegneria civile, le MRU svolgono un ruolo fondamentale nel monitoraggio del movimento strutturale e nella guida di apparecchiature di precisione in siti dinamici. Queste unità funzionano in modo continuo, fornendo così dati che supportano sicurezza, precisione ed efficienza operativa. Con l'avanzare della tecnologia, le MRU o le VRU continueranno ad evolversi per soddisfare la crescente domanda di dati di movimento precisi.
Se hai in mente un progetto che coinvolge soluzioni Motion Reference Unit, mettiti in contatto con i nostri esperti.
Hai qualche domanda?
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Cos'è l'AHRS?
L'AHRS, o Attitude and Heading Reference System (sistema di riferimento di assetto e pendenza), è un sottosistema di navigazione integrato che fornisce una stima in tempo reale e controllata dalla deriva dell'orientamento di una piattaforma: rollio, beccheggio e rotta. Nel suo nucleo, un AHRS fonde le misurazioni di tre tipi di sensori: giroscopi, accelerometri e magnetometri.
I giroscopi rilevano le velocità angolari, gli accelerometri rilevano forze specifiche, tra cui la gravità, e i magnetometri misurano il campo magnetico terrestre per determinare la prua di riferimento. Presi singolarmente, ciascun sensore presenta dei limiti: i giroscopi subiscono una deriva nel tempo, gli accelerometri sono influenzati dal movimento dinamico e i magnetometri possono essere disturbati da oggetti ferrosi nelle vicinanze; tuttavia, quando vengono combinati tramite algoritmi di filtraggio avanzati, quali i filtri di Kalman estesi o non lineari, il sistema fornisce una soluzione di assetto stabile, accurata e continua.
Le unità AHRS moderne incorporano anche modelli di calibrazione per compensare variazioni di temperatura, disallineamenti, errori di fattore di scala e distorsioni magnetiche, migliorando significativamente la robustezza. Rispetto ai semplici IMU, che forniscono solo dati grezzi dei sensori, un AHRS offre un output di orientamento completamente elaborato e pronto all'uso.
A differenza di un INS di grado di navigazione completo, tuttavia, in genere non integra velocità o posizione a meno che non sia accoppiato a sensori aggiuntivi. Le soluzioni AHRS sono ampiamente utilizzate in UAV, USV, UGV, aeromobili, imbarcazioni marine e molte piattaforme di difesa in cui informazioni affidabili su assetto e rotta sono cruciali per il controllo, la stabilizzazione e la consapevolezza situazionale, anche in ambienti in cui il GPS potrebbe non essere disponibile o risultare degradato.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
