


MRU – 動き基準装置

動揺計測装置(MRU)は、特に海洋および航空宇宙環境において、物体の動的な動きを測定および報告するように設計されたセンサーシステムです。これらのユニットは、ロール、ピッチ、ヒーブ(上下動)のモーションに関するデータを提供します。これらは、航海、安定化、および運用の効率性にとって極めて重要です。MRUは高度なセンサー技術を利用して、リアルタイムで高精度のモーションデータを提供します。
これらのデバイスは、船舶や航空機を含むさまざまな船舶、ならびに定常的な動きの条件下で運用安全の維持に寄与する産業用プラットフォームで使用されています。
MRUは、姿勢方位基準装置(AHRS)または垂直基準装置(VRU)と呼ばれることもありますが、それらは異なる目的に役立ちます。AHRSは方位を含む完全な3D姿勢を提供し、技術者はナビゲーションによく使用します。動揺計測装置(MRU)は、モーションダイナミクス、特にヒーブなどの垂直方向の動きに焦点を当てています。オペレーターは海洋の安定化やモーション補償によく使用します。
ヒーブパフォーマンスを最適化するには:
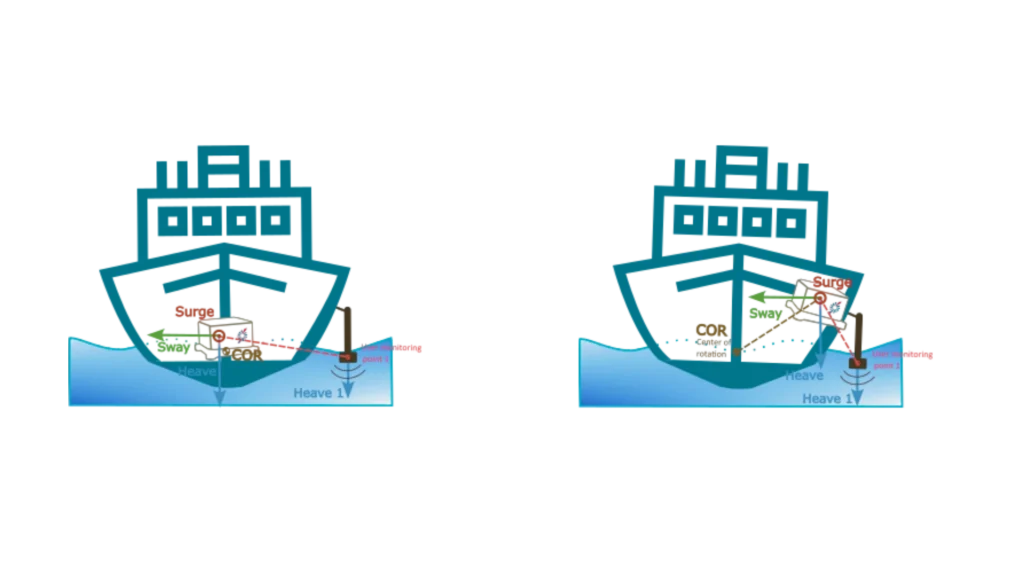
- センサーを回転中心の近くに配置し、「モニタリングポイント」を使用してMBESソナーのすぐ上に取り付けるなど、関心のポイントを明確に定義します。転送できるのはヒーブ(上下揺れ)の測定値のみであり、サージ(前後揺れ)とスウェイ(左右揺れ)はIMUで測定されたままでなければならないことに注意してください。
- あるいは、センサーをよりアクセスしやすい場所、あるいは監視対象の近くに取り付けてください。その後、メインレバーアーム(COR)と監視ポイントを適切に設定してください。
MRUの背後にあるテクノロジー
MRUの基本コンポーネントは慣性計測装置(IMU)であり、ジャイロスコープと加速度計で構成されています。ジャイロスコープは、さまざまな軸の周囲の回転を検出し、正確な角速度データを提供する計器です。
ハイエンドのMRUでは、最適な安定性と精度を確保するために、しばしば光ファイバーまたはリングレーザーのジャイロスコープを利用します。加速度計は線形加速度を測定できるため、X軸、Y軸、Z軸に沿った動きの追跡が可能です。また、MRUの大部分には、位置の精度と安定性を高める目的でGNSSテクノロジーが組み込まれています。
RTKおよびディファレンシャルGNSSの補正により、信号誤差が低減され、モーション追跡がさらに洗練されます。モーションリファレンスユニットによる高度なデータ融合アルゴリズムの活用は、センサー入力を統一された一貫性のある出力に統合する上で極めて重要です。カルマンフィルターはノイズを除去し、すべてのモーションパラメータにわたって測定精度を向上させます。
センサーフュージョンアルゴリズムは、ジャイロスコープ、加速度計、GNSSのデータを組み合わせて、より信頼性の高いモーション追跡を実現します。
モーションリファレンスユニットの用途
海洋用途において、モーションリファレンスユニットは船舶の安定化を助け、動的位置保持システムを改善します。さらに、水路測量中の船舶の動きの補正を支援し、海底マッピングの精度を高めます。航空宇宙工学の分野では、MRUはUAVの制御、航空機の安定性、衛星の姿勢管理において極めて重要な役割を果たします。
オフショアおよびサブシー産業では、MRUを使用してROVを誘導し、掘削プラットフォームを安定させます。土木工学の分野では、MRUは構造物の動きのモニタリングや動的な現場での高精度機器の誘導において重要な役割を果たします。これらのユニットは継続的に機能し、安全性、精度、効率的な運用をサポートするデータを提供します。技術の進歩に伴い、MRUや VRU は、正確なモーションデータに対する高まる需要を満たすために進化し続けるでしょう。
モーションリファレンスユニットソリューションに関するプロジェクトをお持ちでしたら、ぜひ当社の専門家にお問い合わせください。
ご質問はありますか?
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
AHRSとは何ですか?
AHRS(姿勢方位基準装置)は、プラットフォームの配向(ロール、ピッチ、方位)のリアルタイムでドリフトが制御された推定値を提供する統合ナビゲーションサブシステムです。その核心において、AHRSはジャイロスコープ、加速度計、磁気センサーの3種類のセンサーからの測定値を融合します。
ジャイロスコープは角速度を追跡し、加速度計は重力を含む特定の力を検知し、磁力計は地球の磁場を測定して方位を特定します。個々のセンサーにはそれぞれ限界があります。ジャイロスコープは時間の経過とともにドリフトが生じ、加速度計は動的な動きの影響を受けやすく、磁力計は近くの鉄製物体の影響を受ける可能性があります。しかし、拡張カルマンフィルタや非線形カルマンフィルタなどの高度なフィルタリングアルゴリズムを用いてこれらを組み合わせることで、システムは安定かつ正確で連続的な姿勢解を算出します。
現代のAHRSユニットには、温度変化、ずれ、スケールファクター誤差、および磁気歪みを補正するためのキャリブレーションモデルも組み込まれており、堅牢性が大幅に向上しています。生データの出力のみを提供する単純なIMUと比較して、AHRSは完全に計算され、すぐに使用できる配向出力を提供します。
ただし、完全な航法グレードのINSとは異なり、追加のセンサーと組み合わせない限り、通常は速度や位置を統合しません。AHRSソリューションは、GPSが利用できないか劣化している環境であっても、信頼性の高い姿勢と方位の情報が制御、安定化、および状況認識のために極めて重要であるUAV、USV、UGV、航空機、船舶、および多くの防衛プラットフォームで広く使用されています。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
