Entdecken Sie unser MRU-Produktportfolio ↓



MRU – Motion Reference Unit

Eine Motion Reference Unit (MRU) ist ein Sensorsystem zur Messung und Meldung der dynamischen Bewegungen eines Objekts, insbesondere in maritimen und luft- und raumfahrtbezogenen Umgebungen. Diese Einheiten liefern Daten zu Roll-, Nick- und Hubbewegungen (Heave), die für Navigation, Stabilisierung und betriebliche Effizienz unerlässlich sind. MRUs nutzen fortschrittliche Sensortechnologien, um hochpräzise Bewegungsdaten in Echtzeit zu liefern.
Diese Geräte finden Anwendung auf verschiedenen Schiffen und Flugzeugen sowie auf Industrieplattformen, wo sie zur Aufrechterhaltung der Betriebssicherheit unter Bedingungen konstanter Bewegung beitragen.
Eine MRU wird manchmal als Attitude & Heading Reference System (AHRS) oder Vertical Reference Unit (VRU) bezeichnet, sie erfüllen jedoch unterschiedliche Zwecke. Ein AHRS bietet eine vollständige 3D-Ausrichtung einschließlich Kurs und wird von Ingenieuren häufig für die Navigation verwendet. Eine Motion Reference Unit konzentriert sich auf die Bewegungsdynamik, insbesondere auf vertikale Bewegungen wie den Hub. Anwender setzen sie häufig zur maritimen Stabilisierung und Bewegungskompensation ein.
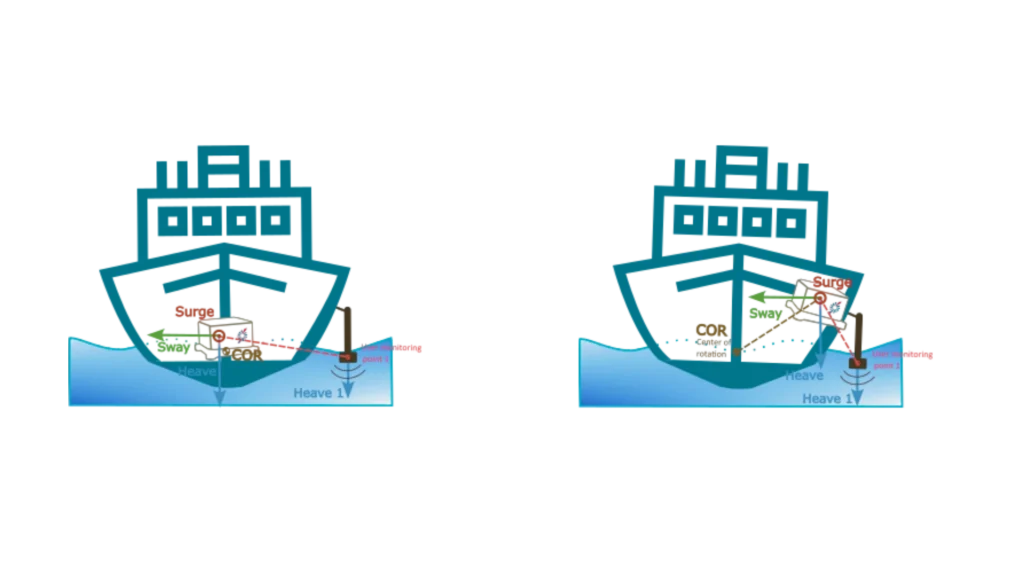
So optimieren Sie die Hub-Leistung (Heave):
- Platzieren Sie den Sensor nahe dem Rotationszentrum und definieren Sie den Punkt von Interesse klar, indem Sie ihn beispielsweise direkt oben auf dem MBES-Sonar mit einem „Monitoring Point” montieren. Bitte beachten Sie, dass nur Hubmessungen übertragen werden können; Stampfen und Rollen müssen weiterhin an der IMU gemessen werden.
- Alternativ können Sie den Sensor an einer besser zugänglichen Stelle oder näher am Messpunkt anbringen. Konfigurieren Sie anschließend den Haupthebelarm (COR) und den Messpunkt ordnungsgemäß.
Technologien hinter MRUs
Die fundamentale Komponente einer MRU ist die Inertialmesseinheit (IMU), die aus Gyroskopen und Beschleunigungsmessern besteht. Gyroskope sind Instrumente, die die Rotation um verschiedene Achsen erfassen und präzise Winkelgeschwindigkeitsdaten liefern.
High-End-MRUs nutzen häufig Faseroptik- oder Ringlaser-Gyroskope, um optimale Stabilität und Präzision zu gewährleisten. Beschleunigungsmesser sind in der Lage, lineare Beschleunigungen zu messen, wodurch die Verfolgung von Bewegungen entlang der X-, Y- und Z-Achse ermöglicht wird. Die Mehrzahl der MRUs integriert zudem die GNSS-Technologie mit dem Ziel, Positionsgenauigkeit und -stabilität zu verbessern.
RTK- und differenzielle GNSS-Korrekturen verfeinern die Bewegungserfolgung weiter, indem sie Signalfehler reduzieren. Die Verwendung fortschrittlicher Datenfusionsalgorithmen durch eine Bewegungsreferenzeinheit ist entscheidend für die Konsolidierung von Sensoreingaben in ein einheitliches, kohärentes Ergebnis. Kalman-Filter entfernen Rauschen und verbessern die Messgenauigkeit über alle Bewegungsparameter hinweg.
Sensorfusionsalgorithmen kombinieren Gyroskop-, Beschleunigungsmesser- und GNSS-Daten, um eine zuverlässigere Bewegungserfolgung zu gewährleisten.
Anwendungsbereiche von Bewegungsreferenzgeräten
In maritimen Anwendungen trägt eine Motion Reference Unit zur Stabilisierung von Schiffen und zur Verbesserung dynamischer Positionierungssysteme bei. Darüber hinaus unterstützen sie die Korrektur von Schiffsbewegungen bei hydrografischen Vermessungen und erhöhen so die Präzision der Meeresbodenkartierung. In der Luft- und Raumfahrttechnik spielen MRUs eine zentrale Rolle bei der Steuerung von UAVs, der Flugzeugstabilisierung und dem Satelliten-Lagedienst.
Die Offshore- und Unterwasserindustrie nutzt MRUs zur Steuerung von ROVs und zur Stabilisierung von Bohrplattformen. Im Bauwesen spielen MRUs eine entscheidende Rolle bei der Überwachung von Strukturbewegungen und der Führung von Präzisionsgeräten auf dynamischen Baustellen. Diese Einheiten arbeiten kontinuierlich und liefern Daten, die Sicherheit, Genauigkeit und effizienten Betrieb unterstützen. Mit dem Fortschritt der Technologie werden sich MRUs oder VRUs weiterentwickeln, um der steigenden Nachfrage nach präzisen Bewegungsdaten gerecht zu werden.
Wenn Sie ein Projekt im Bereich Motion Reference Unit-Lösungen planen, wenden Sie sich gerne an unsere Experten.
Haben Sie Fragen?
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist ein AHRS?
Ein AHRS (Attitude and Heading Reference System) ist ein integriertes Navigationssubsystem, das eine driftkontrollierte Echtzeitschätzung der Ausrichtung einer Plattform – ihres Roll-, Nick- und Kurses – liefert. Im Kern fusioniert ein AHRS Messungen von drei Sensorarten: Gyroskopen, Beschleunigungsmessern und Magnetometern.
Gyroskope erfassen Winkelgeschwindigkeiten, Beschleunigungssensoren erfassen bestimmte Kräfte, darunter die Schwerkraft, und Magnetometer messen das Erdmagnetfeld, um den Kurs zu bestimmen. Für sich genommen hat jeder Sensor seine Grenzen – Gyroskope driften mit der Zeit ab, Beschleunigungssensoren werden durch dynamische Bewegungen beeinflusst und Magnetometer können durch in der Nähe befindliche eisenhaltige Objekte gestört werden –, doch wenn sie durch fortschrittliche Filteralgorithmen wie erweiterte oder nichtlineare Kalman-Filter kombiniert werden, liefert das System eine stabile, genaue und kontinuierliche Lagebestimmung.
Moderne AHRS-Einheiten enthalten zudem Kalibrierungsmodelle zur Kompensation von Temperaturschwankungen, Fehlausrichtungen, Skalierungsfaktorfehlern und magnetischen Verzerrungen, was die Robustheit erheblich verbessert. Im Vergleich zu einfachen IMUs, die lediglich rohe Sensorausgaben liefern, stellt ein AHRS eine vollständig berechnete, sofort einsatzbereite Ausrichtungsausgabe bereit.
Im Gegensatz zu einem vollwertigen navigationsfähigen INS integriert es jedoch in der Regel keine Geschwindigkeit oder Position, es sei denn, es ist mit zusätzlichen Sensoren gekoppelt. AHRS-Lösungen werden häufig in UAVs, USVs, UGVs, Flugzeugen, Schiffen und vielen Verteidigungsplattformen eingesetzt, bei denen zuverlässige Lage- und Kursinformationen für Steuerung, Stabilisierung und Lagedarstellung entscheidend sind – selbst in Umgebungen, in denen GPS nicht verfügbar oder gestört ist.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
