Explore nossa linha de produtos MRU ↓



MRU – Motion Reference Unit

A Motion Reference Unit (MRU) é um sistema de sensores projetado para medir e relatar os movimentos dinâmicos de um objeto, particularmente em ambientes marítimos e aeroespaciais. Essas unidades fornecem dados sobre os movimentos de roll, pitch e heave, que são cruciais para a navegação, estabilização e eficiência operacional. As MRUs utilizam tecnologias avançadas de sensores para fornecer dados de movimento de alta precisão em tempo real.
Esses dispositivos encontram aplicação em váriasembarcações, incluindo navios e aeronaves, bem como em plataformas industriais, onde contribuem para a manutenção da segurança operacional sob condições de movimento constante.
Uma MRU às vezes é chamada de Attitude & Heading Reference System (AHRS) ou Vertical Reference Unit (VRU), mas elas servem a propósitos diferentes. Um AHRS fornece orientação 3D completa, incluindo o heading, e os engenheiros o utilizam frequentemente para navegação. Uma Motion Reference Unit concentra-se na dinâmica de movimento, especialmente no movimento vertical, como o heave. Os operadores frequentemente a utilizam para estabilização marítima e compensação de movimento.
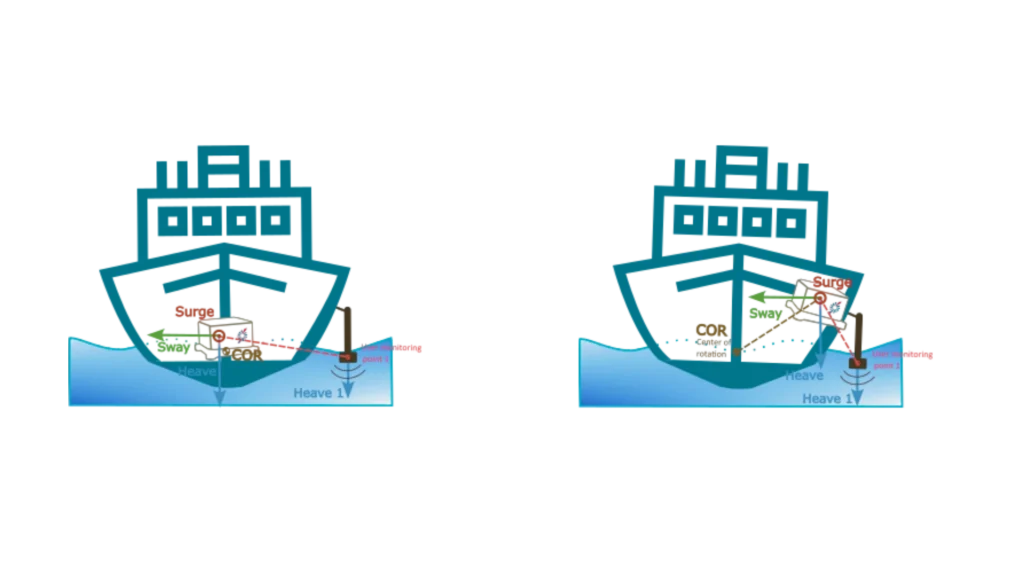
Para otimizar o desempenho do heave:
- Posicione o sensor próximo ao centro de rotação e defina claramente o ponto de interesse, como montá-lo diretamente sobre o sonar MBES usando um “Ponto de Monitoramento”. Observe que apenas as medições de arfagem (heave) podem ser transferidas; as de deslocamento lateral (sway) e longitudinal (surge) devem continuar sendo medidas na IMU.
- Como alternativa, posicione o sensor em um local mais acessível ou mais próximo do ponto de interesse. Em seguida, configure corretamente o braço de alavanca principal (COR) e o ponto de monitoramento.
Tecnologias por trás das MRUs
O componente fundamental de uma MRU é a Unidade de Medição Inercial (IMU), que compreende giroscópios e acelerômetros. Os giroscópios são instrumentos que detectam a rotação em torno de diferentes eixos e fornecem dados precisos de velocidade angular.
MRUs de alta gama frequentemente utilizam giroscópios de fibra óptica ou a laser de anel para garantir estabilidade e precisão ideais.Acelerômetros são capazes de medir a aceleração linear, permitindo assim o rastreamento do movimento ao longo dos eixos X, Y e Z. A maioria das MRUs também incorpora a tecnologia GNSS com o objetivo de aprimorar a precisão e a estabilidade posicional.
Correções RTK e GNSS diferencial refinam ainda mais o rastreamento de movimento ao reduzir erros de sinal. A utilização de algoritmos avançados de fusão de dados por uma unidade de referência de movimento é fundamental na consolidação das entradas do sensor em uma saída unificada e coerente. Filtros de Kalman removem ruídos e melhoram a precisão das medições em todos os parâmetros de movimento.
Algoritmos de fusão de sensores combinam dados de giroscópio, acelerômetro e GNSS para garantir um rastreamento de movimento mais confiável.
Aplicações das unidades de referência de movimento
Em aplicações marinhas, uma unidade de referência de movimento ajuda a estabilizar navios e aprimorar sistemas de posicionamento dinâmico. Além disso, auxiliam na correção do movimento da embarcação durante levantamentos hidrográficos, aumentando assim a precisão do mapeamento do fundo do mar. No campo da engenharia aeroespacial, as MRUs desempenham um papel fundamental no controle de UAVs, na estabilidade de aeronaves e no gerenciamento da orientação de satélites.
As indústrias offshore e submarina utilizam MRUs para guiar ROVs e estabilizar plataformas de perfuração. No domínio da engenharia civil, as MRUs desempenham um papel fundamental no monitoramento do movimento estrutural e na orientação de equipamentos de precisão em locais dinâmicos. Essas unidades funcionam de maneira contínua, fornecendo assim dados que dão suporte à segurança, precisão e operação eficiente. Conforme a tecnologia avança, as MRUs ou VRUs continuarão a evoluir para atender à crescente demanda por dados de movimento precisos.
Se você tem em mente um projeto que envolve soluções de Motion Reference Unit, entre em contato com nossos especialistas.
Você tem alguma dúvida?
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O que é um AHRS?
O AHRS, ou Attitude and Heading Reference System, é um subsistema de navegação integrado que fornece uma estimativa em tempo real e controlada contra desvios (drift) da orientação de uma plataforma — seu roll, pitch e heading. Em sua essência, um AHRS funde medições de três tipos de sensores: giroscópios, acelerômetros e magnetômetros.
Os giroscópios monitoram as taxas angulares, os acelerômetros detectam forças específicas, incluindo a gravidade, e os magnetômetros medem o campo magnético da Terra para determinar a direção de referência. Isoladamente, cada sensor apresenta limitações — os giroscópios sofrem desvio com o tempo, os acelerômetros são influenciados por movimentos dinâmicos e os magnetômetros podem ser afetados por objetos ferrosos próximos —, mas, quando combinados por meio de algoritmos avançados de filtragem, como os filtros de Kalman estendidos ou não lineares, o sistema produz uma solução de atitude estável, precisa e contínua.
Unidades AHRS modernas também incorporam modelos de calibração para compensar variações de temperatura, desalinhamento, erros de fator de escala e distorções magnéticas, melhorando significativamente a robustez. Em comparação com IMUs simples, que entregam apenas dados brutos dos sensores, um AHRS fornece uma saída de orientação totalmente calculada e pronta para uso.
No entanto, ao contrário de um INS de nível de navegação completo, ele geralmente não integra velocidade ou posição, a menos que seja acoplado a sensores adicionais. As soluções de AHRS são amplamente utilizadas em UAVs, USVs, UGVs, aeronaves, embarcações marítimas e muitas plataformas de defesa onde informações confiáveis de atitude e heading são cruciais para controle, estabilização e consciência situacional — mesmo em ambientes onde o GPS pode estar indisponível ou degradado.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
