Découvrez notre gamme de produits MRU ↓



MRU – Motion Reference Unit

Une Motion Reference Unit (MRU) est un système de capteurs conçu pour mesurer et restituer les mouvements dynamiques d'un objet, en particulier dans les environnements marins et aérospatiaux. Ces unités fournissent des données sur le roulis, le tangage et le pilonnement (heave), qui sont essentielles pour la navigation, la stabilisation et l'efficacité opérationnelle. Les MRU utilisent des technologies de capteurs avancées pour délivrer des données de mouvement de haute précision en temps réel.
Ces appareils trouvent des applications sur divers navires, notamment les bateaux et les aéronefs, ainsi que sur des plateformes industrielles, où ils contribuent au maintien de la sécurité opérationnelle dans des conditions de mouvement constant.
Une MRU est parfois appelée Attitude & Heading Reference System (AHRS) ou Vertical Reference Unit (VRU), mais leurs objectifs diffèrent. Un AHRS fournit une orientation 3D complète, incluant le cap, et est fréquemment utilisé par les ingénieurs pour la navigation. Une unité de référence de mouvement (MRU) se concentre sur la dynamique des mouvements, en particulier le mouvement vertical tel que le pilonnement. Les opérateurs l'utilisent souvent pour la stabilisation marine et la compensation de mouvement.
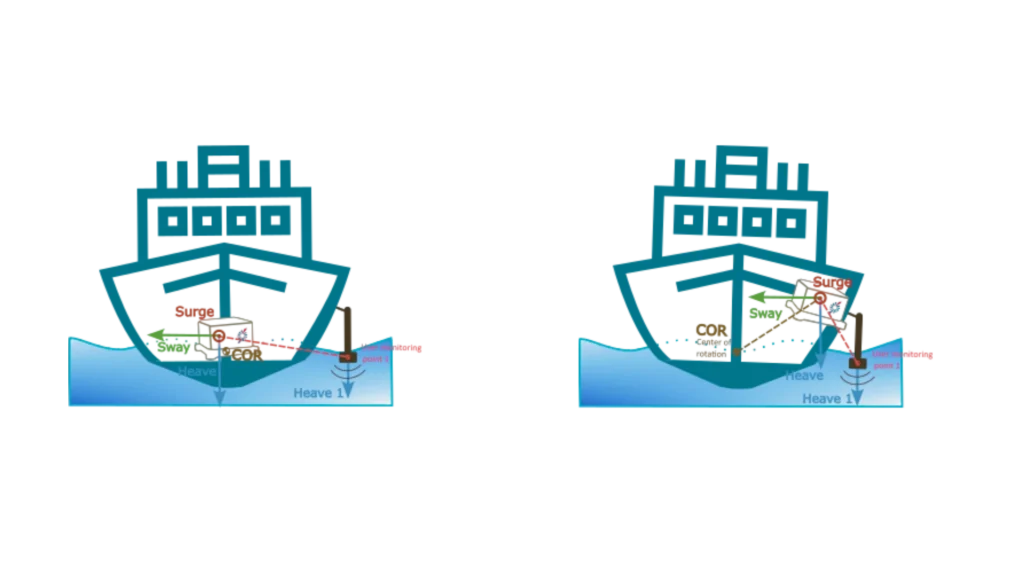
Pour optimiser les performances de pilonnement :
- Placez le capteur près du centre de rotation et définissez clairement le point d'intérêt, par exemple en le montrant directement sur le dessus du sonar MBES à l'aide d'un « Point de surveillance ». Notez que seules les mesures de pilonnement peuvent être transférées ; le tangage longitudinal et le déplacement latéral doivent continuer d'être mesurés au niveau de l'IMU.
- Vous pouvez également placer le capteur dans un endroit plus accessible ou plus proche du point d'intérêt. Configurez ensuite correctement le bras de levier principal (COR) et le point de surveillance.
Technologies sous-jacentes des MRU
Le composant fondamental d'un MRU est l'Unité de Mesure Inertielle (IMU), qui comprend des gyroscopes et des accéléromètres. Les gyroscopes sont des instruments qui détectent la rotation autour de différents axes et fournissent des données de vitesse angulaire précises.
Les MRU haut de gamme utilisent fréquemment des gyroscopes à fibre optique ou à laser annulaire pour garantir une stabilité et une précision optimales. Les accéléromètres sont capables de mesurer l'accélération linéaire, permettant ainsi le suivi du mouvement le long des axes X, Y et Z. La majorité des MRU intègrent également la technologie GNSS afin d'améliorer la précision et la stabilité de la position.
Les corrections RTK et GNSS différentiel affinent davantage le suivi des mouvements en réduisant les erreurs de signal. L'utilisation d'algorithmes de fusion de données avancés par une unité de référence de mouvement est essentielle pour consolider les entrées des capteurs en une sortie unifiée et cohérente. Les filtres de Kalman éliminent le bruit et améliorent la précision des mesures sur tous les paramètres de mouvement.
Les algorithmes de fusion de capteurs combinent les données des gyroscopes, des accéléromètres et du GNSS pour garantir un suivi des mouvements plus fiable.
Applications des unités de référence de mouvement
Dans les applications marines, une unité de référence de mouvement aide à stabiliser les navires et à améliorer les systèmes de positionnement dynamique. De plus, elle contribue à la correction des mouvements du navire lors des levés hydrographiques, améliorant ainsi la précision de la cartographie des fonds marins. Dans le domaine de l'ingénierie aérospatiale, les MRU jouent un rôle central dans le contrôle des drones, la stabilité des aéronefs et la gestion de l'orientation des satellites.
Les industries offshore et sous-marines utilisent les MRU pour guider les ROV et stabiliser les plates-formes de forage. Dans le domaine du génie civil, les MRU jouent un rôle clé dans la surveillance des mouvements structurels et le guidage d'équipements de précision sur des chantiers dynamiques. Ces unités fonctionnent de manière continue, fournissant ainsi des données qui garantissent la sécurité, la précision et l'efficacité des opérations. À mesure que la technologie progresse, les MRU ou VRU continueront d'évoluer pour répondre à la demande croissante de données de mouvement précises.
Si vous avez un projet impliquant des solutions de Motion Reference Unit, n'hésitez pas à contacter nos experts.
Vous avez des questions ?
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce qu'un AHRS ?
Un AHRS, ou Attitude and Heading Reference System, est un sous-système de navigation intégré qui fournit une estimation en temps réel et corrigée de la dérive de l'orientation d'une plateforme — à savoir son roulis, son tangage et son cap. Dans sa conception fondamentale, un AHRS associe les mesures de trois types de capteurs : des gyroscopes, des accéléromètres et des magnétomètres.
Les gyroscopes suivent les vitesses angulaires, les accéléromètres mesurent les forces spécifiques, y compris la gravité, et les magnétomètres mesurent le champ magnétique terrestre pour référencer le cap. Pris isolément, chaque capteur a ses limites (la dérive des gyroscopes dans le temps, la sensibilité des accéléromètres aux mouvements dynamiques, et les perturbations des magnétomètres par des objets ferreux proches). Cependant, combinés grâce à des algorithmes de filtrage avancés tels que les filtres de Kalman étendu ou non linéaire, le système produit une solution d'attitude stable, précise et continue.
Les unités AHRS modernes intègrent également des modèles d'étalonnage pour compenser les variations de température, les désalignements, les erreurs de facteur d'échelle et les distorsions magnétiques, ce qui améliore considérablement leur robustesse. Contrairement aux IMU simples, qui se contentent de délivrer des données brutes de capteurs, un AHRS fournit une sortie d'orientation entièrement calculée et prête à l'emploi.
Cependant, contrairement à un INS de classe navigation complet, il n'intègre généralement pas la vitesse ou la position, à moins d'être couplé à des capteurs supplémentaires. Les solutions AHRS sont largement utilisées dans les drones (UAV), les véhicules de surface sans pilote (USV), les véhicules terrestres sans pilote (UGV), les aéronefs, les navires et de nombreuses plateformes de défense où des informations fiables d'attitude et de cap sont cruciales pour le contrôle, la stabilisation et la conscience situationnelle — même dans des environnements où le GPS peut être indisponible ou dégradé.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
