


Koptekstmethode
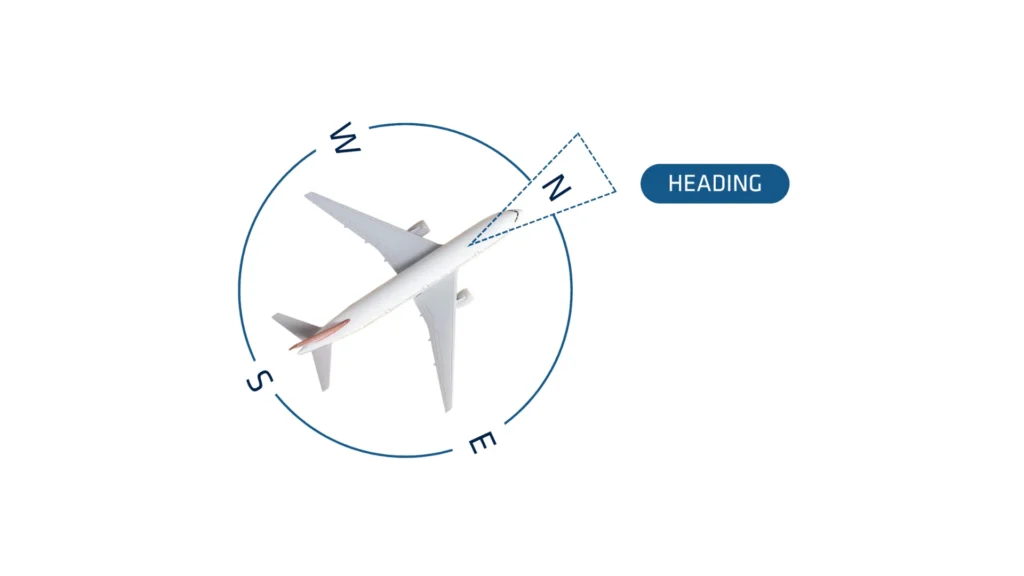
In de navigatie verwijst de koers naar de richting waarin een voertuig of vaartuig is gericht ten opzichte van een referentierichting, doorgaans het ware noorden of het magnetische noorden. Deze wordt uitgedrukt in graden, variërend van 0° tot 360°, waarbij 0° (of 360°) het ware noorden aangeeft. De koers verschilt van de vaarroute, die het daadwerkelijke traject over de grond is, en van de peiling, die verwijst naar de richting van het ene punt naar het andere. Het is dus belangrijk om de juiste koersbepalingsmethode te kiezen.
Wanneer er geen GPS beschikbaar is
In veel toepassingen is de magnetometer de enige betrouwbare manier om een goede koersmeting te verkrijgen.
Het gebruik van magnetometers voor koersmetingen garandeert een redelijke nauwkeurigheid wanneer aan specifieke voorwaarden wordt voldaan.
Ten eerste is het essentieel om een correcte magnetische kalibratie uit te voeren terwijl de sensor in zijn definitieve opstelling is geïnstalleerd. Dit proces brengt het omringende magnetische veld in kaart en houdt rekening met eventuele storingen in de buurt van het apparaat.
Daarnaast helpt het plaatsen van de sensor uit de buurt van interne magnetische storingen – zoals schakelende voedingen, stroomkabels en magneten – om de nauwkeurigheid te behouden. Ten slotte is het cruciaal om de sensor in een stabiele magnetische omgeving te gebruiken.
Het is haalbaar om verwachte magnetische storingen op korte termijn op te vangen, maar het voorkomen van afwijkingen op lange termijn blijft cruciaal voor het waarborgen van betrouwbare prestaties.
Richtmethode in automobieltoepassingen
Deze modus kan alleen worden gebruikt als er een GPS/GNSS -signaal beschikbaar is. Voor deze modus is een bepaalde snelheid vereist om een koersschatting te kunnen maken. Daarnaast moet het voertuig vooruit rijden, zonder zijwaartse slip.
Als je bijvoorbeeld in een vliegtuig de GPS/GNSS -koers gebruikt, krijg je een verkeerde koers als het vliegtuig door zijwind afdrijft. De GPS/GNSS -koers wordt aanbevolen voor toepassingen in de automobielsector.
Als de dynamiek hoog is
Deze modus kan alleen worden gebruikt wanneer er een GPS/GNSS -signaal beschikbaar is. De modus is uitsluitend gebaseerd op de GPS/GNSS -signaal en inertiële sensoren, waardoor er geen mechanische of magnetische beperkingen zijn.
De koers blijft nauwkeurig tijdens frequente en sterke versnellingen, zoals bij bochten. Wanneer de sensor echter op een constante snelheid werkt of stilstaat, is hij uitsluitend afhankelijk van gyroscopen, waardoor de koers op puur inertiële wijze afwijkt.
Als de dynamiek laag is
De ‘True Heading’ van GPS/GNSS wordt berekend met behulp van twee antennes op dezelfde GPS/GNSS -ontvanger. Bij deze methode worden twee GPS/GNSS -antennes gebruikt om de positie, snelheid en een ‘True Heading’-hoek te bepalen die ook bij stilstand geldig is.
Voordelen van een dubbele antenne GNSS:
- Werkt bij stilstand: je hoeft niet te bewegen of te versnellen
- Geen kalibratie nodig: je hoeft het apparaat niet te kalibreren en hoeft je geen zorgen te maken over magnetische storingen
- Het is de meest nauwkeurige oplossing
- Het systeem is echter veel gevoeliger voor GPS/GNSS -omstandigheden dan systemen met één antenne. Voor optimale prestaties moet het in de open lucht worden gebruikt.
Welke methode voor het aanbrengen van de koptekst bij welke omstandigheden?
| Voorwaarden | Aanbevolen methode |
| Automobielindustrie | GPS-cursus |
| Marien | Dubbele antenne GNSS |
| Onderwater | Magnetometers |
| Airborne | Dubbele antenne GNSS |
| Racen/Sport | GPS + versnellingsmeters |
