


제목 작성 방법
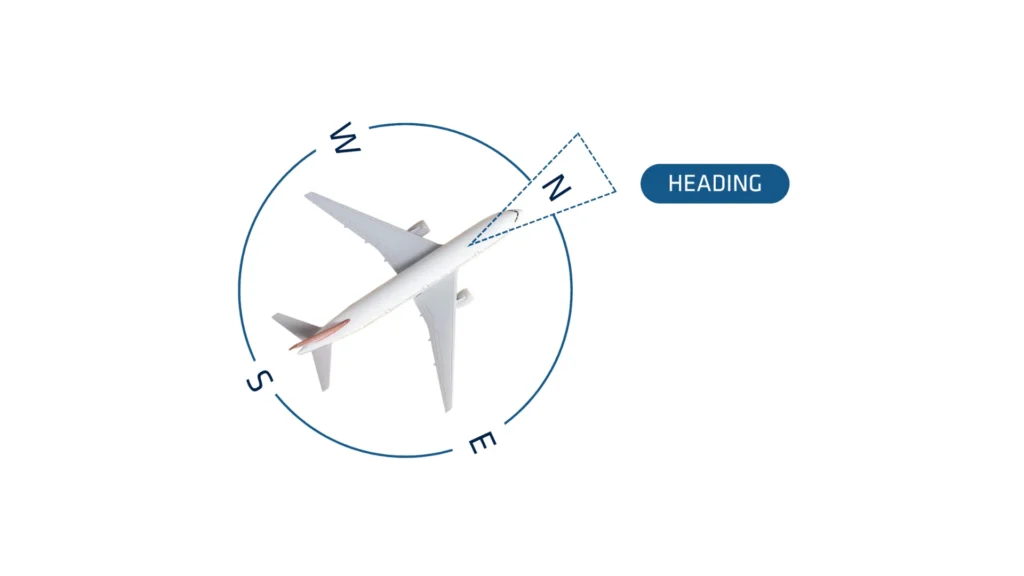
항법에서 헤딩(heading)은 차량이나 선박이 기준 방향(일반적으로 진북 또는 자북)에 대해 향하고 있는 방향을 의미합니다. 0°에서 360° 사이의 각도로 표현되며, 0°(또는 360°)는 진북을 나타냅니다. 헤딩은 지면 상의 실제 경로인 코스(course) 및 한 지점에서 다른 지점으로의 방향을 의미하는 베어링(bearing)과는 다릅니다. 따라서 올바른 헤딩 방식을 선택하는 것이 중요합니다.
GPS를 사용할 수 없는 경우
많은 응용 분야에서 자력계(magnetometer)는 정확한 방위 관측을 보장하는 유일하고 신뢰할 수 있는 수단입니다.
방위 관측을 위해 자력계를 사용하면 특정 조건을 충족할 때 합리적인 정확도를 확보할 수 있습니다.
먼저, 센서를 최종 구성 상태로 장착한 후 적절한 자기 캘리브레이션을 수행하는 것이 필수적입니다. 이 과정은 주변 자기장을 매핑하고 장치 근처의 모든 교란 요소를 보정합니다.
또한, 스위칭 전원 공급 장치, 전력선, 자석 등 내부 자기 간섭원으로부터 센서를 멀리 배치하면 정확도를 유지하는 데 도움이 됩니다. 마지막으로, 안정적인 자기 환경에서 센서를 작동하는 것이 매우 중요합니다.
예상되는 단기적인 자기 교란은 관리할 수 있지만, 안정적인 성능을 보장하려면 장기적인 편차를 방지하는 것이 여전히 중요합니다.
자동차 애플리케이션에서의 헤딩 방법
이 모드는 GPS/GNSS 픽스(fix)가 가능한 경우에만 사용할 수 있습니다. 이 모드를 사용하려면 방위(heading) 추정을 위해 어느 정도의 속도가 필요합니다. 또한 차량이 측면 미끄러짐(side slip) 없이 전진해야 합니다.
예를 들어, 비행기에서 GPS/GNSS 코스를 사용할 때 측풍으로 인해 비행기가 표류하면 잘못된 방위가 산출될 수 있습니다. GPS/GNSS 코스는 자동차 애플리케이션에 권장됩니다.
만약 동적 범위가 넓다면
이 모드는 GPS/GNSS 픽스를 사용할 수 있는 경우에만 사용할 수 있습니다. GPS/GNSS와 관성 센서만을 기반으로 하므로 기계적 또는 자기적 제약이 없습니다.
선회와 같이 빈번하고 상당한 가속이 발생하는 동안에도 헤딩은 정확하게 유지됩니다. 그러나 센서가 일정한 속도로 작동하거나 정지 상태를 유지할 경우, 오로지 자이로스코프에만 의존하므로 헤딩이 순수 관성 방식으로 드리프트하게 됩니다.
동적 범위가 낮은 경우
GPS/GNSS 트루 헤딩(True Heading)은 동일한 GPS/GNSS 수신기에 두 개의 안테나를 사용하여 달성됩니다. 이 방법은 두 개의 GPS/GNSS 안테나를 사용하여 정지 상태에서도 유효한 위치, 속도 및 진북 방위각을 제공합니다.
듀얼 안테나 GNSS의 장점:
- 정지 상태에서도 작동합니다: 이동하거나 가속할 필요가 없습니다.
- 보정 불필요: 별도의 보정이 필요하지 않으며, 자기 간섭에 대해 걱정할 필요가 없습니다.
- 이것이 가장 정확한 해결책입니다.
- 그러나 싱글 안테나 시스템에 비해 GPS/GNSS 조건에 훨씬 더 민감합니다. 최적의 성능을 위해서는 탁 트인 하늘(open sky) 조건에서 작동해야 합니다.
