

Відсутність або погіршення навігації
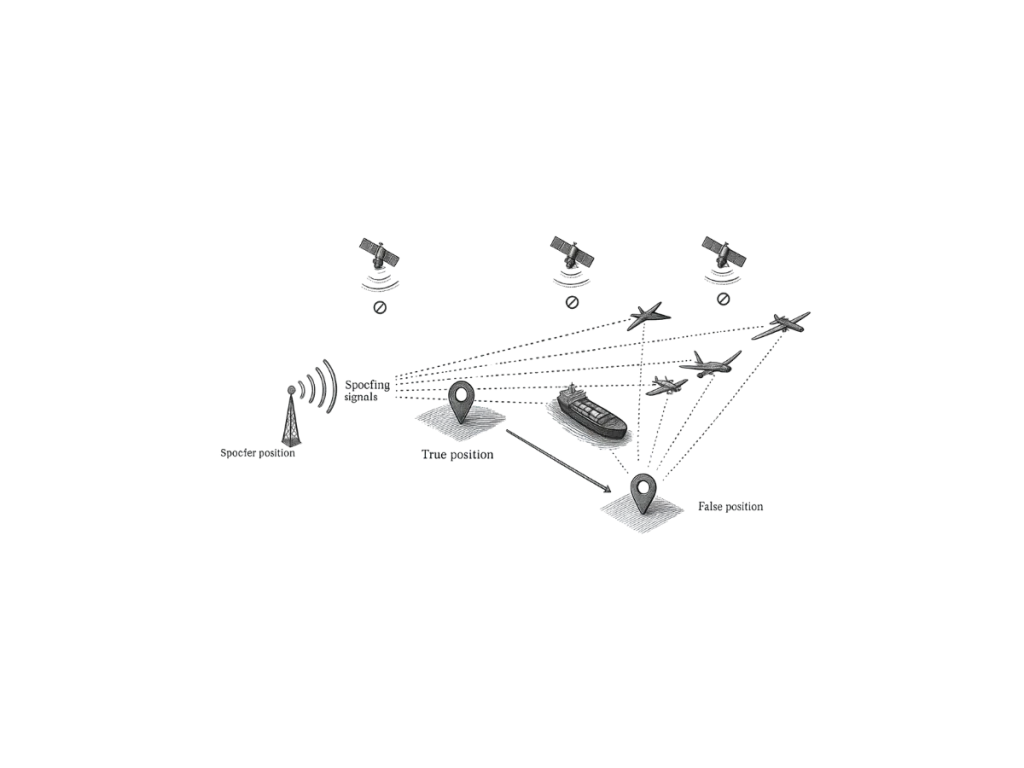
Відсутність або погіршення умов навігації описує ситуації, коли системи позиціонування втрачають точність, доступність або цілісність. Такі умови впливають на навігацію на основі GNSS, зокрема GPS, Galileo та інші супутникові угруповання. Інженери часто називають такі сценарії середовищами GNSS-denied або з погіршеними умовами GNSS.
Блокування сигналу зазвичай спричиняє проблеми з навігацією в міських каньйонах, тунелях, густих лісах або під час підводних операцій. Будівлі, рельєф місцевості або споруди заважають супутниковим сигналам досягати приймача. У результаті система не може обчислити надійні координати.
Перешкоди та глушіння також погіршують роботу навігації. Навмисні чи ненавмисні радіочастотні сигнали порушують прийом GNSS. Це знижує якість сигналу та збільшує похибки позиціонування. Спуфінг є ще однією критичною загрозою в середовищах із погіршеними умовами навігації. Зловмисники передають підроблені сигнали GNSS, щоб ввести в оману приймачі. Така маніпуляція призводить до появи хибної інформації про координати, швидкість або час.
Альтернативи для середовищ зі складними умовами GNSS
Інерціальні навігаційні системи (INS) забезпечують надійну альтернативу в умовах відсутності або погіршення умов навігації. INS використовують акселерометри та гіроскопи для обчислення положення, швидкості та орієнтації. Ці датчики працюють незалежно від зовнішніх сигналів. Інженери інтегрують GNSS та INS для забезпечення безперервної навігаційної продуктивності. Коли GNSS signals degrade, INS підтримує позиціонування за допомогою dead reckoning. такий гібридний підхід покращує стійкість та надійність.
Однак точність INS з часом дрейфує через похибки датчиків. Високопродуктивні інерціальні вимірювальні блоки (IMU) значно зменшують цей дрейф. Удосконалені алгоритми фільтрації також підвищують точність системи під час збоїв GNSS.
Передові навігаційні рішення для критично важливих завдань
Такі застосування, як автономні транспортні засоби, БПЛА та оборонні системи, покладаються на denied навігаційні рішення. Ці системи вимагають безперервного та надійного позиціонування в складних умовах (dead-reckoning). Надійна навігація забезпечує успіх місії та безпеку операцій.
Для оптимізації продуктивності інженери поєднують кілька датчиків, зокрема LiDAR, камери та одометри. Методи злиття датчиків підвищують точність і пом'якшують обмеження окремих датчиків.
Denied або деградована навігація залишається критичною проблемою в сучасних навігаційних системах. Передові інерціальні рішення та стратегії злиття датчиків пропонують надійні альтернативи. Ці технології забезпечують точне позиціонування у разі збою або погіршення сигналів GNSS.
