请向我们介绍一下您的项目
 Ellipse-D
 Ekinox Micro
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
导航受阻或性能下降
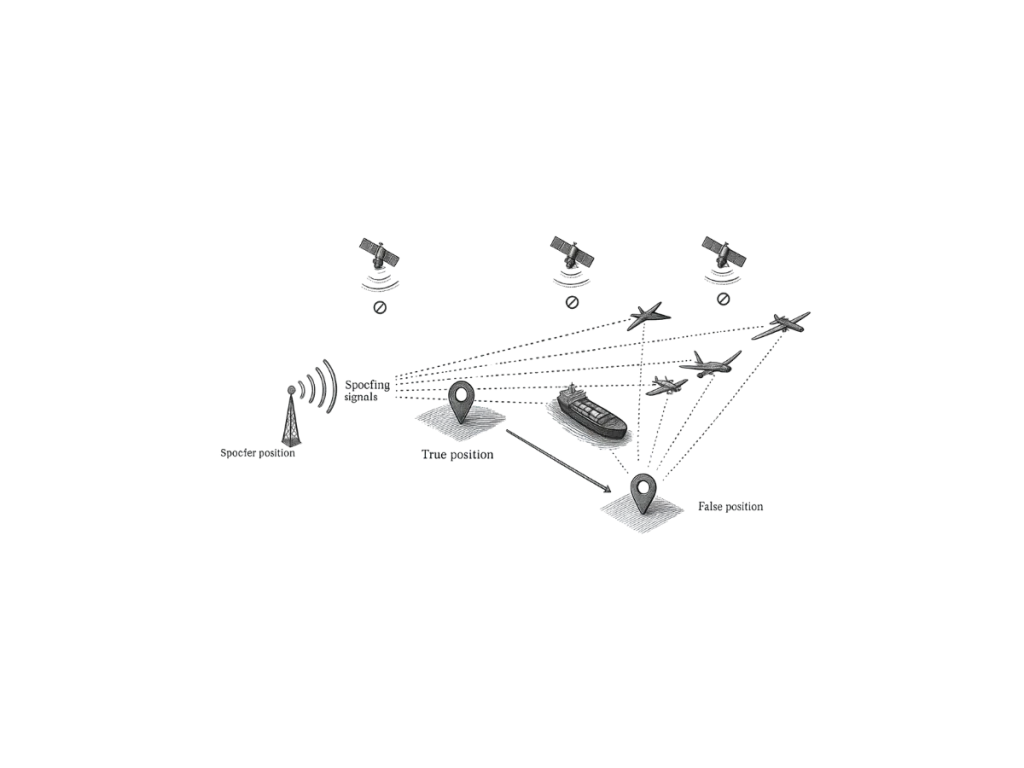
导航受限或退化是指定位系统的精度、可用性或完整性下降的环境。这些状况会影响基于 GNSS 的导航,包括 GPS、伽利略和其他卫星星座。工程师通常将这些场景称为 GNSS 受限或 GNSS 退化环境。
信号阻塞通常会导致城市峡谷、隧道、密林或水下作业中的导航受限。建筑物、地形或结构会阻挡卫星信号到达接收机。因此,系统无法计算出可靠的位置。
干扰和压制也会降低导航性能。有意或无意的射频信号会破坏 GNSS 接收。这种干扰会降低信号质量并增加定位误差。欺诈是导航退化环境中的另一大严重威胁。攻击者会发射伪造的 GNSS 信号来误导接收机。这种操纵会导致错误的位置、速度或授时信息。
GNSS 受限环境的替代方案
惯性导航系统(INS)为信号受限或退化的导航场景提供了一种可靠的替代方案。INS 使用加速度计和陀螺仪来计算位置、速度和姿态。这些传感器独立于外部信号运行。工程师将 GNSS 和 INS 相结合,以确保连续的导航性能。当 GNSS 信号退化 时,INS 通过推算定位来维持定位。这种混合方法提高了弹性和可靠性。
然而,由于传感器误差,INS 精度会随着时间推移而发生漂移。高性能惯性测量单元(IMU)大大减少了这种漂移。先进的滤波算法还提高了 GNSS 中断期间的系统精度。
适用于关键任务环境的高级导航解决方案
自动驾驶汽车、无人机和防御系统等应用依赖于抗干扰导航解决方案。这些系统需要在严苛的环境中提供持续且可靠的定位(推算定位)。稳健的导航可确保任务成功和运营安全。
为了优化性能,工程师结合了多种传感器,包括激光雷达、相机和里程计。传感器融合技术可提高精度并减少单个传感器的局限性。
卫星导航受限或退化导航仍然是现代导航系统面临的关键挑战。先进的惯性解决方案和传感器融合策略提供了可靠的替代方案。当 GNSS 信号失效或退化时,这些技术可确保准确定位。
