

Navigazione impossibile o compromessa
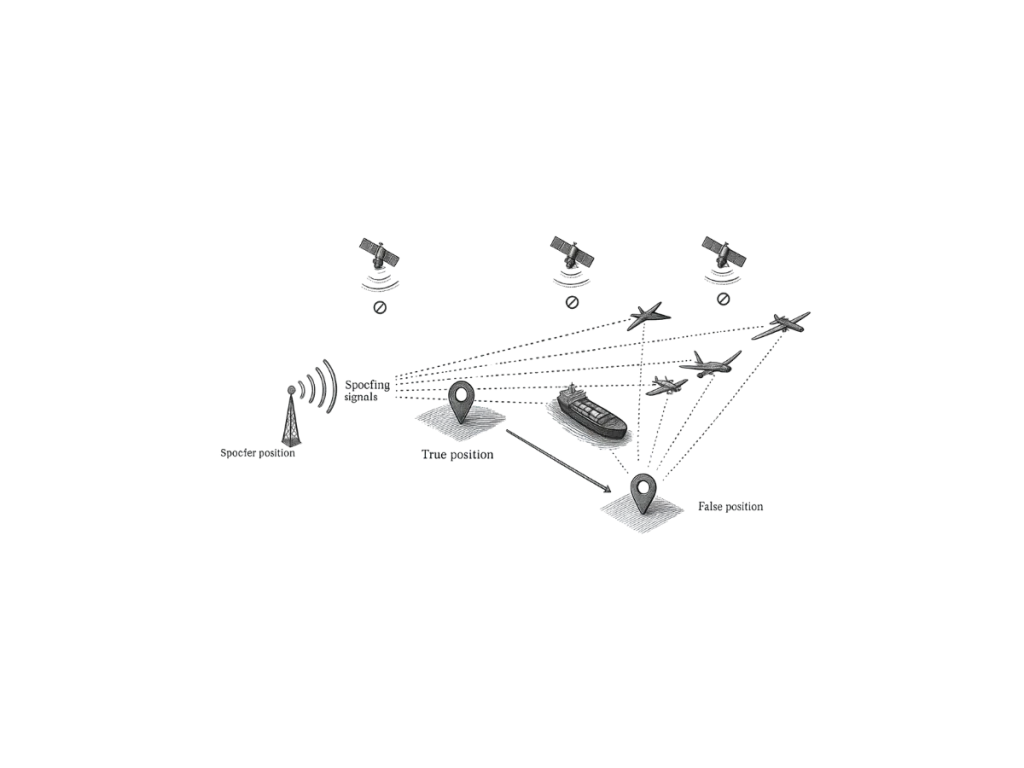
La navigazione assente o degradata descrive contesti in cui i sistemi di posizionamento perdono precisione, disponibilità o integrità. Queste condizioni influenzano la navigazione basata su GNSS, inclusi GPS, Galileo e altre costellazioni di satelliti. Gli ingegneri definiscono spesso questi scenari ambienti GNSS-denied o con GNSS degradato.
Il blocco del segnale è la causa principale della perdita di navigazione nei canyon urbani, nelle gallerie, nelle foreste dense o durante le operazioni subacquee. Edifici, conformazione del terreno o strutture impediscono ai satelliti di raggiungere il ricevitore. Di conseguenza, il sistema non è in grado di calcolare una posizione affidabile.
Interferenze e jamming riducono inoltre le prestazioni di navigazione. Segnali a radiofrequenza intenzionali o non intenzionali disturbano la ricezione GNSS. Questa interferenza riduce la qualità del segnale e aumenta gli errori di posizionamento. Lo spoofing rappresenta un'altra minaccia critica negli ambienti di navigazione degradati. Gli aggressori trasmettono segnali GNSS contraffatti per ingannare i ricevitori. Questa manipolazione genera informazioni errate di posizione, velocità o tempo.
Alternative per ambienti con problemi di ricezione GNSS
I sistemi di navigazione inerziale (INS) offrono una robusta alternativa in scenari di navigazione negati o degradati. L'INS utilizza accelerometri e giroscopi per calcolare posizione, velocità e orientamento. Questi sensori operano indipendentemente dai segnali esterni. Gli ingegneri integrano GNSS e INS per garantire prestazioni di navigazione continue. Quando i segnali GNSS si degradano, l'INS mantiene il posizionamento tramite stima del punto (dead reckoning). Questo approccio ibrido migliora la resilienza e l'affidabilità.
Tuttavia, la precisione dell'INS deriva nel tempo a causa degli errori dei sensori. Unità di misura inerziale (IMU) ad alte prestazioni riducono significativamente questa deriva. Anche gli algoritmi di filtraggio avanzati migliorano la precisione del sistema durante le interruzioni del GNSS.
Soluzioni di navigazione avanzate per ambienti critici
Applicazioni come veicoli autonomi, UAV e sistemi di difesa si affidano a soluzioni di navigazione in assenza di GNSS. Questi sistemi richiedono un posizionamento continuo e affidabile in ambienti complessi (dead-reckoning). Una navigazione robusta garantisce il successo della missione e la sicurezza operativa.
Per ottimizzare le prestazioni, gli ingegneri combinano più sensori, tra cui LiDAR, telecamere e odometri. Le tecniche di fusione dei sensori migliorano l'accuratezza e mitigano i limiti dei singoli sensori.
La navigazione negata o degradata rimane una sfida cruciale nei moderni sistemi di navigazione. Soluzioni inerziali avanzate e strategie di fusione dei sensori offrono alternative affidabili. Queste tecnologie garantiscono un posizionamento accurato quando i segnali GNSS falliscono o si degradano.
