

Navegação impossibilitada ou prejudicada
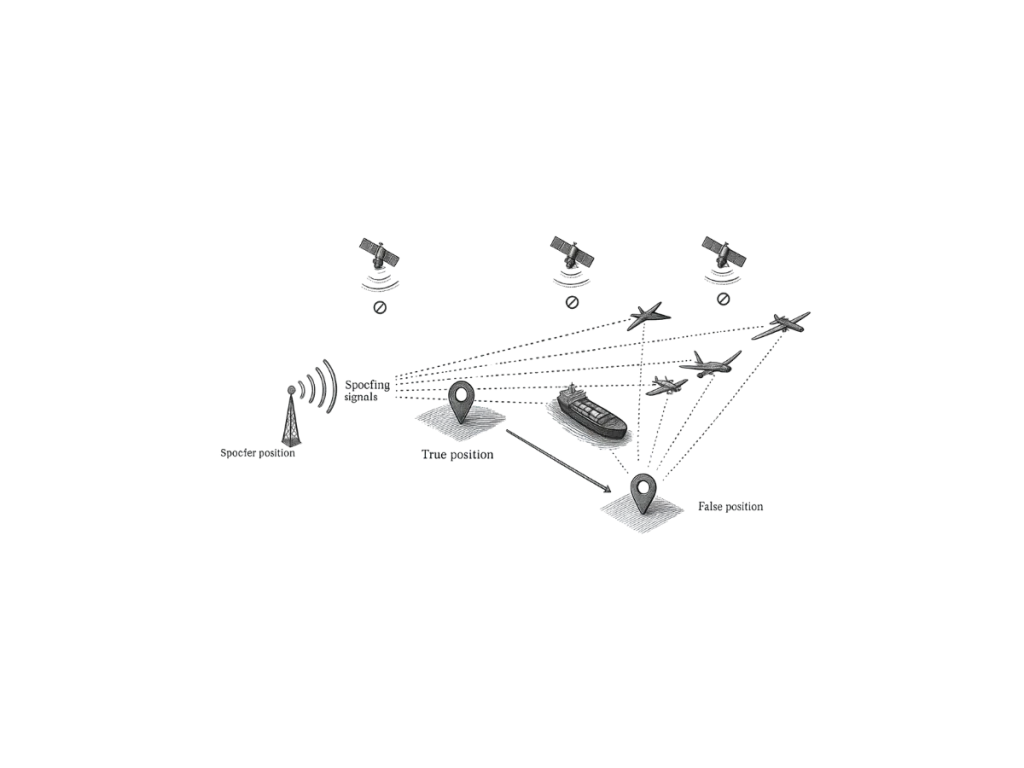
Navegação negada ou degradada descreve ambientes onde os sistemas de posicionamento perdem precisão, disponibilidade ou integridade. Essas condições afetam a navegação baseada em GNSS, incluindo GPS, Galileo e outras constelações de satélites. Os engenheiros frequentemente chamam esses cenários de ambientes GNSS-denied (sem GNSS) ou com GNSS degradado.
O bloqueio de sinal comumente causa a negação de navegação em cânions urbanos, túneis, florestas densas ou operações subaquáticas. Edifícios, relevo ou estruturas impedem que os sinais dos satélites cheguem ao receptor. Como resultado, o sistema não consegue calcular uma posição confiável.
Interferências e adulterações (jamming) também degradam o desempenho da navegação. Sinais de radiofrequência intencionais ou não intencionais perturbam a recepção do GNSS. Essa interferência reduz a qualidade do sinal e aumenta os erros de posição. O spoofing representa outra ameaça crítica em ambientes de navegação degradada. Atacantes transmitem sinais GNSS falsificados para enganar os receptores. Essa manipulação causa informações incorretas de posição, velocidade ou tempo.
Alternativas para ambientes desafiadores para o GNSS
Os sistemas de navegação inercial (INS) oferecem uma alternativa robusta em cenários de navegação negados ou degradados. O INS utiliza acelerômetros e giroscópios para calcular posição, velocidade e orientação. Esses sensores operam de forma independente de sinais externos. Os engenheiros integram GNSS e INS para garantir um desempenho de navegação contínuo. Quando os sinais de GNSS sofrem degradação, o INS mantém o posicionamento por meio da navegação por estimativa (dead reckoning). Essa abordagem híbrida melhora a resiliência e a confiabilidade.
No entanto, a precisão do INS sofre desvio (drift) ao longo do tempo devido a erros dos sensores. Unidades de medição inercial (IMUs) de alto desempenho reduzem significativamente esse desvio. Algoritmos de filtragem avançados também aumentam a precisão do sistema durante interrupções do GNSS.
Soluções avançadas de navegação para ambientes de missão crítica
Aplicações como veículos autônomos, UAVs e sistemas de defesa dependem de soluções de navegação negada. Esses sistemas exigem posicionamento contínuo e confiável em ambientes desafiadores (navegação estimada ou dead-reckoning). Uma navegação robusta garante o sucesso da missão e a segurança operacional.
Para otimizar o desempenho, os engenheiros combinam múltiplos sensores, incluindo LiDAR, câmeras e odômetros. As técnicas de fusão de sensores melhoram a precisão e mitigam as limitações individuais dos sensores.
A navegação negada ou degradada continua sendo um desafio crítico nos sistemas de navegação modernos. Soluções inerciais avançadas e estratégias de fusão de sensores oferecem alternativas confiáveis. Essas tecnologias garantem um posicionamento preciso quando os sinais GNSS falham ou se degradam.
