

Brak nawigacji lub jej ograniczona dostępność
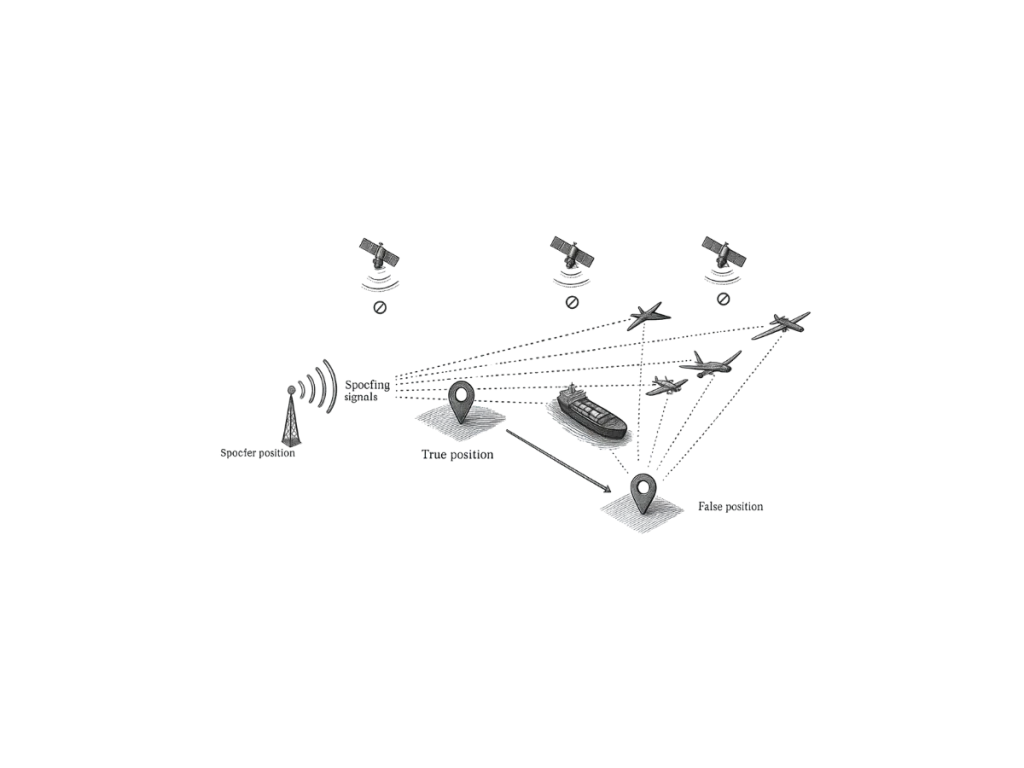
Nawigacja w warunkach zakłóconego lub niedostępnego sygnału odnosi się do środowisk, w których systemy pozycjonowania tracą dokładność, dostępność lub integralność. Warunki te wpływają na nawigację opartą na GNSS, w tym na GPS, Galileo i inne konstelacje satelitarne. Inżynierowie często nazywają takie scenariusze środowiskami o ograniczonym dostępie do GNSS lub środowiskami z zdegradowanym sygnałem GNSS.
Blokowanie sygnału powszechnie powoduje brak dostępności nawigacji w kanianach miejskich, tunelach, gęstych lasach lub podczas operacji podwodnych. Budynki, ukształtowanie terenu lub inne konstrukcje uniemożliwiają satelitom dotarcie do odbiornika. W efekcie system nie jest w stanie wyznaczyć wiarygodnej pozycji.
Interferencje i zagłuszenia również pogarszam wydajność nawigacji. Celowe lub niezamierzone sygnały częstotliwości radiowej zakłócają odbiór GNSS. Zakłócenia te obniżają jakość sygnału i zwiększają błędy pozycjonowania. Spoofing stanowi kolejne poważne zagrożenie w środowiskach o zdegradowanej nawigacji. Atakujący przesyłają fałszywe sygnały GNSS, aby wprowadzić odbiorniki w błąd. Ta manipulacja prowadzi do uzyskania nieprawidłowych informacji o pozycji, prędkości lub czasie.
Alternatywy dla środowisk o ograniczonej dostępności GNSS
Systemy nawigacji inercyjnej (INS) stanowią niezawodną alternatywę w scenariuszach z utrudnionym lub zakłóconym dostępem do nawigacji. INS wykorzystuje akcelerometry i żyroskopy do obliczania pozycji, prędkości i orientacji. Czujniki te działają niezależnie od sygnałów zewnętrznych. Inżynierowie integrują GNSS i INS, aby zapewnić ciągłą wydajność nawigacji. Gdy sygnały GNSS ulegają degradacji, INS utrzymuje pozycję poprzez Nawigacja Zliczeniowa. To hybrydowe podejście poprawia odporność i niezawodność.
Jednak dokładność INS ulega z czasem pogorszeniu z powodu błędów czujników. Wysokowydajne inercyjne jednostki pomiarowe (IMU) znacznie redukują ten znos. Zaawansowane algorytmy filtrowania zwiększają również dokładność systemu podczas przerw w dostępie do GNSS.
Zaawansowane rozwiązania nawigacyjne dla środowisk o znaczeniu krytycznym
Aplikacje takie jak pojazdy autonomiczne, bezzałogowe statki powietrzne (UAV) i systemy obronne polegają na rozwiązaniach nawigacyjnych działających w warunkach braku sygnału GNSS. Systemy te wymagają ciągłego i niezawodnego pozycjonowania w wymagających środowiskach (dead-reckoning). Solidna nawigacja zapewnia sukces misji i bezpieczeństwo operacyjne.
Aby zoptymalizować wydajność, inżynierowie łączą wiele czujników, w tym LiDAR, kamery i odometry. Techniki fuzji czujników poprawiają dokładność i niwelują ograniczenia poszczególnych urządzeń.
Nawigacja w warunkach braku lub zakłócenia sygnału pozostaje kluczowym wyzwaniem w nowoczesnych systemach nawigacyjnych. Zaawansowane rozwiązania INS oraz strategie fuzji czujników zapewniają niezawodne alternatywy. Technologie te gwarantują precyzyjne pozycjonowanie w przypadku zaniku lub pogorszenia jakości sygnałów GNSS.
