

Navigation refusée ou dégradée
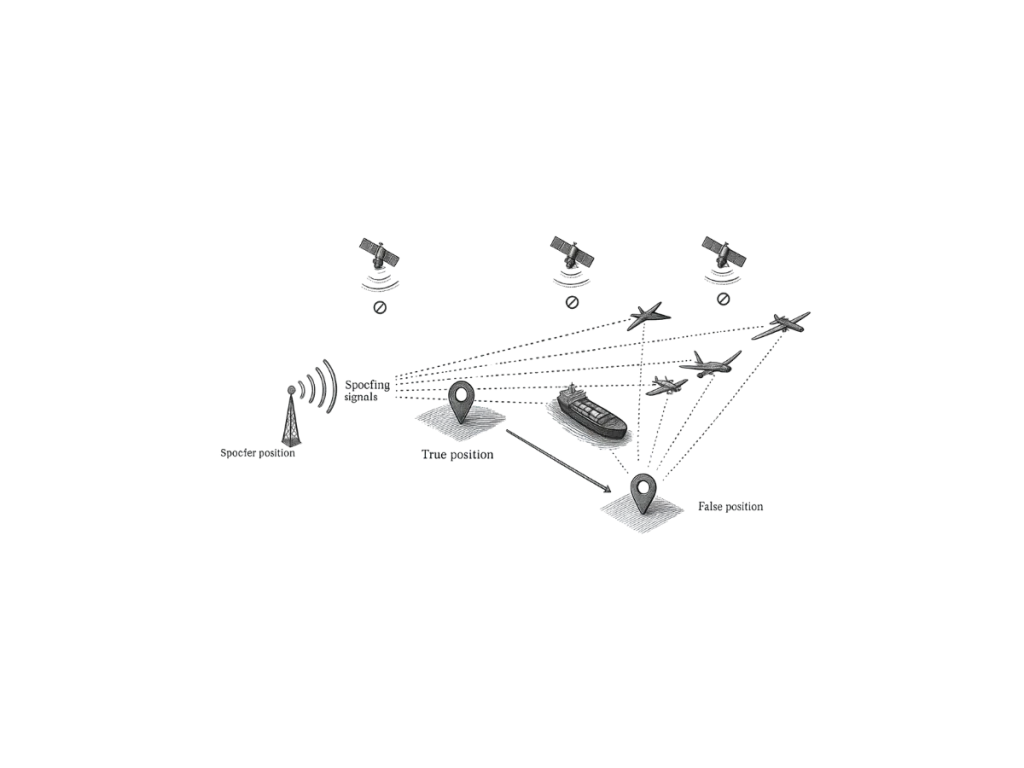
On qualifie de navigation interrompue ou dégradée les environnements dans lesquels les systèmes de positionnement perdent en précision, en disponibilité ou en intégrité. Ces conditions affectent la navigation basée sur le GNSS, notamment le GPS, Galileo et d'autres constellations de satellites. Les ingénieurs désignent souvent ces scénarios par les termes d'environnements sans GNSS ou à GNSS dégradé.
Le blocage des signaux est la cause fréquente d'une navigation interrompue dans les canyons urbains, les tunnels, les forêts denses ou lors d'opérations sous-marines. Les bâtiments, le relief ou les structures empêchent les satellites d'atteindre le récepteur. Par conséquent, le système ne peut pas calculer une position fiable.
Les interférences et le brouillage dégradent également les performances de navigation. Des signaux radioélectriques intentionnels ou non perturbent la réception GNSS. Cette interférence réduit la qualité du signal et augmente les erreurs de positionnement. Le leurrage représente une autre menace critique dans les environnements de navigation dégradés. Des attaquants émettent de faux signaux GNSS pour tromper les récepteurs. Cette manipulation génère des informations erronées de position, de vitesse ou de temps.
Alternatives pour les environnements à signal GNSS perturbé
Les systèmes de navigation inertielle (INS) constituent une alternative robuste dans les scénarios de navigation brouillés ou dégradés. L'INS utilise des accéléromètres et des gyroscopes pour calculer la position, la vitesse et l'orientation. Ces capteurs fonctionnent indépendamment des signaux externes. Les ingénieurs intègrent le GNSS et l'INS pour garantir des performances de navigation continues. Lorsque les signaux GNSS se dégradent, l'INS maintient le positionnement par estrade. Cette approche hybride améliore la résilience et la fiabilité.
Cependant, la précision de l'INS dérive avec le temps en raison des erreurs de capteurs. Les unités de mesure inertielle (IMU) hautes performances réduisent considérablement cette dérive. Des algorithmes de filtrage avancés améliorent également la précision du système lors des pannes GNSS.
Solutions de navigation avancées pour environnements critiques
Des applications telles que les véhicules autonomes, les UAV et les systèmes de défense s'appuient sur des solutions de navigation en milieu dégradé. Ces systèmes nécessitent un positionnement continu et fiable dans des environnements complexes (estime). Une navigation robuste garantit la réussite des missions et la sécurité opérationnelle.
Pour optimiser les performances, les ingénieurs associent de multiples capteurs, notamment des LiDARs, des caméras et des odomètres. Les techniques de fusion de capteurs améliorent la précision et atténuent les limites inhérentes à chaque capteur.
La navigation en milieu dégradé ou privé de signaux reste un défi critique dans les systèmes de navigation modernes. Des solutions inertielles avancées et des stratégies de fusion de capteurs offrent des alternatives fiables. Ces technologies garantissent un positionnement précis lorsque les signaux GNSS font défaut ou se dégradent.
