

航行不能または航行能力の低下
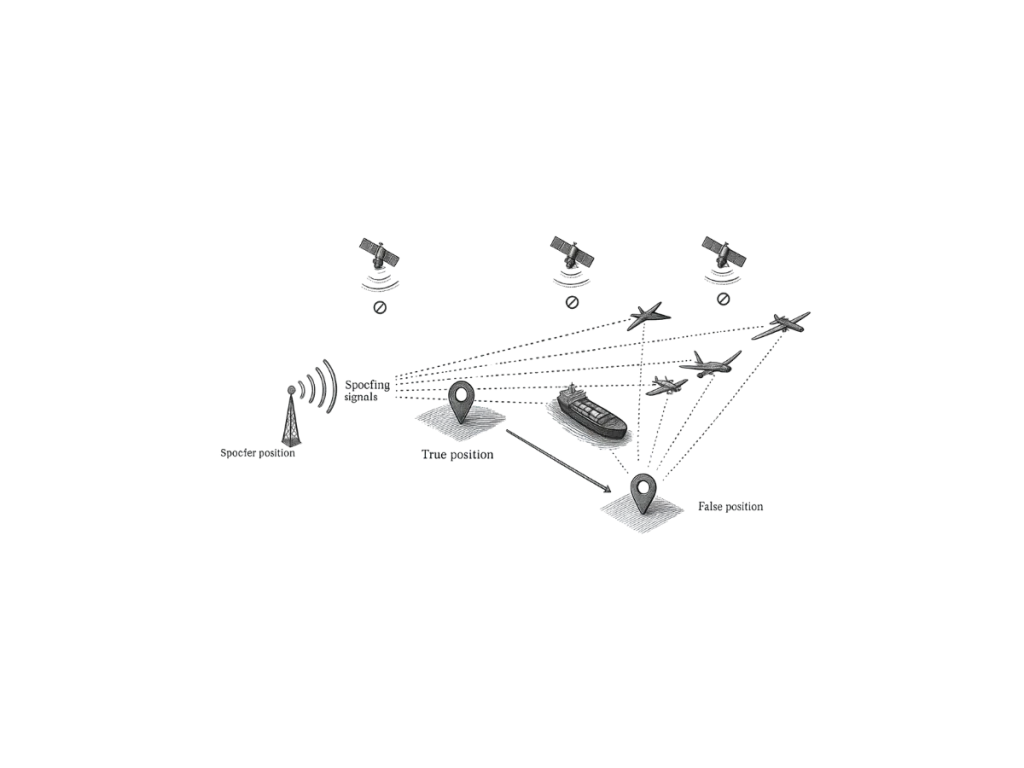
デナイアッドまたは劣化したナビゲーションとは、測位システムが精度、可用性、完全性を失う環境を指します。これらの条件は、GPS、Galileo、その他の衛星コンステレーションを含むGNSSベースのナビゲーションに影響を与えます。エンジニアは、これらのシナリオをしばしばGNSSデナイアッド環境またはGNSS劣化環境と呼びます。
信号の遮断は、都市のビル街、トンネル、鬱蒼とした森林、または水中作業において、デナイアッドナビゲーションを引き起こす一般的な原因です。建物、地形、または構造物が衛星の受信機への到達を妨げます。その結果、システムは信頼性の高い位置を計算できなくなります。
また、干渉やジャミングもナビゲーションの性能を低下させます。意図的または偶発的な無線周波数信号がGNSS受信を妨害します。この干渉により信号品質が低下し、測位誤差が増加します。スプーフィングは、劣化したナビゲーション環境におけるもう一つの重大な脅威です。攻撃者は偽のGNSS信号を送信して受信機を誤導します。この操作により、不正確な位置、速度、または時刻情報が引き起こされます。
GNSSが困難な環境向けの代替手段
慣性航法システム(INS)は、GNSSが利用できない、または劣化したシナリオにおいて強力な代替手段を提供します。INSは、加速度計とジャイロスコープを使用して、位置、速度、姿勢を計算します。これらのセンサーは、外部信号から独立して動作します。エンジニアはGNSSとINSを統合し、継続的な航法性能を確保します。GNSS信号が劣化した場合、INSはデッドレコニング(自律航法)を通じて測位を維持します。このハイブリッドアプローチにより、レジリエンスと信頼性が向上します。
しかし、センサーの誤差により、INSの精度は時間の経過とともにドリフト(誤差の蓄積)します。高性能な慣性計測装置(IMU)はこのドリフトを大幅に削減します。また、高度なフィルタリングアルゴリズムにより、GNSSが途切れた際のシステム精度も向上します。
ミッションクリティカルな環境向けの高度なナビゲーションソリューション
自動運転車、UAV、防衛システムなどのアプリケーションは、電波妨害環境下でのナビゲーションソリューションに依存しています。これらのシステムでは、過酷な環境下でも継続的で信頼性の高い測位が求められます(デッドレコニング(慣性航法))。堅牢なナビゲーションにより、ミッションの成功と運用の安全性が確保されます。
パフォーマンスを最適化するため、エンジニアはLiDAR、カメラ、オドメーターなど複数のセンサーを組み合わせています。センサーフュージョン技術により、精度が向上し、個々のセンサーの制限が軽減されます。
GNSSが利用できない、または劣化した状態でのナビゲーションは、現代の航法システムにおいて依然として重大な課題です。先進的な慣性ソリューションとセンサーフュージョン戦略は、信頼性の高い代替手段を提供します。これらの技術により、GNSS信号が途絶えたり劣化した際にも正確な測位が保証されます。
