

Verhinderte oder beeinträchtigte Navigation
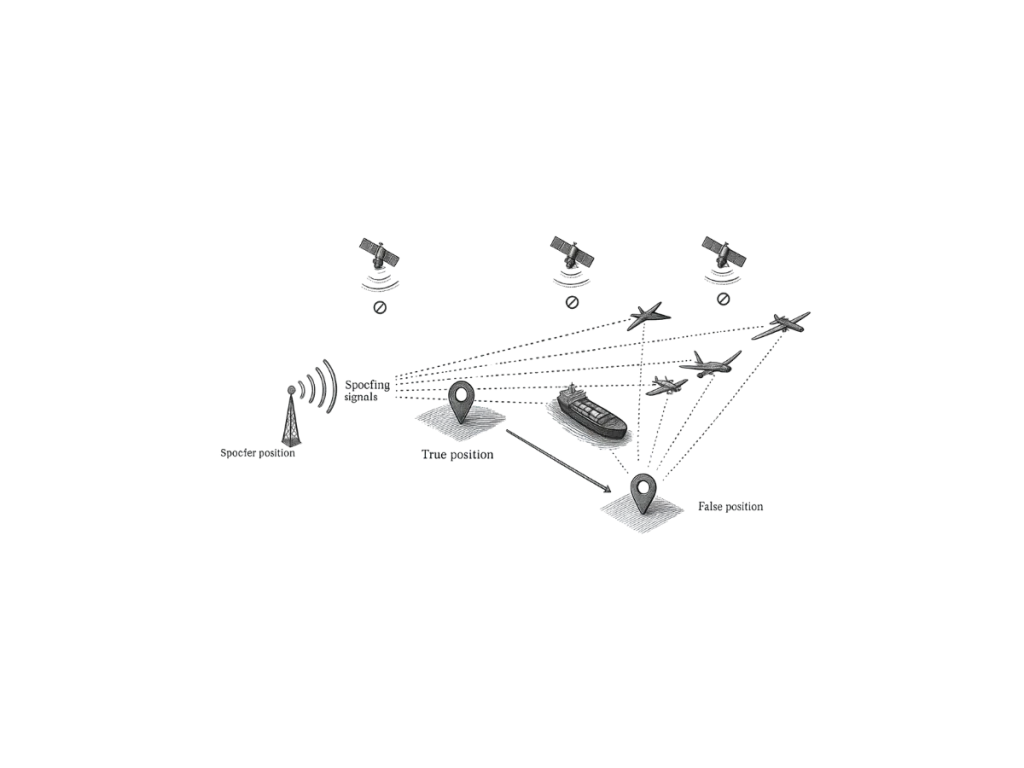
Als gestörte oder eingeschränkte Navigation bezeichnet man Umgebungen, in denen Positionierungssysteme an Genauigkeit, Verfügbarkeit oder Integrität verlieren. Diese Bedingungen beeinträchtigen die GNSS-basierte Navigation, einschließlich GPS, Galileo und anderer Satellitenkonstellationen. Ingenieure bezeichnen solche Szenarien häufig als GNSS-gestörte oder GNSS-erschwerte Umgebungen.
Signalausfälle verursachen häufig eine eingeschränkte Navigation in Häuserschluchten, Tunneln, dichten Wäldern oder bei Unterwassereinsätzen. Gebäude, Gelände oder Strukturen verhindern, dass Satelliten den Empfänger erreichen. Infolgedessen kann das System keine zuverlässige Position berechnen.
Interferenzen und Störsender (Jamming) beeinträchtigen ebenfalls die Navigationsleistung. Beabsichtigte oder unbeabsichtigte Hochfrequenzsignale stören den GNSS-Empfang. Diese Interferenzen verringern die Signalqualität und erhöhen die Positionierungsfehler. Spoofing stellt eine weitere kritische Bedrohung in Navigationseinöden und beeinträchtigten Umgebungen dar. Angreifer senden gefälschte GNSS-Signale aus, um Empfänger in die Irre zu führen. Diese Manipulation führt zu falschen Positions-, Geschwindigkeits- oder Zeitangaben.
Alternativen für GNSS-kritische Umgebungen
Trägheitsnavigationssysteme (INS) bieten eine robuste Alternative in verweigerten oder beeinträchtigten Navigationsszenarien. Das INS nutzt Beschleunigungsmesser und Gyroskope, um Position, Geschwindigkeit und Ausrichtung zu berechnen. Diese Sensoren arbeiten unabhängig von externen Signalen. Ingenieure integrieren GNSS und INS, um eine kontinuierliche Navigationsleistung sicherzustellen. Wenn sich GNSS-Signale verschlechtern, hält das INS die Positionierung durch Koppelnavigation (Dead Reckoning) aufrecht. Dieser hybride Ansatz verbessert die Robustheit und Zuverlässigkeit.
Allerdings driftet die INS-Genauigkeit aufgrund von Sensorfehlern mit der Zeit ab. Leistungsstarke Trägheitssensoreinheiten (IMUs) reduzieren diese Drift erheblich. Fortgeschrittene Filteralgorithmen verbessern zudem die Systemgenauigkeit bei GNSS-Ausfällen.
Fortschrittliche Navigationslösungen für einsatzkritische Umgebungen
Anwendungen wie autonome Fahrzeuge, UAVs und Verteidigungssysteme sind auf gestützte Navigationslösungen angewiesen. Diese Systeme erfordern eine kontinuierliche und zuverlässige Positionierung in anspruchsvollen Umgebungen (Koppelnavigation). Eine robuste Navigation gewährleistet Missionserfolg und Einsatzsicherheit.
Zur Optimierung der Leistung kombinieren Ingenieure mehrere Sensoren, darunter LiDAR, Kameras und Odometer. Sensordatenfusionstechniken verbessern die Genauigkeit und mildern die Einschränkungen einzelner Sensoren ab.
Gestützte oder beeinträchtigte Navigation bleibt eine entscheidende Herausforderung in modernen Navigationssystemen. Fortschrittliche Trägheitslösungen und Strategien zur Sensordatenfusion bieten zuverlässige Alternativen. Diese Technologien gewährleisten eine präzise Positionierung, wenn GNSS-Signale ausfallen oder sich verschlechtern.
