


Marco del cuerpo

El sistema de coordenadas del sensor o sistema de referencia solidario (body frame) es un sistema de referencia local que se mueve con un sensor o plataforma, como un dron, un vehículo, un robot o un misil. Define la orientación y el movimiento en relación con la estructura física del sensor. Los ingenieros utilizan el sistema de referencia solidario para expresar mediciones como la aceleración, la velocidad angular y la velocidad directamente desde la perspectiva del sensor.
El sistema de coordenadas del sensor (solidario)—a menudo denominado sistema de referencia solidario o del vehículo— sirve como marco de referencia fijado a una plataforma en movimiento, como un dron, un automóvil, un misil o un vehículo submarino. Los ingenieros utilizan este marco para describir el movimiento y la orientación de la plataforma en relación con sí misma, lo que lo hace esencial para la navegación, el control y la fusión de sensores.
En la mayoría de las aplicaciones, los usuarios montan sensores como IMUs, receptores GNSS o unidades AHRS directamente en el vehículo. Estos sensores informan de los datos en su propio sistema de coordenadas, que suele coincidir con el sistema de referencia solidario. Consta de tres ejes ortogonales que forman un sistema de coordenadas dextrógiro:
- El eje X apunta hacia adelante, en la dirección del movimiento o del morro del sensor.
- El eje Y apunta hacia la derecha (estribor en sistemas marinos o aeronáuticos).
- El eje Z apunta hacia abajo o hacia abajo en relación con la base del sensor, según la aplicación.
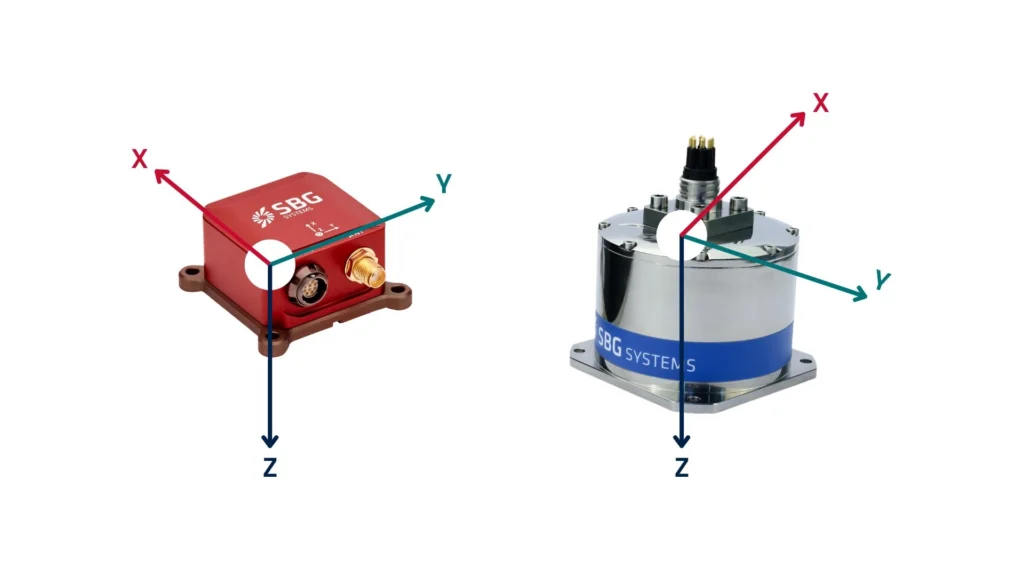
Esta orientación fija permite que el sistema mida cómo se mueve o gira en su propio espacio, en lugar de en relación con la Tierra.
Ejemplos de aplicaciones en el sistema de referencia del vehículo
La IMU de un dron se encarga de medir la aceleración y la rotación en su propio sistema de referencia. Cuando el dron se inclina hacia adelante, detecta la velocidad angular alrededor de su eje Y. El sistema transmite estos datos al controlador de vuelo, lo que permite al dron estabilizarse y ejecutar comandos de vuelo con precisión. Por ejemplo, el sistema de piloto automático del dron utiliza datos de sensores en el sistema de la estructura para estabilizar el vuelo y ejecutar maniobras como guiñada, cabeceo y alabeo. El sistema interpreta los movimientos directamente, expresándolos como movimientos de avance, laterales y verticales en relación con el propio sistema del dron.
Por otro lado, un coche autónomo detecta su aceleración lineal a lo largo de los ejes X (avance), Y (lateral) y Z (vertical) en el sistema de su estructura. Esta capacidad permite al vehículo ajustar su velocidad, mantener el control del carril y responder a los cambios en el terreno. Este sistema de coordenadas facilita la interpretación de los datos de LiDAR, radar e inerciales. El sistema de control del coche utiliza estas lecturas para tomar decisiones de conducción en tiempo real basadas en su propia orientación.
El sistema de navegación de un misil utiliza el sistema de la estructura para el seguimiento de la orientación. A medida que maniobra, el sensor a bordo detecta las tasas de rotación y la aceleración en los ejes fijos a la estructura, lo que permite correcciones precisas del rumbo. El sistema de navegación a bordo del misil utiliza el sistema de la estructura para rastrear la aceleración y la velocidad angular, lo que le permite ajustar su trayectoria y orientación en función de su posición actual y la orientación del sistema de coordenadas.
Un brazo robótico emplea un sistema de la estructura para calcular los movimientos de las articulaciones y las posiciones del efector final. La posición y la orientación de cada motor se miden en este marco local para garantizar el control en tiempo real.
Desafíos de alineación de sensores
En la práctica, los sensores no siempre se alinean perfectamente con el sistema de referencia del vehículo. Por lo tanto, los ingenieros aplican correcciones de rotación de ejes para alinear el sistema de coordenadas del sensor con el sistema de referencia del vehículo. Como resultado, esta corrección garantiza cálculos precisos de posición, velocidad y orientación. Además, proporciona una referencia fiable para los sistemas que se desplazan y detectan su entorno. En consecuencia, la alineación de los ejes desempeña un papel fundamental en la navegación, el control y la estabilización en tiempo real. Por este motivo, los ingenieros la utilizan ampliamente en aplicaciones aeroespaciales, de defensa, de automoción y de robótica.
Cuéntenos sobre su proyecto