


Karosseriramme

Sensorens koordinatsystem, også kalt kroppsramme, er et lokalt referansesystem som beveger seg sammen med en sensor eller plattform, for eksempel en drone, et kjøretøy, en robot eller et missil. Det definerer orientering og bevegelse i forhold til sensorens fysiske struktur. Ingeniører bruker kroppsrammen til å uttrykke målinger som akselerasjon, vinkelhastighet og hastighet direkte fra sensorens perspektiv.
Sensorens (kroppens) koordinatsystem – ofte kalt kroppsrammen eller kjøretøysrammen – fungerer som et referansesystem festet til en bevegelig plattform, for eksempel en drone, bil, missil eller undervannsfartøy. Ingeniører bruker dette systemet til å beskrive plattformens bevegelse og orientering i forhold til seg selv, noe som gjør det avgjørende for navigasjon, styring og sensorfusjon.
I de fleste anvendelser monterer brukerne sensorer som IMU-er, GNSS -mottakere eller AHRS enheter direkte på kjøretøyet. Disse sensorene rapporterer data i sitt eget koordinatsystem, som vanligvis sammenfaller med karosserireferansesystemet. Det består av tre ortogonale akser som danner et høyrehendt koordinatsystem:
- X-aksen peker fremover, i bevegelsesretningen eller mot sensorens spiss.
- Y-aksen peker mot høyre (styrbord i marine- eller flysystemer).
- Z-aksen peker nedover eller nedover i forhold til sensorens sokkel, avhengig av bruksområdet.
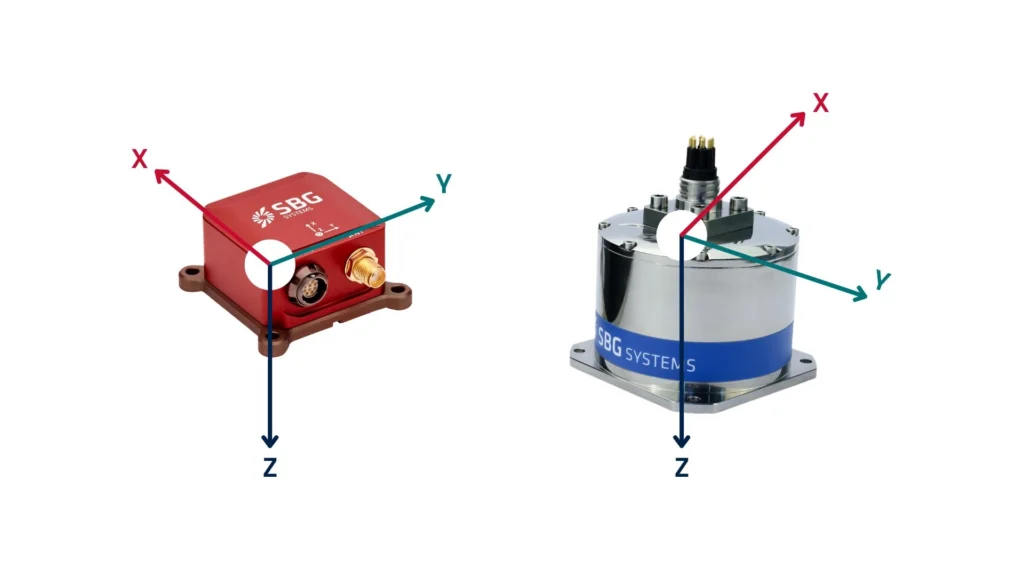
Denne faste orienteringen gjør at systemet kan måle hvordan det beveger seg eller roterer i sitt eget rom, i stedet for i forhold til Jorden.
Eksempler på anvendelser av karosserirammer
IMU en i en drone har til oppgave å måle akselerasjon og rotasjon i sitt eget referansesystem. Når dronen vipper fremover, registrerer den vinkelhastigheten rundt Y-aksen. Systemet overfører disse dataene til flykontrolleren, slik at dronen kan stabilisere seg og utføre flykommandoer med presisjon. For eksempel bruker dronens autopilotsystem sensordata fra dronens eget referansesystem til å stabilisere flyvningen og utføre manøvrer som gir, pitch og roll. Systemet tolker bevegelsene direkte og uttrykker dem som bevegelser fremover, sideveis og vertikalt i forhold til dronens eget referansesystem.
En selvkjørende bil registrerer derimot sin lineære akselerasjon langs X- (fremover), Y- (sideveis) og Z-aksen (vertikalt) i sitt eget referansesystem. Denne evnen gjør at kjøretøyet kan justere hastigheten, holde seg i kjørefeltet og reagere på endringer i terrenget. Dette koordinatsystemet letter tolkningen av lidar-, radar- og inertialdata. Bilens styresystem bruker disse målingene til å ta kjørebeslutninger i sanntid basert på sin egen orientering.
Et missils navigasjonssystem benytter karosserireferansen til orienteringssporing. Mens det manøvrerer, registrerer den innebygde sensoren rotasjonshastigheter og akselerasjon i karosserifaste akser, noe som muliggjør presise kurskorrigeringer. Missilets innebygde navigasjonssystem bruker karosserireferansen til å spore akselerasjon og vinkelhastighet, slik at det kan justere banen og orienteringen basert på sin nåværende posisjon og koordinatsystemets orientering.
En robotarm bruker en karosserireferanse til å beregne leddbevegelser og posisjoner til endeeffektoren. Hver motors posisjon og orientering måles i dette lokale referansesystemet for å sikre sanntidsstyring.
Utfordringer ved innretting av sensorer
I praksis er sensorene ikke alltid perfekt innrettet i forhold til karosseriet. Derfor bruker ingeniører rotasjonskorreksjoner for å tilpasse sensorens koordinatsystem til kjøretøyets karosseriramme. Denne korreksjonen sikrer dermed nøyaktige beregninger av posisjon, hastighet og orientering. Videre gir den en pålitelig referanse for systemer som beveger seg og registrerer omgivelsene. Følgelig spiller rammejustering en avgjørende rolle i sanntidsnavigasjon, styring og stabilisering. Av denne grunn bruker ingeniører den i stor utstrekning innen luftfart, forsvar, bilindustri og robotikk.
Fortell oss om prosjektet ditt