


Carrosserieframe

Het sensorcoördinatenstelsel of lichaamsstelsel is een lokaal referentiekader dat meebeweegt met een sensor of platform, zoals een drone, voertuig, robot of raket. Het definieert de oriëntatie en beweging ten opzichte van de fysieke structuur van de sensor. Ingenieurs gebruiken het lichaamsstelsel om metingen zoals versnelling, hoeksnelheid en snelheid rechtstreeks vanuit het perspectief van de sensor weer te geven.
Het sensor- (lichaams-) coördinatenstelsel – vaak het lichaamsstelsel of voertuigstelsel genoemd – dient als een referentiekader dat vastzit aan een bewegend platform, zoals een drone, auto, raket of onderwatervoertuig. Ingenieurs gebruiken dit stelsel om de beweging en oriëntatie van het platform ten opzichte van zichzelf te beschrijven, waardoor het essentieel is voor navigatie, besturing en sensorfusie.
In de meeste toepassingen monteren gebruikers sensoren zoals IMU's, GNSS -ontvangers of AHRS units rechtstreeks op het voertuig. Deze sensoren rapporteren gegevens in hun eigen coördinatenstelsel, dat meestal samenvalt met het carrosseriestelsel. Dit bestaat uit drie orthogonale assen die een rechtshandig coördinatensysteem vormen:
- De X-as wijst naar voren, in de bewegingsrichting of in de richting van de neus van de sensor.
- De Y-as wijst naar rechts (stuurboord bij scheeps- of vliegtuigsystemen).
- De Z-as is naar beneden gericht of naar beneden gericht ten opzichte van de basis van de sensor, afhankelijk van de toepassing.
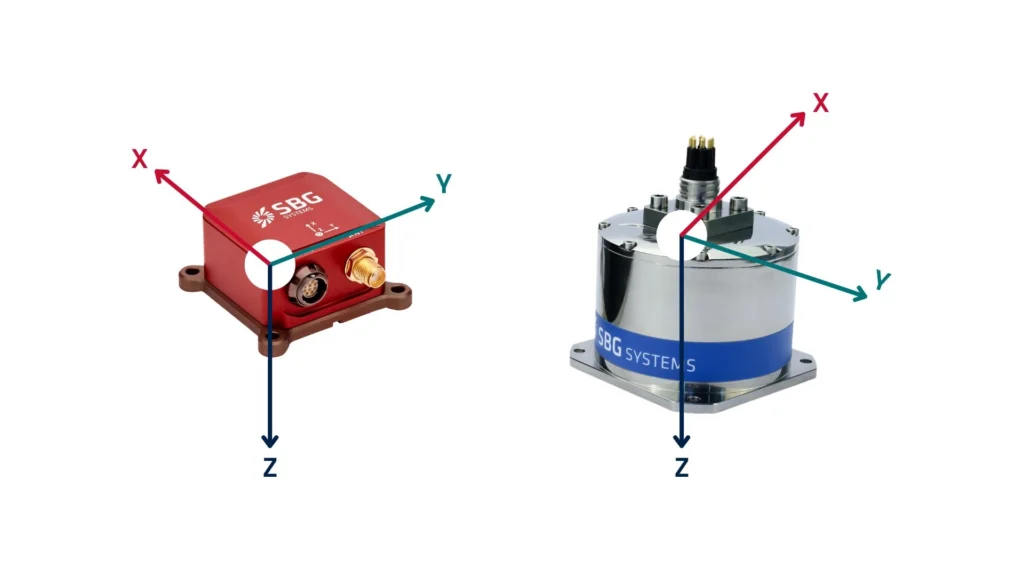
Door deze vaste oriëntatie kan het systeem meten hoe het zich in zijn eigen ruimte beweegt of draait, in plaats van ten opzichte van de aarde.
Voorbeelden van toepassingen van carrosserieframes
De ' IMU ' van een drone is verantwoordelijk voor het meten van de versnelling en rotatie in zijn eigen referentiekader. Wanneer de drone naar voren kantelt, registreert hij de hoeksnelheid rond zijn Y-as. Het systeem stuurt deze gegevens door naar de vluchtcontroller, waardoor de drone zich kan stabiliseren en vluchtcommando’s nauwkeurig kan uitvoeren. Het automatische besturingssysteem van de drone maakt bijvoorbeeld gebruik van sensorgegevens in het body frame om de vlucht te stabiliseren en manoeuvres zoals gieren, kantelen en rollen uit te voeren. Het systeem interpreteert bewegingen direct en drukt deze uit als voorwaartse, zijdelingse en verticale bewegingen ten opzichte van het eigen referentiekader van de drone.
Een zelfrijdende auto daarentegen detecteert zijn lineaire versnelling langs de X-as (voorwaarts), Y-as (zijwaarts) en Z-as (verticaal) in zijn carrosseriereferentiekader. Dankzij deze mogelijkheid kan het voertuig zijn snelheid aanpassen, de rijstrookcontrole behouden en reageren op veranderingen in het terrein. Dit coördinatenstelsel vergemakkelijkt de interpretatie van lidar-, radar- en inertiële gegevens. Het besturingssysteem van de auto gebruikt deze meetwaarden om in realtime rijbeslissingen te nemen op basis van zijn eigen oriëntatie.
Het navigatiesysteem van een raket maakt gebruik van het carrosseriestelsel voor het volgen van de oriëntatie. Tijdens het manoeuvreren detecteert de ingebouwde sensor rotatiesnelheden en versnellingen in ten opzichte van de carrosserie gefixeerde assen, waardoor nauwkeurige koerscorrecties mogelijk zijn. Het ingebouwde navigatiesysteem van de raket maakt gebruik van het lichaamskoördinatenstelsel om versnelling en hoeksnelheid bij te houden, waardoor het zijn baan en oriëntatie kan aanpassen op basis van zijn huidige positie en de oriëntatie van het coördinatenstelsel.
Een robotarm maakt gebruik van een lichaamskoördinatenstelsel om gewrichtsbewegingen en de posities van de eindeffector te berekenen. De positie en oriëntatie van elke motor worden in dit lokale stelsel gemeten om realtime besturing te garanderen.
Uitdagingen bij het uitlijnen van sensoren
In de praktijk zijn sensoren niet altijd perfect uitgelijnd met het carrosseriekader. Daarom passen ingenieurs rotatiecorrecties op het referentiekader toe om het coördinatensysteem van de sensor uit te lijnen met het carrosseriekader van het voertuig. Deze correctie zorgt er vervolgens voor dat positie, snelheid en oriëntatie nauwkeurig worden berekend. Bovendien biedt het een betrouwbare referentie voor systemen die zich verplaatsen en hun omgeving waarnemen. Daarom speelt het uitlijnen van het referentiekader een cruciale rol bij realtime navigatie, besturing en stabilisatie. Om deze reden maken ingenieurs er op grote schaal gebruik van in toepassingen in de lucht- en ruimtevaart, defensie, de automobielindustrie en robotica.
Vertel ons over uw project