


Estrutura da carroceria

O sistema de coordenadas do sensor ou referencial do corpo é um referencial local que se move com um sensor ou plataforma, como um drone, veículo, robô ou míssil. Ele define a orientação e o movimento em relação à estrutura física do sensor. Os engenheiros usam o referencial do corpo para expressar medições como aceleração, taxa angular e velocidade diretamente a partir da perspectiva do sensor.
O sistema de coordenadas do sensor (corpo) — frequentemente chamado de referencial do corpo ou do veículo — serve como um referencial fixo a uma plataforma em movimento, como um drone, carro, míssil ou veículo subaquático. Os engenheiros usam esse referencial para descrever o movimento e a orientação da plataforma em relação a si mesma, tornando-o essencial para navegação, controle e fusão de sensores.
Na maioria das aplicações, os usuários montam sensores como IMUs, receptores GNSS ou unidades AHRS diretamente no veículo. Esses sensores reportam dados em seu próprio sistema de coordenadas, que geralmente coincide com o referencial do corpo. Ele consiste em três eixos ortogonais que formam um sistema de coordenadas dextro:
- O eixo X aponta para a frente, na direção do movimento ou da ponta do sensor.
- O eixo Y aponta para a direita (estibordo, no caso de sistemas marítimos ou aeronáuticos).
- O eixo Z aponta para baixo ou para baixo em relação à base do sensor, dependendo da aplicação.
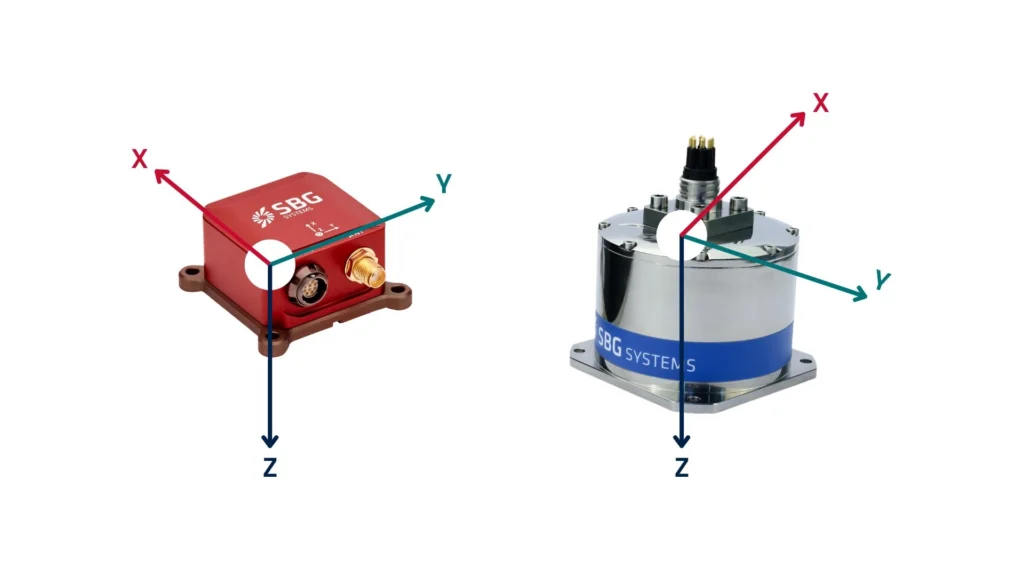
Essa orientação fixa permite que o sistema meça como se move ou gira em seu próprio espaço, em vez de em relação à Terra.
Exemplos de aplicações de estruturas de carroceria
A IMU de um drone é responsável por medir a aceleração e a rotação em seu próprio referencial. Quando o drone inclina para a frente, ele detecta a velocidade angular em torno de seu eixo Y. O sistema transmite esses dados para o controlador de voo, permitindo que o drone se estabilize e execute comandos de voo com precisão. Por exemplo, o sistema de piloto automático do drone utiliza dados de sensores no corpo do veículo para estabilizar o voo e executar manobras como guinada, arfagem e rolagem. O sistema interpreta os movimentos diretamente, expressando-os como deslocamentos para frente, laterais e verticais em relação ao próprio referencial do drone.
Um carro autônomo, por outro lado, detecta sua aceleração linear ao longo dos eixos X (frente), Y (lateral) e Z (vertical) em seu referencial de corpo. Essa capacidade permite que o veículo ajuste sua velocidade, mantenha o controle de faixa e responda a mudanças no terreno. Esse sistema de coordenadas facilita a interpretação de dados de LiDAR, radar e inerciais. O sistema de controle do carro usa essas leituras para tomar decisões de direção em tempo real com base em sua própria orientação.
O sistema de navegação de um míssil utiliza o referencial do corpo para o rastreamento de orientação. Conforme ele manobra, o sensor integrado detecta taxas de rotação e aceleração nos eixos fixos ao corpo, permitindo correções precisas de curso. O sistema de navegação integrado do míssil utiliza o referencial do corpo para rastrear a aceleração e a velocidade angular, permitindo que ele ajuste sua trajetória e orientação com base em sua posição atual e na orientação do sistema de coordenadas.
Um braço robótico emprega um referencial de corpo para calcular os movimentos das articulações e as posições do efetuador final. A posição e a orientação de cada motor são medidas nesse referencial local para garantir o controle em tempo real.
Desafios no alinhamento de sensores
Na prática, os sensores nem sempre se alinham perfeitamente com a estrutura da carroceria. Portanto, os engenheiros aplicam correções de rotação do referencial para alinhar o sistema de coordenadas do sensor com o referencial da carroceria do veículo. Como resultado, essa correção garante cálculos precisos de posição, velocidade e orientação. Além disso, ela fornece uma referência confiável para sistemas que se movimentam e detectam seu ambiente. Consequentemente, o alinhamento do referencial desempenha um papel vital na navegação, no controle e na estabilização em tempo real. Por esse motivo, os engenheiros o utilizam amplamente em aplicações aeroespaciais, de defesa, automotivas e de robótica.
Conte-nos sobre o seu projeto