


Karosserierahmen

Das Sensor-Koordinatensystem oder Body-Frame ist ein lokales Referenzsystem, das sich mit einem Sensor oder einer Plattform wie einer Drohne, einem Fahrzeug, einem Roboter oder einer Lenkwaffe bewegt. Es definiert Ausrichtung und Bewegung relativ zur physischen Struktur des Sensors. Ingenieure verwenden das Body-Frame, um Messungen wie Beschleunigung, Drehrate und Geschwindigkeit direkt aus der Perspektive des Sensors auszudrücken.
Das Sensor-Koordinatensystem (Body-Frame) – oft auch als fahrzeugfestes Koordinatensystem bezeichnet – dient als Referenzsystem, das an einer beweglichen Plattform wie einer Drohne, einem Auto, einer Lenkwaffe oder einem Unterwasserfahrzeug fixiert ist. Ingenieure nutzen diesen Rahmen, um die Bewegung und Ausrichtung der Plattform relativ zu sich selbst zu beschreiben, was ihn für Navigation, Steuerung und Sensorfusion unerlässlich macht.
In den meisten Anwendungen montieren Anwender Sensoren wie IMUs, GNSS-Empfänger oder AHRS-Einheiten direkt am Fahrzeug. Diese Sensoren melden Daten in ihrem eigenen Koordinatensystem, das in der Regel mit dem Body-Frame übereinstimmt. Es besteht aus drei orthogonalen Achsen, die ein rechtshändiges Koordinatensystem bilden:
- Die X-Achse zeigt nach vorne, in Bewegungsrichtung bzw. in Richtung der Sensorspitze.
- Die Y-Achse zeigt nach rechts (Steuerbord bei Schiffs- oder Flugzeugsystemen).
- Die Z-Achse zeigt je nach Anwendung nach unten oder relativ zur Basis des Sensors nach unten.
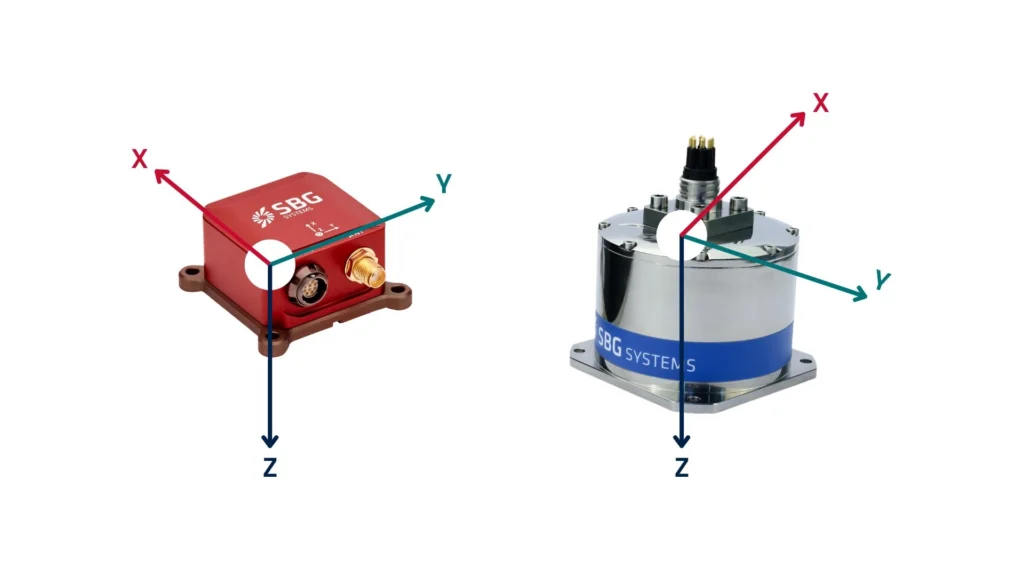
Dank dieser festen Ausrichtung kann das System messen, wie es sich in seinem eigenen Raum bewegt oder dreht, und nicht relativ zur Erde.
Beispiele für den Einsatz von Karosserierahmen
Die IMU einer Drohne ist dafür verantwortlich, die Beschleunigung und Rotation in ihrem eigenen Bezugssystem zu messen. Wenn sich die Drohne nach vorne neigt, erfasst sie die Winkelgeschwindigkeit um ihre Y-Achse. Das System überträgt diese Daten an die Flugsteuerung, sodass die Drohne stabil fliegen und Flugbefehle präzise ausführen kann. Beispielsweise nutzt das Autopilotsystem der Drohne Sensordaten im Rumpfbezugssystem, um den Flug zu stabilisieren und Manöver wie Gieren, Nicken und Rollen auszuführen. Das System interpretiert Bewegungen direkt und drückt sie als Vorwärts-, Quer- und Vertikalbewegungen relativ zum eigenen Bezugssystem der Drohne aus.
Ein selbstfahrendes Auto hingegen erfasst seine Linearbeschleunigung entlang der X- (vorwärts), Y- (seitlich) und Z-Achse (vertikal) in seinem Rumpfbezugssystem. Diese Fähigkeit versetzt das Fahrzeug in die Lage, seine Geschwindigkeit anzupassen, die Spur zu halten und auf Veränderungen im Gelände zu reagieren. Dieses Koordinatensystem erleichtert die Interpretation von Lidar-, Radar- und Inertialdaten. Das Steuerungssystem des Autos nutzt diese Messwerte, um auf der Grundlage seiner eigenen Ausrichtung Fahrentscheidungen in Echtzeit zu treffen.
Das Navigationssystem eines Flugkörpers nutzt das Rumpfbezugssystem zur Ausrichtungsverfolgung. Während es manövriert, erkennt der Onboardsensor Rotationsraten und Beschleunigungen in körperfesten Achsen, was präzise Kurskorrekturen ermöglicht. Das Onboard-Navigationssystem des Flugkörpers nutzt das Rumpfbezugssystem, um Beschleunigung und Winkelgeschwindigkeit zu verfolgen, sodass es seine Flugbahn und Ausrichtung basierend auf seiner aktuellen Position und der Ausrichtung des Koordinatensystems anpassen kann.
Ein Roboterarm verwendet ein Rumpfbezugssystem, um Gelenkbewegungen und Endeffektorpositionen zu berechnen. Die Position und Ausrichtung jedes Motors werden in diesem lokalen System gemessen, um eine Echtzeitsteuerung zu gewährleisten.
Herausforderungen bei der Sensorausrichtung
In der Praxis sind Sensoren nicht immer perfekt auf den Fahrzeugrahmen ausgerichtet. Daher wenden Ingenieure Drehungskorrekturen des Koordinatensystems an, um das Sensorkoordinatensystem an das Fahrzeugkoordinatensystem anzupassen. Diese Korrektur gewährleistet somit genaue Berechnungen von Position, Geschwindigkeit und Ausrichtung. Darüber hinaus bietet sie eine zuverlässige Referenz für Systeme, die sich bewegen und ihre Umgebung erfassen. Folglich spielt die Koordinatensystemanpassung eine entscheidende Rolle bei der Echtzeit-Navigation, -Steuerung und -Stabilisierung. Aus diesem Grund wird sie von Ingenieuren in den Bereichen Luft- und Raumfahrt, Verteidigung, Automobilindustrie und Robotik in großem Umfang eingesetzt.
Erzählen Sie uns von Ihrem Projekt