


ボディフレーム

センサー座標系またはボディフレーム(機体座標系)は、ドローン、車両、ロボット、ミサイルなどのセンサーやプラットフォームと共に移動するローカル基準フレームです。センサーの物理的構造に対する姿勢と動きを定義します。エンジニアはボディフレームを使用して、センサーの視点から直接、加速度、角速度、速度などの測定値を表現します。
センサー(ボディ)座標系(ボディフレームまたは車両フレームと呼ばれることが多い)は、ドローン、自動車、ミサイル、水中車両などの移動プラットフォームに固定された基準フレームとして機能します。エンジニアはこのフレームを使用して、プラットフォーム自体の動きと姿勢を記述するため、ナビゲーション、制御、およびセンサーフュージョンに不可欠です。
ほとんどのアプリケーションでは、ユーザーはIMU、GNSS受信機、またはAHRSユニットなどのセンサーを車両に直接取り付けます。これらのセンサーは、通常ボディフレームと一致する独自の座標系でデータを報告します。これは、右手系座標系を形成する3つの直交軸で構成されています。
- X軸は前方、つまり移動方向またはセンサーの先端の方向を指しています。
- Y軸は右方向を指しています(船舶や航空機のシステムでは右舷側)。
- Z軸は、用途に応じて、センサーのベースに対して下向き、あるいは下方向を向くように設定されます。
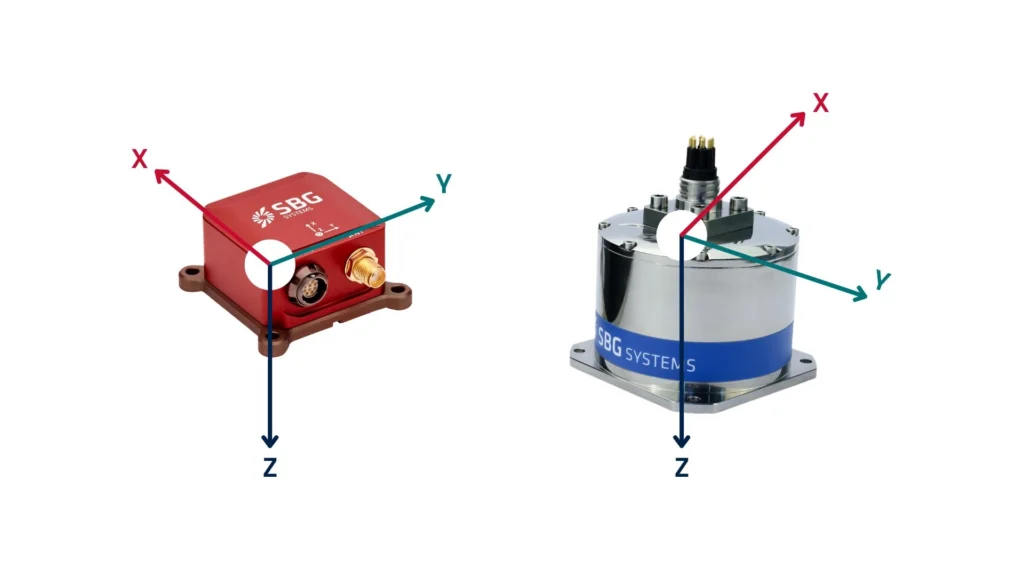
この固定された向きにより、システムは地球に対する相対的な動きや回転ではなく、自身の空間内での動きや回転を測定できるようになります。
ボディフレームの用途例
ドローンのIMUは、自身の基準座標系における加速度と回転を測定する役割を担います。ドローンが前方にピッチ(機首上げ・機首下げ)すると、Y軸周りの角速度を検知します。システムはこのデータをフライトコントローラーに送信し、ドローンが安定して飛行コマンドを精密に実行できるようにします。例えば、ドローンの自動操舵システムは、機体座標系のセンサーデータを利用して飛行を安定させ、ヨー、ピッチ、ロールなどの機動を実行します。システムは動きを直接解釈し、ドローン自身の基準系に対する前方、側方、垂直のモーションとして表現します。
一方、自動運転車は、機体座標系におけるX(前後)、Y(左右)、Z(上下)軸に沿った線形加速度を検知します。この機能により、車両は速度の調整、車線維持、地形の変化への対応が可能になります。この座標系は、LiDAR、レーダー、および慣性データの解釈を容易にします。車の制御システムは、自身の姿勢に基づいてリアルタイムの運転判断を下すためにこれらの読み取り値を使用します。
ミサイルのナビゲーションシステムは、姿勢追跡に機体座標系を利用します。機動する際、オンボードセンサーが機体固定軸における回転速度と加速度を検知し、正確なコース修正を可能にします。ミサイルのオンボードナビゲーションシステムは、機体座標系を利用して加速度と角速度を追跡し、現在位置と座標系の向きに基づいて軌道と姿勢を調整できるようにします。
ロボットアームは、関節の動きとエンドエフェクターの位置を計算するために機体座標系を採用しています。リアルタイム制御を確実にするため、各モーターの位置と姿勢はこのローカル座標系で測定されます。
センサーの位置合わせにおける課題
実際には、センサーが車体フレームと常に完全に一致するとは限りません。 そのため、エンジニアはセンサー座標系を車両のボディフレームに整合させるために、フレーム回転補正を適用します。この補正により、位置、速度、および姿勢の正確な計算が可能になります。さらに、これは移動しながら周囲の環境を検知するシステムにとって、信頼性の高い基準を提供します。その結果、フレーム整合はリアルタイムのナビゲーション、制御、および安定化において極めて重要な役割を果たしています。このため、エンジニアは航空宇宙、防衛、自動車、ロボット工学の各分野でこれを広く活用しています。
プロジェクトについてお聞かせください