


Gövde Çerçevesi

Sensör koordinat sistemi veya gövde sistemi, bir sensörle veya drone, araç, robot ya da füze gibi bir platformla birlikte hareket eden yerel bir referans sistemidir. Bu sistem, sensörün fiziksel yapısına göre yönelimi ve hareketi tanımlar. Mühendisler, ivme, açısal hız ve hız gibi ölçümleri doğrudan sensörün bakış açısından ifade etmek için gövde sistemini kullanır.
Sensör (gövde) koordinat sistemi — genellikle gövde sistemi veya araç sistemi olarak adlandırılır — drone, araba, füze veya sualtı aracı gibi hareketli bir platforma sabitlenmiş bir referans sistemi işlevi görür. Mühendisler, bu sistemi platformun kendisine göre hareketini ve yönelimini tanımlamak için kullanır; bu da onu navigasyon, kontrol ve sensör füzyonu için vazgeçilmez kılar.
Çoğu uygulamada, kullanıcılar IMU'lar, GNSS alıcıları veya AHRS birimlerini doğrudan araca monte ederler. Bu sensörler, genellikle gövde çerçevesiyle örtüşen kendi koordinat çerçevelerinde veri bildirir. Bu çerçeve, sağ el koordinat sistemini oluşturan üç ortogonal eksenden oluşur:
- X ekseni, hareket yönüne veya sensörün ucu yönüne doğru işaret eder.
- Y ekseni sağa doğru yönelmiştir (denizcilik veya havacılık sistemlerinde sancak tarafı).
- Z ekseni, uygulamaya bağlı olarak sensörün tabanına göre aşağıya veya aşağıya doğru yönelir.
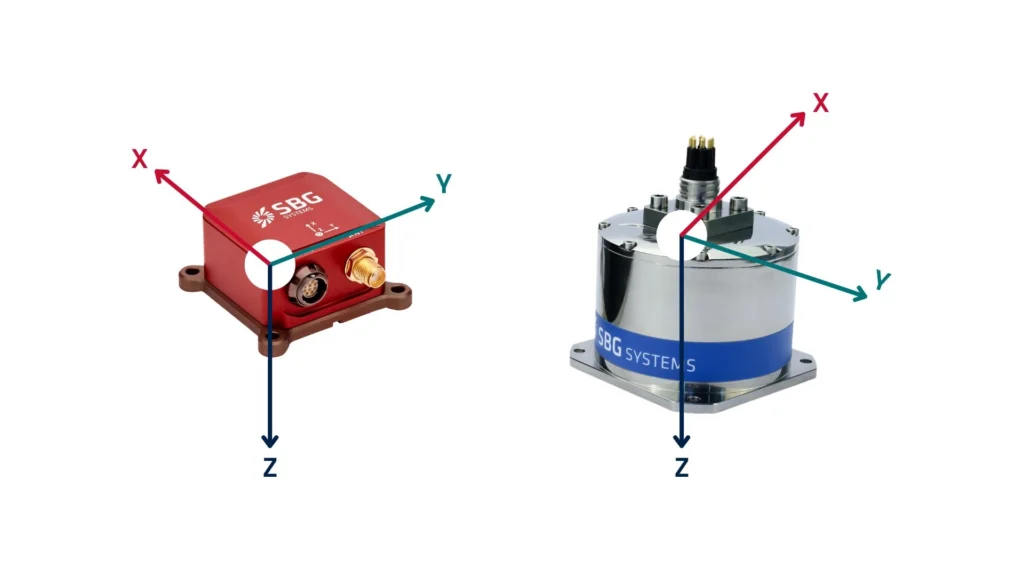
Bu sabit yönlendirme, sistemin Dünya’ya göre değil, kendi uzayında nasıl hareket ettiğini veya döndüğünü ölçmesini sağlar.
Gövde çerçevesi uygulamalarına ilişkin örnekler
Bir insansız hava aracının (drone) gövde referans sistemi ( IMU ), kendi referans çerçevesi içindeki ivmeyi ve dönüşü ölçmekten sorumludur. Drone öne doğru eğildiğinde, Y ekseni etrafındaki açısal hızı algılar. Sistem bu verileri uçuş denetleyicisine iletir; böylece drone dengelenir ve uçuş komutlarını hassas bir şekilde yerine getirebilir. Örneğin, drone’un otopilot sistemi, uçuşu dengelemek ve yaw, pitch ve roll gibi manevraları gerçekleştirmek için gövde referans sistemindeki sensör verilerini kullanır. Sistem hareketleri doğrudan yorumlayarak, bunları dronun kendi referans çerçevesine göre ileri, yana ve dikey hareketler olarak ifade eder.
Öte yandan, otonom bir araç, gövde referans çerçevesindeki X (ileri), Y (yana) ve Z (dikey) eksenleri boyunca doğrusal ivmesini algılar. Bu yetenek, aracın hızını ayarlamasını, şerit kontrolünü sürdürmesini ve arazideki değişikliklere tepki vermesini sağlar. Bu koordinat sistemi, lidar, radar ve atalet verilerinin yorumlanmasını kolaylaştırır. Aracın kontrol sistemi, bu ölçümleri kullanarak kendi yönelimine dayalı olarak gerçek zamanlı sürüş kararları alır.
Bir füzenin navigasyon sistemi, yönelim takibi için gövde koordinat sistemini kullanır. Füze manevra yaparken, üzerindeki sensör gövdeye sabit eksenlerdeki dönme hızlarını ve ivmeyi algılar, böylece hassas rota düzeltmeleri yapılmasına olanak tanır. Füzenin yerleşik navigasyon sistemi, ivmeyi ve açısal hızı izlemek için gövde koordinat sistemini kullanır; bu sayede füze, mevcut konumu ve koordinat sisteminin yönelimine göre yörüngesini ve yönelimini ayarlayabilir.
Bir robot kolu, eklem hareketlerini ve uç efektör konumlarını hesaplamak için gövde koordinat sistemini kullanır. Gerçek zamanlı kontrolü sağlamak amacıyla her bir motorun konumu ve yönelimi bu yerel koordinat sisteminde ölçülür.
Sensör hizalamasıyla ilgili zorluklar
Uygulamada, sensörler her zaman araç gövdesi ile mükemmel bir şekilde hizalanmaz. Bu nedenle mühendisler, sensör koordinat sistemini aracın gövde çerçevesiyle hizalamak için çerçeve dönme düzeltmeleri uygular. Sonuç olarak bu düzeltme, konum, hız ve yön hesaplamalarının doğru yapılmasını sağlar. Ayrıca, hareket eden ve çevresini algılayan sistemler için güvenilir bir referans noktası sunar. Dolayısıyla çerçeve hizalaması, gerçek zamanlı navigasyon, kontrol ve stabilizasyonda hayati bir rol oynar. Bu nedenle mühendisler, havacılık, savunma, otomotiv ve robotik uygulamalarında bu yöntemi yaygın olarak kullanır.
Projenizden bahsedin