


Telaio

Il sistema di coordinate del sensore o terna solidale al veicolo (body frame) è un sistema di riferimento locale che si muove con un sensore o una piattaforma, come un drone, un veicolo, un robot o un missile. Definisce l'orientamento e il movimento rispetto alla struttura fisica del sensore. Gli ingegneri utilizzano il body frame per esprimere misurazioni come accelerazione, velocità angolare e velocità direttamente dalla prospettiva del sensore.
Il sistema di coordinate del sensore (solidale al corpo)—spesso chiamato body frame o vehicle frame—funziona come sistema di riferimento fissato a una piattaforma in movimento, come un drone, un'auto, un missile o un veicolo subacqueo. Gli ingegneri utilizzano questo sistema per descrivere il movimento e l'orientamento della piattaforma rispetto a se stessa, rendendolo essenziale per la navigazione, il controllo e la fusione dei sensori.
Nella maggior parte delle applicazioni, gli utenti montano sensori come IMU, ricevitori GNSS o unità AHRS direttamente sul veicolo. Questi sensori riportano i dati nel proprio sistema di coordinate, che di solito coincide con il body frame. È costituito da tre assi ortogonali che formano un sistema di coordinate destrogiro:
- L'asse X è orientato in avanti, nella direzione di movimento o verso la punta del sensore.
- L'asse Y è orientato verso destra (a dritta, nei sistemi navali o aeronautici).
- L'asse Z è orientato verso il basso o in direzione discendente rispetto alla base del sensore, a seconda dell'applicazione.
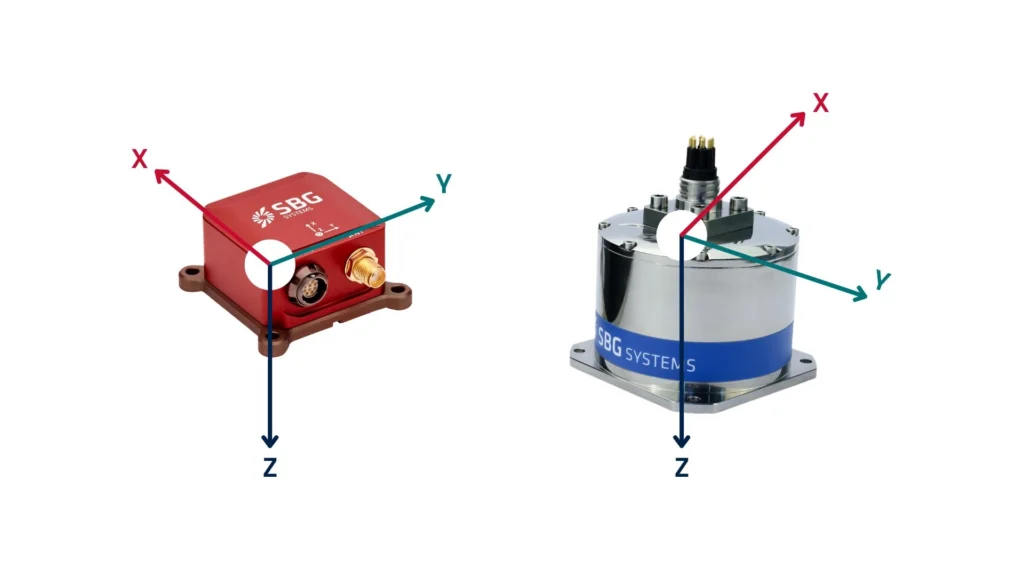
Questo orientamento fisso consente al sistema di misurare il proprio movimento o la propria rotazione nel proprio spazio, anziché rispetto alla Terra.
Esempi di applicazioni dei telai
L'IMU di un drone è responsabile della misurazione dell'accelerazione e della rotazione nel proprio sistema di riferimento. Quando il drone beccheggia in avanti, rileva la velocità angolare attorno al proprio asse Y. Il sistema trasmette questi dati al controllore di volo, consentendo al drone di stabilizzarsi e di eseguire i comandi di volo con precisione. Ad esempio, il sistema di autopilota del drone utilizza i dati dei sensori nel telaio del veicolo per stabilizzare il volo ed eseguire manovre come imbardata, beccheggio e rollio. Il sistema interpreta direttamente i movimenti, esprimendoli come moti di avanzamento, laterali e verticali rispetto al sistema di riferimento del drone.
Un'auto a guida autonoma, d'altra parte, rileva la sua accelerazione lineare lungo gli assi X (avanti), Y (laterale) e Z (verticale) nel proprio telaio. Questa capacità consente al veicolo di regolare la velocità, mantenere il controllo della corsia e rispondere ai cambiamenti del terreno. Questo sistema di coordinate facilita l'interpretazione dei dati lidar, radar e inerziali. Il sistema di controllo dell'auto utilizza queste letture per prendere decisioni di guida in tempo reale basate sul proprio orientamento.
Il sistema di navigazione di un missile utilizza il telaio per il tracciamento dell'orientamento. Durante le sue manovre, il sensore di bordo rileva le velocità di rotazione e l'accelerazione negli assi fissi al corpo, consentendo precise correzioni della rotta. Il sistema di navigazione di bordo del missile utilizza il telaio del corpo per tracciare l'accelerazione e la velocità angolare, consentendogli di regolare la traiettoria e l'orientamento in base alla sua posizione attuale e all'orientamento del sistema di coordinate.
Un braccio robotico impiega un telaio del corpo per calcolare i movimenti dei giunti e le posizioni dell'effettore finale. La posizione e l'orientamento di ciascun motore vengono misurati in questo sistema locale per garantire il controllo in tempo reale.
Problemi relativi all'allineamento dei sensori
In pratica, i sensori non sono sempre perfettamente allineati con il telaio del veicolo. Pertanto, gli ingegneri applicano correzioni di rotazione del sistema di riferimento per allineare il sistema di coordinate del sensore con il telaio della carrozzeria del veicolo. Di conseguenza, questa correzione garantisce calcoli accurati di posizione, velocità e orientamento. Inoltre, fornisce un riferimento affidabile per i sistemi che si muovono e rilevano l’ambiente circostante. Di conseguenza, l’allineamento del sistema di riferimento svolge un ruolo fondamentale nella navigazione, nel controllo e nella stabilizzazione in tempo reale. Per questo motivo, gli ingegneri lo utilizzano ampiamente in applicazioni aerospaziali, di difesa, automobilistiche e di robotica.
Parlaci del tuo progetto