


차체 프레임

센서 좌표계 또는 바디 프레임(body frame)은 드론, 차량, 로봇, 미사일 등 센서나 플랫폼과 함께 이동하는 로컬 기준 좌표계입니다. 이는 센서의 물리적 구조를 기준으로 방향과 움직임을 정의합니다. 엔지니어는 바디 프레임을 사용하여 가속도, 각속도, 속도와 같은 측정값을 센서의 관점에서 직접 표현합니다.
바디 프레임 또는 차량 프레임이라고도 자주 불리는 센서(바디) 좌표계는 드론, 자동차, 미사일, 수중 차량 등 이동하는 플랫폼에 고정된 기준 좌표계 역할을 합니다. 엔지니어는 이 좌표계를 사용하여 플랫폼 자체를 기준으로 한 움직임과 방향을 설명하며, 이는 항법, 제어 및 센서 융합(sensor fusion)에 필수적입니다.
대부분의 어플리케이션에서 사용자는 IMU, GNSS 수신기, 또는 AHRS 유닛과 같은 센서를 차량에 직접 장착합니다. 이러한 센서는 일반적으로 바디 프레임과 일치하는 자체 좌표계로 데이터를 보고합니다. 이는 오른손 좌표계를 형성하는 세 개의 직교 축으로 구성됩니다.
- X축은 전방, 즉 이동 방향이나 센서의 앞쪽을 가리킵니다.
- Y축은 오른쪽을 가리킵니다(선박이나 항공기 시스템의 경우 우현).
- Z축은 용도에 따라 센서 베이스에 대해 아래쪽을 향하거나 아래쪽을 향하게 됩니다.
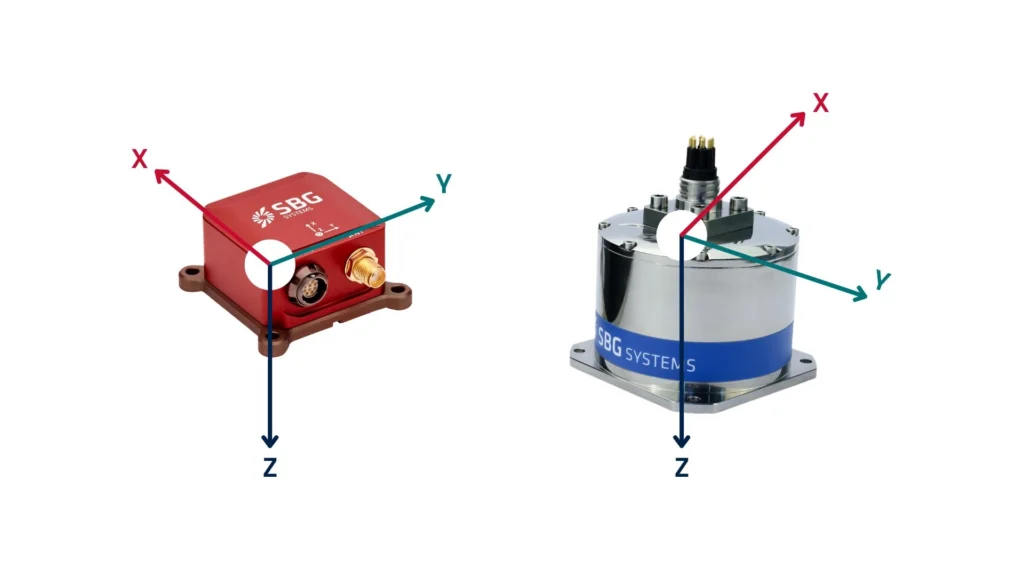
이러한 고정된 방향 덕분에 시스템은 지구에 대한 상대적 위치가 아닌, 자체 공간 내에서 어떻게 움직이거나 회전하는지 측정할 수 있습니다.
바디 프레임 애플리케이션 예시
드론의 IMU는 자체 기준 좌표계에서 가속도와 회전을 측정하는 역할을 합니다. 드론이 앞으로 피치(기수를 숙임)할 때 Y축 주변의 각속도를 감지합니다. 시스템은 이 데이터를 비행 제어기로 전송하여 드론이 안정화되고 정밀하게 비행 명령을 실행할 수 있도록 합니다. 예를 들어, 드론의 자동 조종 시스템은 바디 프레임의 센서 데이터를 활용하여 비행을 안정화하고 요, 피치, 롤과 같은 기동을 실행합니다. 시스템은 움직임을 직접 해석하여 드론 자체의 프레임을 기준으로 전방, 측면 및 수직 운동으로 표현합니다.
반면, 자율주행 자동차는 바디 프레임에서 X(전방), Y(측면), Z(수직) 축을 따라 선형 가속도를 감지합니다. 이 기능을 통해 차량은 속도를 조절하고, 차선 유지를 제어하며, 지형 변화에 대응할 수 있습니다. 이 좌표계는 라이다, 레이더, 관성 데이터의 해석을 용이하게 합니다. 자동차의 제어 시스템은 이러한 판독값을 사용하여 자체 방향을 기반으로 실시간 주행 결정을 내립니다.
미사일의 항법 시스템은 방향 추적을 위해 바디 프레임을 활용합니다. 기동할 때 온보드 센서는 바디 고정 축에서 회전 속도와 가속도를 감지하여 정밀한 경로 수정을 가능하게 합니다. 미사일의 온보드 항법 시스템은 바디 프레임을 활용하여 가속도와 각속도를 추적함으로써 현재 위치와 좌표계 방향을 기준으로 궤도와 방향을 조정할 수 있습니다.
로봇 팔은 바디 프레임을 사용하여 관절 움직임과 엔드 이펙터 위치를 계산합니다. 실시간 제어를 보장하기 위해 각 모터의 위치와 방향이 이 로컬 프레임에서 측정됩니다.
센서 정렬의 어려움
실제로 센서가 항상 차체 프레임과 완벽하게 일치하는 것은 아닙니다. 따라서 엔지니어는 센서 좌표계를 차량의 차체 프레임에 맞추기 위해 프레임 회전 보정을 적용합니다. 결과적으로 이 보정은 정확한 위치, 속도 및 방위 계산을 보장합니다. 또한 움직이며 주변을 감지하는 시스템에 신뢰할 수 있는 기준을 제공합니다. 따라서 프레임 정렬은 실시간 항법, 제어 및 안정화에 중요한 역할을 합니다. 이러한 이유로 엔지니어들은 항공우주, 방위, 자동차 및 로봇 공학 애플리케이션에서 이를 광범위하게 사용합니다.
프로젝트에 대해 알려주세요