


Каркас кузова

Система координат датчика або кузова (body frame) — це локальна система відліку, яка рухається разом із датчиком або платформою, такою як дрон, транспортний засіб, робот чи ракета. Вона визначає орієнтацію та рух відносно фізичної структури датчика. Інженери використовують систему координат кузова (body frame), щоб виражати такі вимірювання, як прискорення, кутова швидкість та швидкість, безпосередньо з перспективи датчика.
Система координат датчика (кузова)
— яку часто називають системою координат кузова (body frame) або транспортного засобу — служить системою відліку, закріпленою за рухомою платформою, такою як дрон, автомобіль, ракета або підводний апарат. Інженери використовують цю систему для опису руху та орієнтації платформи відносно неї самої, що робить її необхідною для навігації, керування та злиття датчиків (sensor fusion).
У більшості застосувань користувачі монтують такі датчики, як IMU, приймачі GNSS або блоки AHRS, безпосередньо на транспортний засіб. Ці датчики передають дані у власній системі координат, яка зазвичай збігається із системою координат кузова (body frame). Вона складається з трьох ортогональних осей, що утворюють правобічну систему координат:
- Вісь X спрямована вперед — у напрямку руху або у бік «носа» датчика.
- Вісь Y спрямована вправо (на правий борт у морських або авіаційних системах).
- Ось Z спрямована вниз або вниз відносно основи датчика, залежно від умов використання.
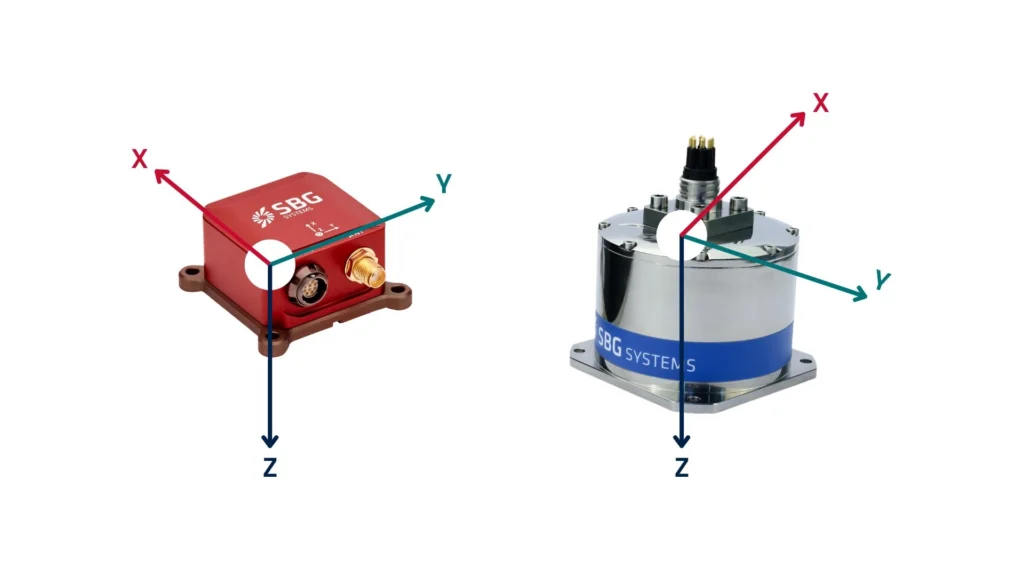
Така фіксована орієнтація дозволяє системі вимірювати, як вона рухається або обертається у власному просторі, а не відносно Землі.
Приклади застосування каркасів кузова
IMU дрона відповідає за вимірювання прискорення та обертання у власній системі координат. Коли дрон нахиляється вперед (pitch), він вимірює кутову швидкість навколо своєї осі Y. Система передає ці дані на польотний контролер, що дозволяє дрону стабілізуватися та точно виконувати польотні команди. Наприклад, автопілот дрона використовує дані датчиків у системі координат корпусу для стабілізації польоту та виконання маневрів, таких як рискання (yaw), тангаж (pitch) і креніння (roll). Система інтерпретує рухи безпосередньо, виражаючи їх як поступальні рухи вперед, убік та по вертикалі відносно власної системи координат дрона.
Автономний автомобіль, з іншого боку, визначає своє лінійне прискорення вздовж осей X (уперед), Y (убік) та Z (вертикально) у системі координат свого корпусу. Ця здатність дозволяє транспортному засобу регулювати швидкість, утримувати смугу руху та реагувати на зміни рельєфу. Ця система координат полегшує інтерпретацію лідарних, радіолокаційних та інерціальних даних. Система керування автомобіля використовує ці показники для прийняття рішень щодо водіння в реальному часі на основі власної орієнтації.
Навігаційна система ракети використовує систему координат корпусу для відстеження орієнтації. Під час маневрування бортовий датчик вимірює швидкість обертання та прискорення в осях, прив'язаних до корпусу, що дозволяє здійснювати точне коригування курсу. Бортова навігаційна система ракети використовує систему координат корпусу для відстеження прискорення та кутової швидкості, що дозволяє їй коригувати свою траєкторію та орієнтацію на основі поточного положення та орієнтації системи координат.
Роботизована рука використовує систему координат корпусу для обчислення рухів суглобів та положень кінцевого ефектора. Положення та орієнтація кожного двигуна вимірюються в цій локальній системі координат для забезпечення керування в реальному часі.
Проблеми з вирівнюванням датчиків
На практиці датчики не завжди ідеально збігаються з рамою кузова. Тому інженери застосовують поправки на обертання системи відліку, щоб узгодити систему координат датчика з системою відліку кузова автомобіля. У результаті ця поправка забезпечує точні обчислення положення, швидкості та орієнтації. Крім того, вона надає надійну точку відліку для систем, що рухаються та зчитують інформацію про навколишнє середовище. Отже, узгодження систем відліку відіграє важливу роль у навігації, керуванні та стабілізації в режимі реального часу. З цієї причини інженери широко використовують його в аерокосмічній, оборонній, автомобільній галузях та в робототехніці.
Розкажіть нам про свій проєкт