


车身框架

传感器坐标系或机体坐标系是一个局部参考系统,随传感器或平台(如无人机、车辆、机器人或导弹)一起移动。它定义了相对于传感器物理结构的方向和运动。工程师使用机体坐标系直接从传感器的视角来表达加速度、角速率和速度等测量值。
传感器(机体)坐标系——通常称为机体坐标系或载体坐标系——用作固定在移动平台(如无人机、汽车、导弹或水下航行器)上的参考坐标系。工程师使用该坐标系来描述平台相对于自身的运动和方向,这对于导航、控制和传感器融合至关重要。
在大多数应用中,用户将 IMU、GNSS 接收器或 AHRS 单元等传感器直接安装在车辆上。这些传感器在其自身的坐标系中报告数据,该坐标系通常与机体坐标系重合。它由构成右手坐标系统的三个正交轴组成:
- X轴指向前方,即运动方向或传感器前端所在的方向。
- Y轴指向右侧(在船舶或航空系统中为右舷)。
- Z轴指向下方,或者相对于传感器的基座而言指向下方,具体取决于应用场景。
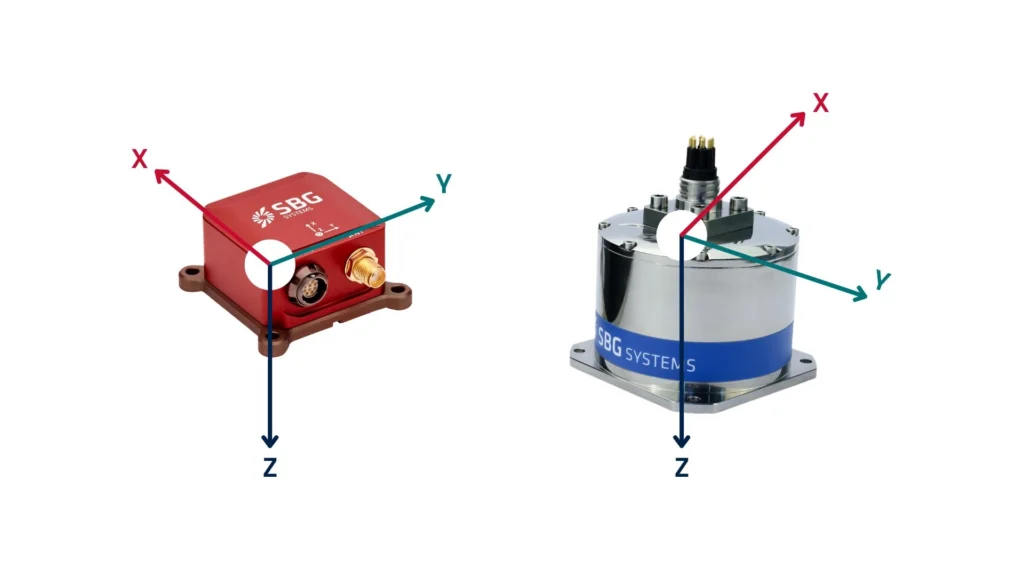
这种固定坐标系使系统能够测量其在自身空间中的运动或旋转情况,而不是相对于地球的运动或旋转情况。
车身框架应用示例
无人机的 IMU 负责测量其自身坐标系中的加速度和旋转。当无人机向前俯仰时,它会感应绕其 Y 轴的角速度。系统将此数据传输给飞控,使无人机能够精确稳定并执行飞行指令。例如,无人机的自动驾驶仪系统利用机体坐标系中的传感器数据来稳定飞行并执行偏航、俯仰和横滚等动作。系统直接解释这些运动,将其表示为相对于无人机自身坐标系的前向、横向和垂直运动。
另一方面,自动驾驶汽车会检测其在机体坐标系中沿 X 轴(前向)、Y 轴(侧向)和 Z 轴(垂直)的线性加速度。此功能使车辆能够调整速度、保持车道控制并响应地形变化。该坐标系有助于解释激光雷达、雷达和惯性数据。汽车的控制系统利用这些读数根据其自身方位做出实时的驾驶决策。
导弹的导航系统利用机体坐标系进行方位跟踪。在机动飞行时,机载传感器检测机体固定轴中的旋转速率和加速度,从而实现精确的航向修正。导弹的机载导航系统利用机体坐标系来跟踪加速度和角速度,使其能够根据当前位置和坐标系方位调整弹道和姿态。
机械臂利用机体坐标系来计算关节运动和末端执行器的位置。每个电机的权位和方位都在这个局部坐标系中进行测量,以确保实时控制。
传感器对准的挑战
实际上,传感器并不总是与车身坐标系完全对齐。 因此,工程师会进行坐标系旋转校正,以使传感器坐标系与车辆车身坐标系对齐。这种校正确保了位置、速度和姿态计算的准确性。此外,它还为移动并感知周围环境的系统提供了可靠的参考。因此,坐标系对齐在实时导航、控制和稳定中起着至关重要的作用。正因如此,工程师在航空航天、国防、汽车和机器人等应用领域中广泛采用这一技术。
请向我们介绍一下您的项目