


Rama nadwozia

Układ współrzędnych czujnika lub układ związany to lokalny układ odniesienia, który porusza się wraz z czujnikiem lub platformą, taką jak dron, pojazd, robot czy pocisk. Definiuje on orientację i ruch względem fizycznej struktury czujnika. Inżynierowie używają układu związanego, aby wyrazić pomiary, takie jak przyspieszenie, prędkość kątowa i prędkość, bezpośrednio z perspektywy czujnika.
Układ współrzędnych czujnika (związany) – często nazywany układem związanym z obiektem lub pojazdem – służy jako układ odniesienia przymocowany do ruchomej platformy, takiej jak dron, samochód, pocisk czy pojazd podwodny. Inżynierowie używają tego układu do opisu ruchu i orientacji platformy względem jej samej, co czyni go niezbędnym w nawigacji, sterowaniu i fuzji czujników.
W większości zastosowań użytkownicy montują czujniki, takie jak IMU, odbiorniki GNSS czy jednostki AHRS, bezpośrednio na pojeździe. Czujniki te przesyłają dane we własnym układzie współrzędnych, który zazwyczaj pokrywa się z układem związanym. Składa się on z trzech prostopadłych osi tworzących prawoskrętny układ współrzędnych:
- Oś X jest skierowana do przodu, w kierunku ruchu lub w stronę czujnika.
- Oś Y jest skierowana w prawo (na prawą burtę w systemach morskich lub lotniczych).
- Oś Z jest skierowana w dół lub w dół względem podstawy czujnika, w zależności od zastosowania.
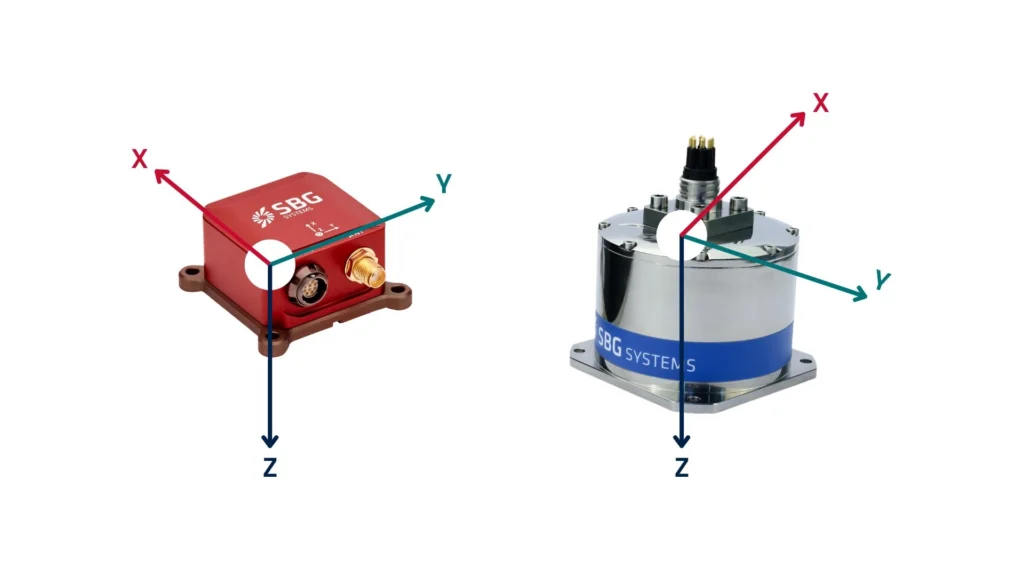
Ta stała orientacja pozwala systemowi mierzyć, w jaki sposób porusza się lub obraca we własnej przestrzeni, a nie względem Ziemi.
Przykłady zastosowań ram karoserii
IMU drona odpowiada za pomiar przyspieszenia i rotacji w jego własnym układzie odniesienia. Kiedy dron przechyla się do przodu, wykrywa prędkość kątową wokół osi Y. System przekazuje te dane do kontrolera lotu, umożliwiając dronowi stabilizację i precyzyjne wykonywanie poleceń lotu. Na przykład, system autopilota drona wykorzystuje dane z czujników w układzie odniesienia drona do stabilizacji lotu i wykonywania manewrów, takich jak yaw, pitch i roll. System interpretuje ruchy bezpośrednio, wyrażając je jako ruchy do przodu, na boki i w pionie w odniesieniu do własnego układu odniesienia drona.
Z drugiej strony, samochód autonomiczny wykrywa swoje przyspieszenie liniowe wzdłuż osi X (do przodu), Y (na boki) i Z (w pionie) w swoim układzie odniesienia. Ta zdolność umożliwia pojazdowi dostosowanie prędkości, utrzymanie kontroli pasa ruchu i reagowanie na zmiany terenu. Ten układ współrzędnych ułatwia interpretację danych z lidaru, radaru i danych inercyjnych. System sterowania samochodu wykorzystuje te odczyty do podejmowania decyzji dotyczących jazdy w czasie rzeczywistym w oparciu o jego własną orientację.
System nawigacji pocisku wykorzystuje układ odniesienia do śledzenia orientacji. Podczas manewrowania, pokładowy czujnik wykrywa prędkości obrotowe i przyspieszenie w osiach związanych z korpusem, umożliwiając precyzyjne korekty kursu. Pokładowy system nawigacji pocisku wykorzystuje układ odniesienia do śledzenia przyspieszenia i prędkości kątowej, umożliwiając mu dostosowanie trajektorii i orientacji w oparciu o jego aktualną pozycję i orientację układu współrzędnych.
Ramię robota wykorzystuje układ odniesienia do obliczania ruchów stawów i pozycji efektora końcowego. Pozycja i orientacja każdego silnika są mierzone w tym lokalnym układzie odniesienia, aby zapewnić sterowanie w czasie rzeczywistym.
Wyzwania związane z ustawianiem czujników
W praktyce czujniki nie zawsze są idealnie wyrównane względem ramy nadwozia. Dlatego inżynierowie stosują korekty obrotu układu odniesienia, aby wyrównać układ współrzędnych czujnika z ramą nadwozia pojazdu. W rezultacie korekta ta zapewnia dokładne obliczenia położenia, prędkości i orientacji. Ponadto stanowi ona wiarygodny punkt odniesienia dla systemów, które poruszają się i wykrywają otoczenie. W związku z tym wyrównanie układu odniesienia odgrywa kluczową rolę w nawigacji, sterowaniu i stabilizacji w czasie rzeczywistym. Z tego powodu inżynierowie szeroko wykorzystują je w zastosowaniach lotniczych, obronnych, motoryzacyjnych i robotyce.
Opowiedz nam o swoim projekcie