


Kroppsreferenssystem

Sensorkoordinatsystemet eller kroppsreferenssystemet är ett lokalt referenssystem som rör sig med en sensor eller plattform, såsom en drönare, ett fordon, en robot eller en robotmissil. Det definierar orientering och rörelse i förhållande till sensorns fysiska struktur. Ingenjörer använder kroppsreferenssystemet för att uttrycka mätningar som acceleration, vinkelhastighet och hastighet direkt ur sensorns perspektiv.
Sensor- (kropps-) koordinatsystemet – ofta kallat kroppsreferenssystem eller fordonsreferenssystem – fungerar som ett referenssystem fastsatt på en rörlig plattform, till exempel en drönare, bil, missil eller undervattensfarkost. Ingenjörer använder detta system för att beskriva plattformens rörelse och orientering i förhållande till sig själv, vilket gör det avgörande för navigation, styrning och sensorfusion.
I de flesta tillämpningar monterar användare sensorer som IMU:er, GNSS-mottagare eller AHRS-enheter direkt på fordonet. Dessa sensorer rapporterar data i sitt eget koordinatsystem, vilket vanligtvis sammanfaller med kroppsreferenssystemet. Det består av tre ortogonala axlar som bildar ett högerhänt koordinatsystem:
- X-axeln pekar framåt, i rörelsens riktning eller mot sensorns nos.
- Y-axeln pekar åt höger (styrbord för marin- eller flygsystem).
- Z-axeln pekar nedåt eller nedåt i förhållande till sensorns bas, beroende på tillämpning.
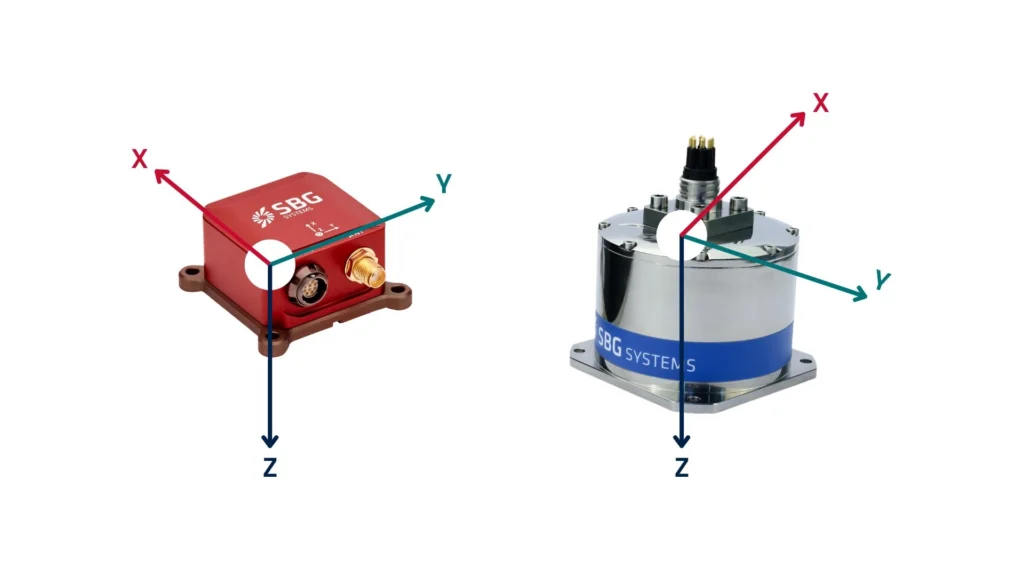
Denna fasta orientering gör att systemet kan mäta hur det rör sig eller roterar i sin egen rymd, snarare än i förhållande till jorden.
Exempel på tillämpningar av kroppsreferenssystem
En drönares IMU ansvarar för att mäta accelerationen och rotationen i dess eget referenssystem. När drönaren lutar framåt känner den av vinkelhastigheten kring sin Y-axel. Systemet överför denna data till flygstyrningen, vilket gör det möjligt för drönaren att stabilisera sig och utföra flygkommandon med precision. Till exempel använder drönarens autopilotssystem sensordata i kroppsreferenssystemet för att stabilisera flygningen och utföra manövrer som gir, tipp och rullning. Systemet tolkar rörelser direkt och uttrycker dem som framåtriktade, laterala och vertikala rörelser i förhållande till drönarens eget system.
En självkörande bil å andra sidan detekterar sin linjära acceleration längs X- (framåt), Y- (sidled) och Z- (vertikalt) axlarna i sitt kroppsreferenssystem. Denna förmåga gör det möjligt för fordonet att justera sin hastighet, upprätthålla filkontroll och reagera på förändringar i terrängen. Detta koordinatsystem underlättar tolkningen av lidar-, radar- och tröghetsdata. Bilens styrsystem använder dessa avläsningar för att fatta körbeslut i realtid baserat på dess egen orientering.
En missils navigeringssystem använder kroppsreferenssystemet för orienteringsspårning. När den manövrerar detekterar ombordvända sensorer rotationshastigheter och acceleration i kroppsfixerade axlar, vilket tillåter exakta kurskorrigeringar. Missilens ombordvända navigeringssystem använder kroppsreferenssystemet för att spåra acceleration och vinkelhastighet, vilket gör det möjligt att justera sin bana och orientering baserat på sin nuvarande position och koordinatsystemets orientering.
En robotarm använder ett kroppsreferenssystem för att beräkna ledrörelser och positioner för verktyget i änden (end-effector). Varje motors position och orientering mäts i detta lokala system för att säkerställa styrning i realtid.
Utmaningar vid sensorinriktning
I praktiken är sensorer inte alltid perfekt inriktade med kroppsreferenssystemet. Därför tillämpar ingenjörer korrigeringar för systemets rotation för att passa sensorns koordinatsystem med fordonskroppens system. Som ett resultat säkerställer denna korrigering noggranna beräkningar av position, hastighet och orientering. Dessutom ger det en tillförlitlig referens för system som rör sig och känner av sin miljö. Följaktligen spelar systeminriktning en avgörande roll för navigation, styrning och stabilisering i realtid. Av denna anledning används det i stor utsträckning inom flyg- och rymdteknik, försvar, fordonsindustri och robotteknik.
Berätta om ert projekt