


Repère du véhicule

Le repère de coordonnées du capteur ou repère corps (body frame) est un référentiel local qui se déplace avec un capteur ou une plateforme, tel qu'un drone, un véhicule, un robot ou un missile. Il définit l'orientation et le mouvement par rapport à la structure physique du capteur. Les ingénieurs utilisent le repère corps pour exprimer des mesures telles que l'accélération, la vitesse angulaire et la vitesse directement du point de vue du capteur.
Le repère de coordonnées du capteur (corps), souvent appelé repère corps (body frame) ou repère véhicule, sert de référentiel fixe à une plateforme en mouvement, telle qu'un drone, une voiture, un missile ou un véhicule sous-marin. Les ingénieurs utilisent ce repère pour décrire le mouvement et l'orientation de la plateforme par rapport à elle-même, ce qui le rend indispensable pour la navigation, le contrôle et la fusion de capteurs.
Dans la plupart des applications, les utilisateurs montent des capteurs tels que des IMU, des récepteurs GNSS ou des unités AHRS directement sur le véhicule. Ces capteurs transmettent les données dans leur propre repère de coordonnées, qui coïncide généralement avec le repère corps. Il se compose de trois axes orthogonaux formant un système de coordonnées direct :
- L'axe X pointe vers l'avant, dans la direction du mouvement ou du nez du capteur.
- L'axe Y pointe vers la droite (tribord pour les systèmes marins ou aériens).
- L'axe Z pointe vers le bas ou vers le bas par rapport à la base du capteur, selon l'application.
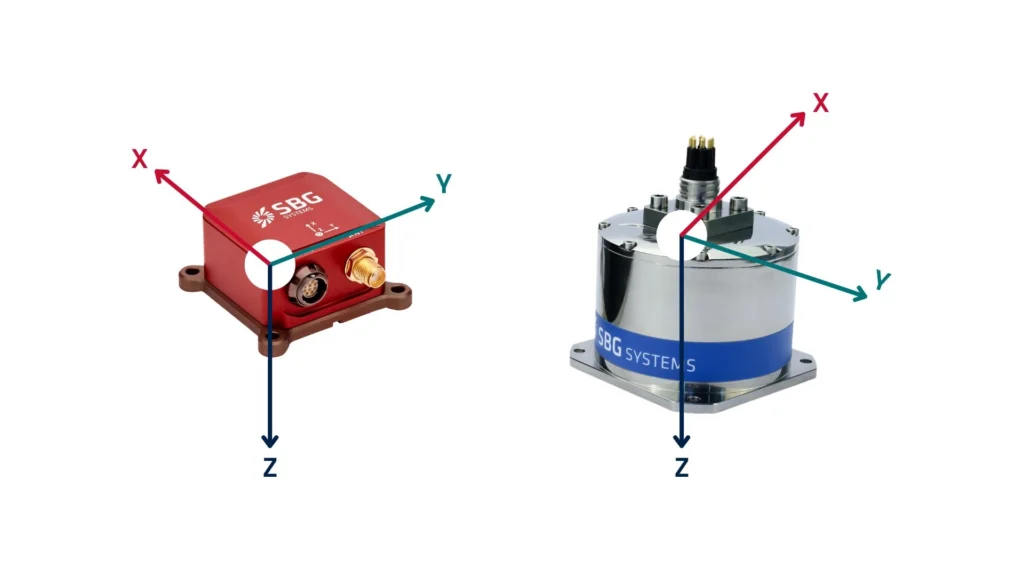
Cette orientation fixe permet au système de mesurer comment il se déplace ou pivote dans son propre espace, plutôt que par rapport à la Terre.
Exemples d'applications de référentiel
L'IMU d'un drone est chargée de mesurer l'accélération et la rotation dans son propre repère. Lorsque le drone effectue un tangage avant, elle détecte une vitesse angulaire autour de son axe Y. Le système transmet ces données au contrôleur de vol, permettant au drone de se stabiliser et d'exécuter les commandes de vol avec précision. Par exemple, le système de pilotage automatique du drone utilise les données des capteurs dans le repère corps pour stabiliser le vol et exécuter des manœuvres comme le lacet, le tangage et le roulis. Le système interprète directement les mouvements, les exprimant comme des mouvements longitudinaux, latéraux et verticaux par rapport au repère propre du drone.
Une voiture autonome, quant à elle, détecte son accélération linéaire le long des axes X (avant), Y (latéral) et Z (vertical) dans son repère corps. Cette capacité permet au véhicule d'ajuster sa vitesse, de maintenir le contrôle de la voie et de réagir aux changements de terrain. Ce repère facilite l'interprétation des données lidar, radar et inertielles. Le système de contrôle de la voiture utilise ces mesures pour prendre des décisions de conduite en temps réel basées sur sa propre orientation.
Le système de navigation d'un missile utilise le repère corps pour le suivi de l'orientation. Lorsqu'il manœuvre, le capteur embarqué détecte les vitesses de rotation et l'accélération dans des axes liés au corps, permettant des corrections de trajectoire précises. Le système de navigation embarqué du missile utilise le repère corps pour suivre l'accélération et la vitesse angulaire, lui permettant d'ajuster sa trajectoire et son orientation en fonction de sa position actuelle et de l'orientation du repère de coordonnées.
Un bras robotique utilise un repère corps pour calculer les mouvements des articulations et les positions de l'effecteur terminal. La position et l'orientation de chaque moteur sont mesurées dans ce repère local afin d'assurer un contrôle en temps réel.
Défis liés à l'alignement des capteurs
En pratique, les capteurs ne s'alignent pas toujours parfaitement avec le repère corps. Par conséquent, les ingénieurs appliquent des corrections de rotation de repère pour aligner le système de coordonnées du capteur sur le repère corps du véhicule. Ainsi, cette correction garantit des calculs précis de position, de vitesse et d'orientation. De plus, elle fournit une référence fiable pour les systèmes qui se déplacent et détectent leur environnement. Par conséquent, l'alignement des repères joue un rôle essentiel dans la navigation, le contrôle et la stabilisation en temps réel. Pour cette raison, les ingénieurs l'utilisent largement dans les applications aérospatiales, de défense, automobiles et robotiques.
Parlez-nous de votre projet