


Posición inercial
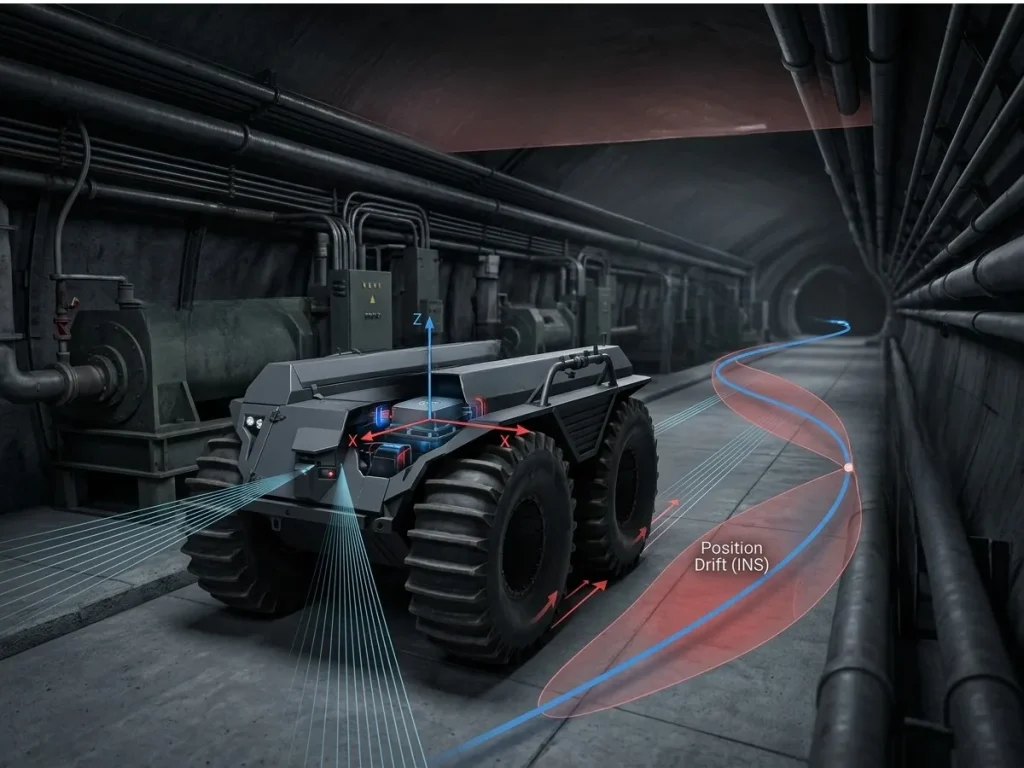
La posición inercial es la ubicación tridimensional estimada de un cuerpo en movimiento calculada exclusivamente a partir de mediciones inerciales. Un sistema de navegación inercial (INS) determina dicha posición integrando de forma continua las mediciones de aceleración procedentes de una unidad de medida inercial (IMU), al tiempo que compensa la actitud del vehículo y la rotación terrestre. Dado que el cálculo se basa únicamente en los sensores a bordo, la posición inercial sigue estando disponible en entornos donde los sistemas globales de navegación por satélite (GNSS) no están disponibles o no son fiables.
El proceso de estimación comienza con las medidas de fuerza específica recopiladas por los acelerómetros triaxiales en el sistema de referencia del cuerpo. El INS transforma estas mediciones al sistema de referencia de navegación utilizando la matriz de actitud , derivado de los giróscopos o de un sistema de referencia de actitud y rumbo (AHRS). A continuación, se restaura la gravedad para recuperar la aceleración lineal real:
donde es la fuerza específica medida y es el vector de gravedad local.
La velocidad se obtiene mediante integración numérica:
La posición se deriva de una segunda integración:
Estas actualizaciones de mecanización se ejecutan en tiempo real a frecuencias de muestreo que suelen oscilar entre 100 Hz y más de 4000 Hz para capturar la dinámica del vehículo de alta frecuencia y minimizar el error de integración numérica.
El sesgo del acelerómetro produce errores de velocidad que aumentan linealmente con el tiempo y errores de posición que crecen cuadráticamente.
El sesgo del giróscopo introduce errores de actitud que proyectan erróneamente la gravedad, lo que genera errores de aceleración adicionales y acelera la deriva de la posición. En consecuencia, la posición inercial diverge gradualmente de la trayectoria real durante el funcionamiento autónomo.
Deriva de posición
Para acotar la deriva de posición durante operaciones prolongadas, los sistemas de navegación modernos emplean filtros de Kalman extendidos (EKF), filtros de Kalman sin unscented (UKF) o algoritmos de suavizado de grafos de poses. El filtro estima vectores de error de estado completo (posición, velocidad, actitud, sesgos de los sensores y factores de escala) fusionando la mecanización INS de alta frecuencia con observaciones absolutas de menor frecuencia procedentes de sensores de ayuda, tales como:
- Sistemas Satelitales de Navegación Global (GNSS): mediante el uso de dos técnicas de corrección de alta precisión, RTK y PPP, que reducen ese error a centímetros o incluso milímetros.
- Sensores acústicos y de velocidad: Registradores de velocidad Doppler (DVL), odómetros de rueda.
- Sensores perceptuales: Odometría LiDAR (LOAM), Odometría Visual-Inercial (VIO).
Durante las interrupciones del GNSS, el filtro integrado propaga las estimaciones de estado a través de la mecanización del INS en modo de navegación a estima (dead-reckoning). Utiliza modelos de sensores residuales para limitar el crecimiento del error hasta que regresen las señales de referencia externas.
Los giróscopos de fibra óptica (FOG) de alto rendimiento, los giróscopos láser de anillo (RLG) y los INS MEMS de grado táctico mantienen una posición inercial precisa durante periodos prolongados. La posición inercial proporciona una solución de navegación continua mediante la integración de la dinámica de movimiento. Su precisión a largo plazo depende del rendimiento del sensor inercial y de las mediciones de ayuda externas.
