就您的项目咨询我们的专家 →
 Stellar-40
 OEM Ellipse-D
 Ellipse-N
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
OEM Ellipse-D
惯性导航系统
内部大地测量双天线
0.05 ° RTK 横滚角/俯仰角
0.2° RTK航向角
探索
Ellipse-N
INS
单天线 RTK GNSS
0.05° 横滚角与俯仰角
0.2° 航向
探索
后向处理的惯性轨迹
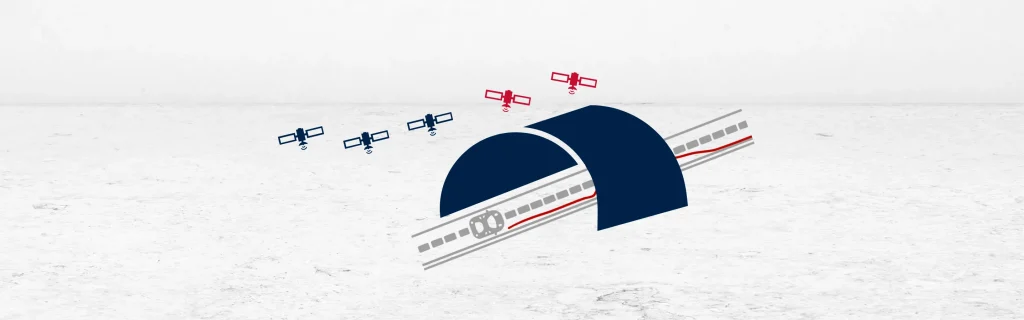
反向处理的惯性路径通过反向处理惯性数据(从终点到起点)来计算位置。该方法使用相同的原始惯性测量值,但按时间倒序排列。系统将这些输入视为在正向时间中记录的一样。漂移仍然会累积,但其发展方向与正向处理相反。这种相反的漂移模式为误差分析提供了宝贵的对比。
当 GNSS 数据在信号中断后重新获取时,反向处理变得非常有效。它使用已知的终点作为参考。通过向后传播惯性数据,系统可以估计出一条新轨迹。该方法提供了与正向前进路径互补的第二种解决方案。工程师经常对比这两条路径来检测和减少漂移。
系统无需识别出它在反向处理数据。它将标准的惯性算法应用于反转的数据集。反向路径的精度取决于终点位置的质量。如果该点受到 GNSS 或其他辅助手段的良好约束,反向处理的惯性路径将产生有价值的校正。
反向处理在后处理环境中效果最佳。实时系统无法在运行过程中反转数据。这种方法适用于信号丢失为临时的 GNSS 辅助惯性导航系统。与纯正向解决方案相比,它能更准确地弥补中断。
例如,当车辆驶出隧道时,系统可以从隧道末端开始向后重新处理数据。由此产生的反向路径抵消了来自正向解决方案的累积漂移。将两条路径叠加可揭示系统误差并增强轨迹估计。
这种双向方法提高了定位精度并增强了系统可靠性。在恶劣条件或无 GNSS 区域,反向处理的惯性路径有助于改善导航性能。它是现代惯性navigation系统后处理工作流程中的高级工具。

