


Bakoverberegnet treghetsbane
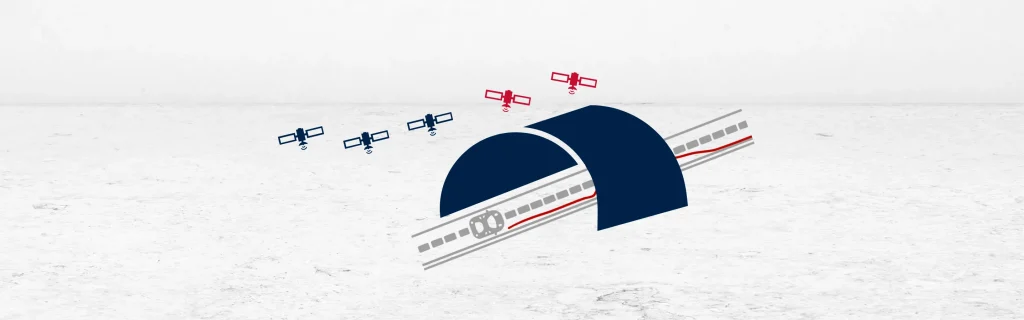
Den bakoverbehandlede inertialbanen beregner posisjonen ved å behandle inertialdata i omvendt rekkefølge, fra sluttpunktet til startpunktet. Denne metoden bruker de samme rå inertialmålingene, men i omvendt kronologisk rekkefølge. Systemet behandler disse inndataene som om de var registrert i fremadrettet tid. Drift akkumuleres fortsatt, men utvikler seg i motsatt retning sammenlignet med fremadrettet behandling. Dette omvendte driftmønsteret gir et verdifullt sammenligningsgrunnlag for feilanalyse.
Bakoverbehandling blir effektiv når data fr GNSS en hentes inn på nytt etter et signalbrudd. Den bruker det kjente sluttpunktet som referanse. Ved å propagere inerti-data bakover kan systemet estimere en ny bane. Denne metoden gir en alternativ løsning som utfyller den fremadgående banen. Ingeniører sammenligner ofte begge banene for å oppdage og redusere drift.
Systemet trenger ikke å være klar over at det behandler data baklengs. Det bruker standard inerti-algoritmer på det inverterte datasettet. Nøyaktigheten til den bakoverrettede banen avhenger av kvaliteten på endepunktets posisjon. Hvis dette punktet er godt avgrenset av GNSS eller et annet hjelpemiddel, gir den bakoverbehandlede inerti-banen verdifulle korreksjoner.
Bakoverbehandling fungerer best i etterbehandlingsmiljøer. Sanntidssystemer kan ikke reversere data under drift. Denne tilnærmingen passer for GNSS-støttede inertialnavigasjonssystemer der signaltap er midlertidig. Den bidrar til å overbruke utfall mer nøyaktig enn løsninger som kun går fremover.
For eksempel, når et kjøretøy kjører ut av en tunnel, kan systemet bearbeide data bakover fra tunnelens ende. Den resulterende bakoverbanen motvirker den akkumulerte avviket fra den fremoverrettede løsningen. Ved å legge begge banene over hverandre avsløres systematiske feil, og banestimeringen forbedres.
Denne toveis-tilnærmingen forbedrer posisjonsnøyaktigheten og styrker systemets pålitelighet. Under tøffe forhold eller i områder uten tilgang til GNSS bidrar den bakoverbehandlede inerti-banen til å forbedre navigasjonsytelsen. Den utgjør et avansert verktøy i etterbehandlingsarbeidsflyten til moderne inerti-navigasjonssystemer.
Qinertia GNSS+INS PPK-programvare
Qinertia PPK-programvaren tilbyr et helt nytt nivå innen høypresisjonsposisjoneringsløsninger. Oppnå enestående nøyaktighet i arbeidsflytene dine ved å etterbehandle råposisjonsdataene dine.
Oppdag alle funksjonene
