


Achterwaarts verwerkt traagheidspad
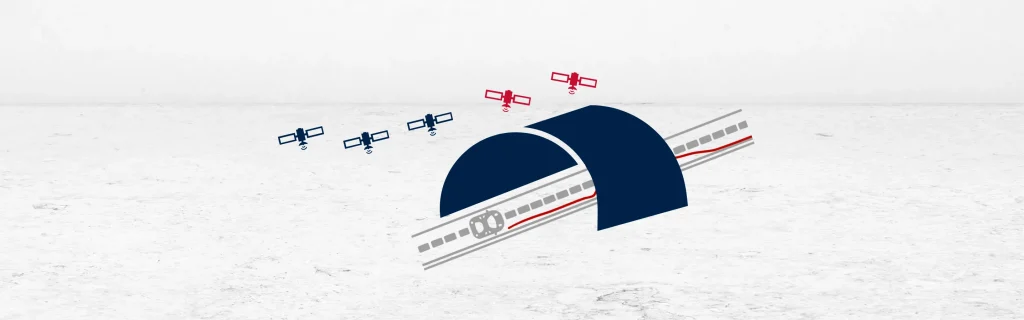
Het achterwaarts verwerkte inertiële traject berekent de positie door inertiële gegevens in omgekeerde volgorde te verwerken, van het eindpunt naar het beginpunt. Deze methode maakt gebruik van dezelfde ruwe inertiële metingen, maar dan in omgekeerde chronologische volgorde. Het systeem behandelt deze invoer alsof deze in voorwaartse tijd is geregistreerd. Er treedt nog steeds drift op, maar deze ontwikkelt zich in de tegenovergestelde richting ten opzichte van voorwaartse verwerking. Dit omgekeerde driftpatroon biedt een waardevolle vergelijking voor foutanalyse.
Achterwaartse verwerking is effectief wanneer GNSS gegevens na een black-out opnieuw worden verkregen. Het gebruikt het bekende eindpunt als referentie. Door de inertiële gegevens achterwaarts door te rekenen, kan het systeem een nieuw traject schatten. Deze methode biedt een tweede oplossing die het voorwaartse pad aanvult. Ingenieurs vergelijken vaak beide paden om drift op te sporen en te verminderen.
Het systeem hoeft niet te herkennen dat het gegevens in omgekeerde richting verwerkt. Het past standaard inertiële algoritmen toe op de omgekeerde dataset. De nauwkeurigheid van het achterwaartse traject hangt af van de kwaliteit van de eindpuntpositie. Als dit punt goed wordt bepaald door GNSS of een ander hulpmiddel, levert het achterwaarts verwerkte inertiële traject waardevolle correcties op.
Achterwaartse verwerking werkt het beste in post-processingomgevingen. Realtime-systemen kunnen gegevens tijdens het gebruik niet omkeren. Deze aanpak is geschikt voor GNSS-ondersteunde inertiële navigatiesystemen waarbij signaalverlies tijdelijk is. Het helpt onderbrekingen nauwkeuriger te overbruggen dan oplossingen die alleen voorwaarts werken.
Wanneer een voertuig bijvoorbeeld een tunnel verlaat, kan het systeem gegevens vanaf het einde van de tunnel achterwaarts herverwerken. Het resulterende achterwaartse traject compenseert de geaccumuleerde afwijking van de voorwaartse oplossing. Door beide trajecten over elkaar heen te leggen, worden systematische fouten zichtbaar en wordt de trajectschatting verbeterd.
Deze tweerichtingsaanpak verbetert de positienauwkeurigheid en versterkt de betrouwbaarheid van het systeem. In zware omstandigheden of in gebieden z GNSS-ontzegging helpt het achterwaarts verwerkte inertiële traject de navigatieprestaties te verfijnen. Het vormt een geavanceerd hulpmiddel in de nabewerkingsworkflow van moderne inertiële navigatiesystemen.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen. Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Ontdek alle functies
