


Зворотна обробка інерціального треку
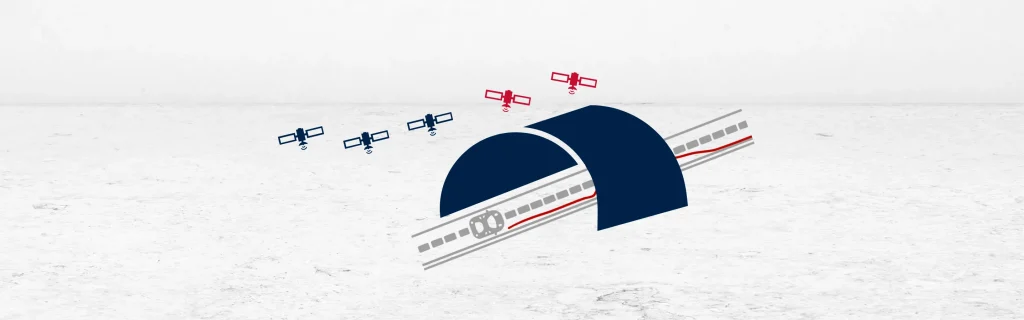
Зворотний оброблений інерціальний шлях обчислює положення шляхом обробки інерціальних даних у зворотному порядку — від кінцевої точки до початкової. Цей метод використовує ті самі необроблені інерціальні вимірювання, але у зворотному хронологічному порядку. Система обробляє ці вхідні дані так, ніби вони були записані у прямому часі. Дрейф все одно накопичується, але він розвивається у протилежному напрямку порівняно з прямою обробкою. Цей зворотний патерн дрейфу пропонує цінне порівняння для аналізу похибок.
Зворотна обробка стає ефективною, коли дані GNSS відновлюються після збою. Вона використовує відому кінцеву точку як орієнтир. Поширюючи inertial data backward, система може оцінити нову траєкторію. Цей метод забезпечує друге рішення, яке доповнює прямий шлях. Інженери часто порівнюють обидва шляхи для виявлення та зменшення дрейфу.
Системі не потрібно розпізнавати, що вона обробляє дані у зворотному порядку. Вона застосовує стандартні інерціальні алгоритми до інвертованого набору даних. Точність зворотного шляху залежить від якості положення кінцевої точки. Якщо ця точка чітко обмежена системою GNSS або іншим допоміжним засобом, зворотний оброблений інерціальний шлях дає цінні корективи.
Зворотна обробка найкраще працює в середовищах післяобробки. Системи реального часу не можуть повертати дані назад під час роботи. Цей підхід підходить для інерціальних навігаційних систем, що підтримуються GNSS, де втрата сигналу є тимчасовою. Це допомагає подолати збої точніше, ніж рішення лише для прямого напрямку.
Наприклад, коли транспортний засіб виїжджає з тунелю, система може повторно обробити дані у зворотному напрямку від кінця тунелю. Отриманий зворотний шлях нейтралізує накопичений дрейф від прямого рішення. Overlaying both paths виявляє систематичні похибки та покращує оцінку траєкторії.
Цей двонаправлений підхід improves position accuracy і підвищує надійність системи. У суворих умовах або зонах із відсутнім сигналом GNSS зворотний оброблений інерціальний шлях допомагає вдосконалити навігаційні характеристики. Він є передовим інструментом у робочому процесі післяобробки сучасних інерціальних навігаційних систем.
Програмне забезпечення Qinertia GNSS+INS PPK
Програмне забезпечення Qinertia PPK відкриває абсолютно новий рівень у рішеннях для високоточного позиціонування. Досягайте неперевершеної точності у своїх робочих процесах шляхом пост-обробки вихідних даних про місцеперебування.
Дізнайтеся про всі функції
