


Wstecznie przetwarzana ścieżka bezwładnościowa
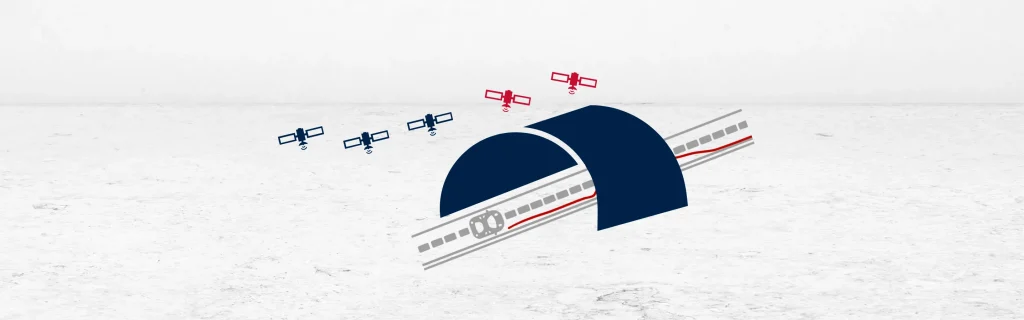
Wstecznie przetworzona ścieżka inercyjna oblicza pozycję poprzez przetwarzanie danych inercyjnych wspak, od punktu końcowego do punktu początkowego. Metoda ta wykorzystuje te same surowe pomiary inercyjne, ale w odwrotnej kolejności chronologicznej. System traktuje te dane wejściowe tak, jakby zostały zarejestrowane w czasie do przodu. Znos nadal się akumuluje, ale rozwija się w kierunku przeciwnym w porównaniu do przetwarzania do przodu. Ten odwrócony wzorzec znosu stanowi cenne porównanie do analizy błędów.
Przetwarzanie wsteczne staje się efektywne, gdy dane GNSS zostaną ponownie pozyskane po awarii. Wykorzystuje ono znany punkt końcowy jako odniesienie. Poprzez propagowanie danych inercyjnych wstecz, system może oszacować nową trajektorię. Metoda ta zapewnia drugie rozwiązanie, które uzupełnia ścieżkę do przodu. Inżynierowie często porównują obie ścieżki, aby wykryć i zmniejszyć znos.
System nie musi rozpoznawać, że przetwarza dane wspak. Stosuje standardowe algorytmy inercyjne do odwróconego zestawu danych. Dokładność ścieżki wstecznej opiera się na jakości pozycji punktu końcowego. Jeśli punkt ten jest dobrze ograniczony przez GNSS lub inne wspomaganie, wstecznie przetworzona ścieżka inercyjna daje cenne korekty.
Przetwarzanie wsteczne sprawdza się najlepiej w środowiskach post-processingu. Systemy czasu rzeczywistego nie mogą odwracać danych podczas pracy. Podejście to jest odpowiednie dla systemów nawigacji inercyjnej wspomaganych GNSS, w których utrata sygnału jest tymczasowa. Pomaga ono dokładniej pokonywać przerwy w sygnale niż rozwiązania działające wyłącznie do przodu.
Na przykład, gdy pojazd wyjeżdża z tunelu, system może ponownie przetworzyć dane wstecz od końca tunelu. Powstała ścieżka wsteczna przeciwdziała skumulowanemu znosowi z rozwiązania do przodu. Nałożenie obu ścieżek na siebie ujawnia błędy systematyczne i poprawia szacowanie trajektorii.
To dwukierunkowe podejście poprawia dokładność pozycji i zwiększa niezawodność systemu. W trudnych warunkach lub na obszarach pozbawionych GNSS, wstecznie przetworzona ścieżka inercyjna pomaga udoskonalić wydajność nawigacji. Stanowi ona zaawansowane narzędzie w przepływie pracy post-processingu nowoczesnych systemów nawigacji inercyjnej.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
