


Trajectoire inertielle calculée en arrière
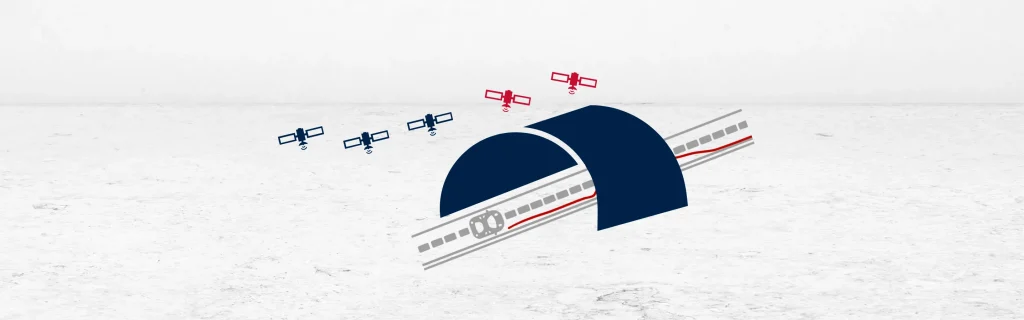
La trajectoire inertielle traitée vers l'arrière calcule la position en traitant les données inertielles en sens inverse, du point d'arrivée au point de départ. Cette méthode utilise les mêmes mesures inertielles brutes mais dans l'ordre chronologique inverse. Le système traite ces entrées comme si elles avaient été enregistrées dans le temps vers l'avant. La dérive s'accumule toujours, mais elle se développe dans la direction opposée par rapport au traitement vers l'avant. Ce modèle de dérive inversé offre une comparaison précieuse pour l'analyse des erreurs.
Le traitement vers l'arrière devient efficace lorsque les données GNSS sont réacquises après une coupure. Il utilise le point d'arrivée connu comme référence. En propageant les données inertielles vers l'arrière, le système peut estimer une nouvelle trajectoire. Cette méthode fournit une seconde solution qui complète la trajectoire vers l'avant. Les ingénieurs comparent souvent les deux trajectoires pour détecter et réduire la dérive.
Le système n'a pas besoin de reconnaître qu'il traite les données à l'envers. Il applique des algorithmes inertiels standard à l'ensemble de données inversé. La précision de la trajectoire vers l'arrière repose sur la qualité de la position du point d'arrivée. Si ce point est bien contraint par le GNSS ou une autre aide, la trajectoire inertielle traitée vers l'arrière produit des corrections précieuses.
Le traitement vers l'arrière fonctionne mieux dans les environnements de post-traitement. Les systèmes en temps réel ne peuvent pas inverser les données pendant le fonctionnement. Cette approche convient aux systèmes de navigation inertielle aidés par GNSS où la perte de signal est temporaire. Elle aide à combler les pannes avec plus de précision que les solutions orientées uniquement vers l'avant.
Par exemple, lorsqu'un véhicule sort d'un tunnel, le système peut retraiter les données vers l'arrière à partir de la sortie du tunnel. La trajectoire vers l'arrière ainsi obtenue contrebalance la dérive accumulée de la solution vers l'avant. Superposer les deux trajectoires révèle des erreurs systématiques et améliore l'estimation de la trajectoire.
Cette approche bidirectionnelle améliore la précision de la position et renforce la fiabilité du système. Dans des conditions difficiles ou des zones où le GNSS n'est pas disponible, la trajectoire inertielle traitée vers l'arrière aide à affiner les performances de navigation. Elle représente un outil avancé dans le flux de travail de post-traitement des systèmes de navigation inertielle modernes.
Logiciel PPK GNSS+INS Qinertia
Le logiciel PPK Qinertia offre un tout nouveau niveau de solutions de positionnement de haute précision. Atteignez une précision inégalée dans vos flux de travail en post-traitant vos données de position brutes.
Découvrir toutes les fonctionnalités
