Batimetría basada en USV
Ekinox-D, el INS perfecto para la batimetría basada en USV.
«Buscábamos un sistema de navegación inercial compacto, preciso y rentable. El Ekinox-D encajó a la perfección». | David M., consejero delegado de ITER Systems
Ekinox-D, el INS perfecto para la batimetría basada en USV
Como la mayoría de los sistemas no tripulados, los USV se enfrentan a restricciones de espacio y energía. Además, Ekinox-D es el mejor INS para su integración en este tipo de vehículos.
Con un peso inferior a 600 gramos y un consumo de menos de 7 W, Ekinox-D incluye un receptor GNSS de doble antena RTK para un posicionamiento centimétrico. Además, proporciona una precisión de actitud de 0,05° y ofrece un oleaje en tiempo real de 5 cm que se adapta automáticamente a los períodos de las olas.
USV con sonar batimétrico de franja
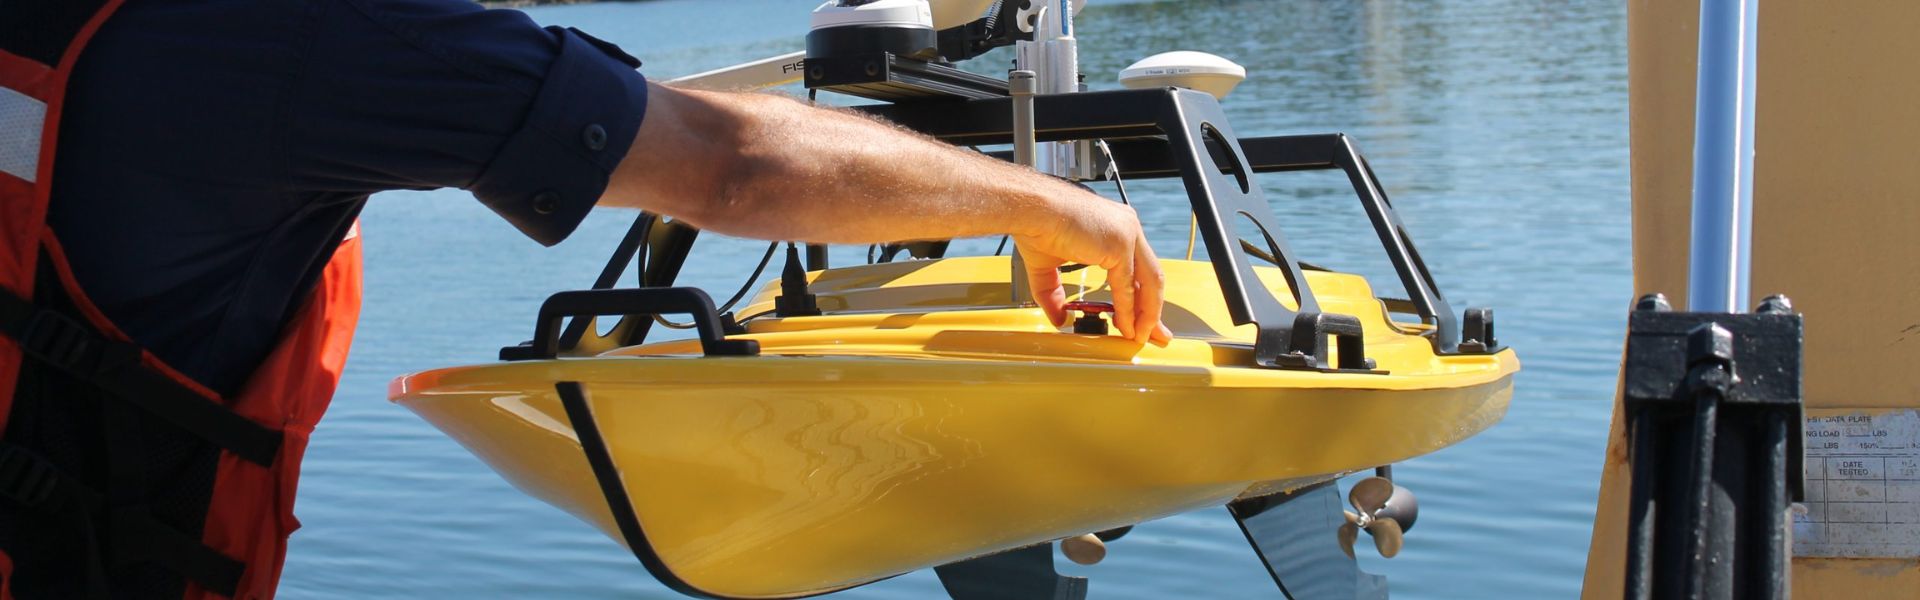
SPYBOAT® Swan es un vehículo de superficie no tripulado (USV) totalmente equipado para operaciones hidrográficas en aguas poco profundas. Además, un operador lo controla de forma remota desde la orilla, a una distancia de hasta un kilómetro. Swan realiza levantamientos batimétricos en zonas inaccesibles para embarcaciones, como lechos de ríos, lagos, embalses, presas o puertos. Asimismo, garantiza una cartografía precisa en entornos complejos.
Equipado con un Bathyswath 2, un sónar de batimetría de barrido, el USV proporciona información batimétrica y de navegación en tiempo real a la tableta PC del operador. Swan es compatible con todo el software hidrográfico.
«Ekinox-D se adapta perfectamente a los USV de reconocimiento que operan en aguas poco profundas» | ITER Systems
USV con ecosonda multihaz
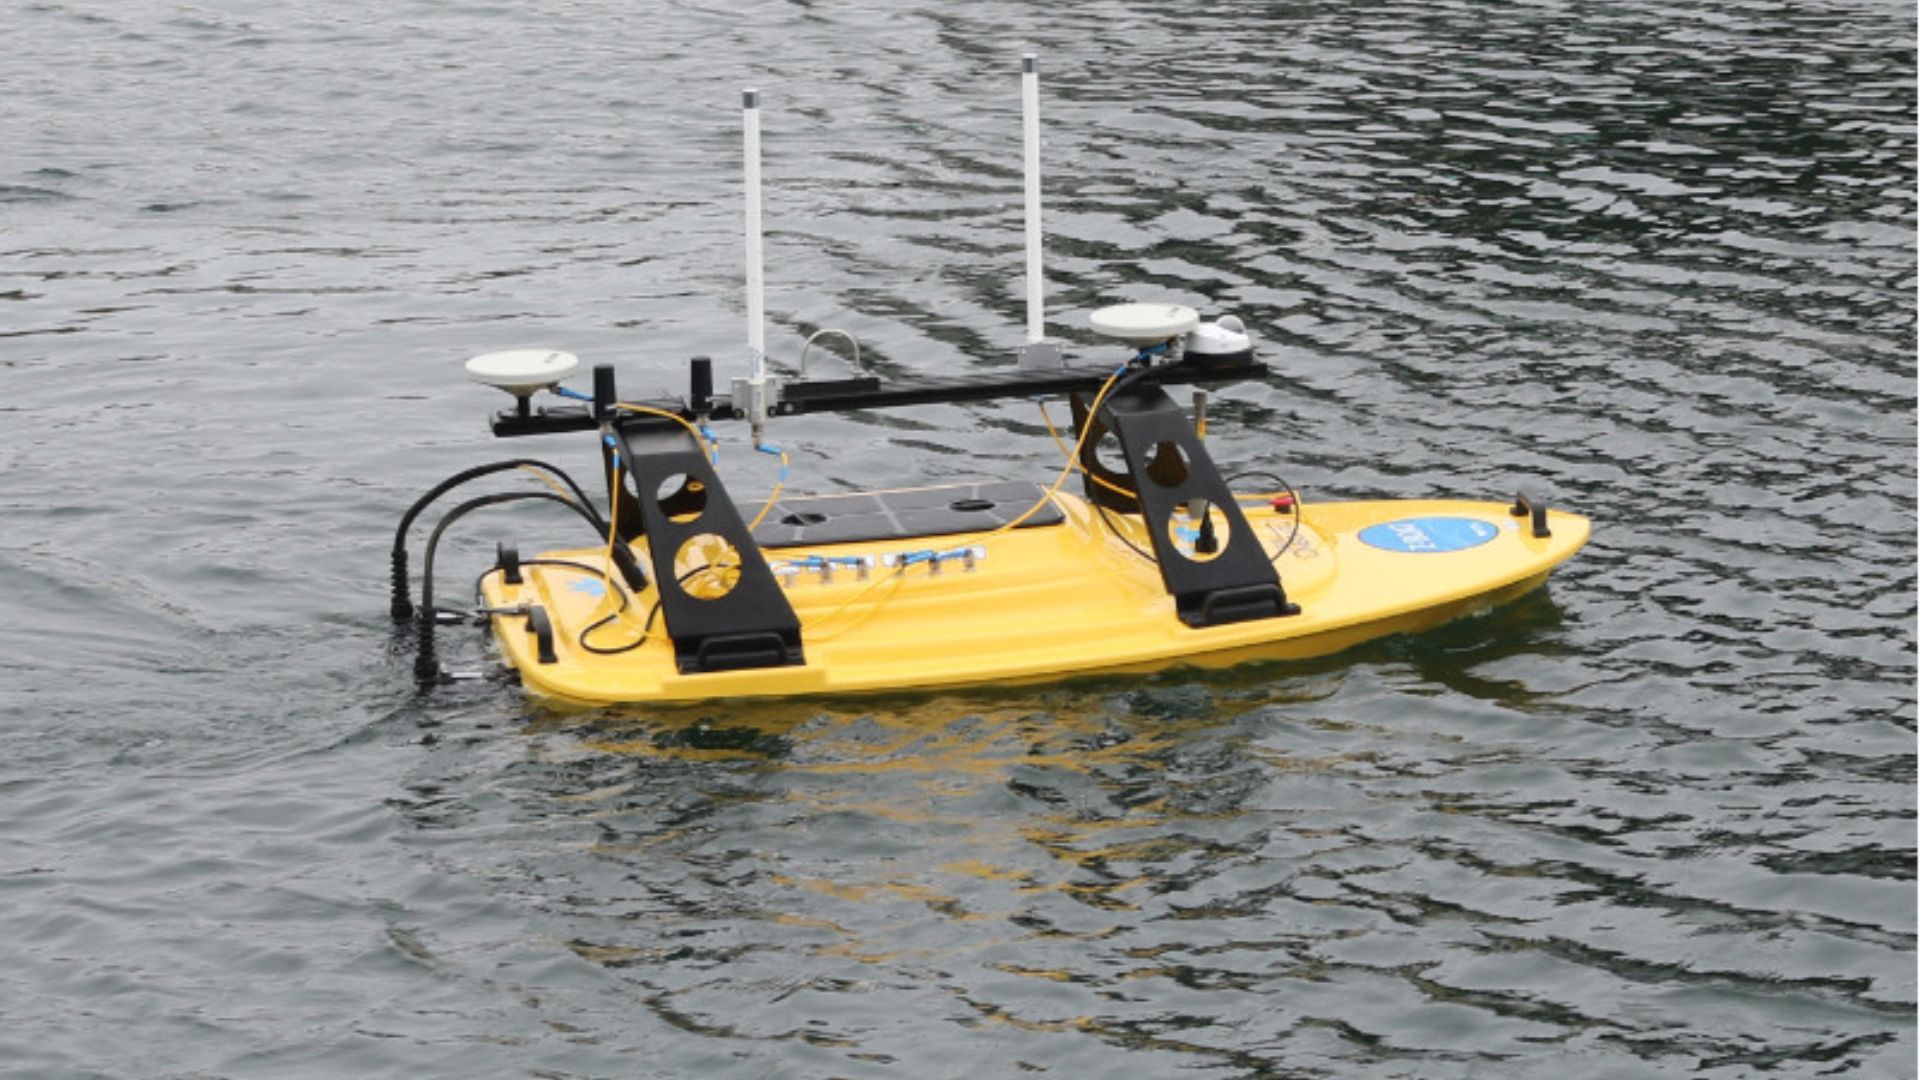
El Oceanscience Z-Boat está diseñado pensando en el topógrafo.
La forma del casco, la propulsión, la radiocomunicación y la instrumentación de sónar bajo demanda se combinan para ofrecer una opción potente y fácil de usar para el topógrafo hidrográfico o terrestre que desee realizar trabajos hidrográficos en aguas costeras.
La integración personalizada para la Universidad de Washington en Tacoma, entregada en mayo de 2016, incluía el robusto Z-Boat 1800RP, el Sistema de Navegación Inercial Ekinox-D de SBG Systems, un multihaz Teledyne Odom Hydrographic MB2, un ADCP Teledyne RD Instruments RiverPro, una cámara y un ordenador de a bordo.

Ekinox-D
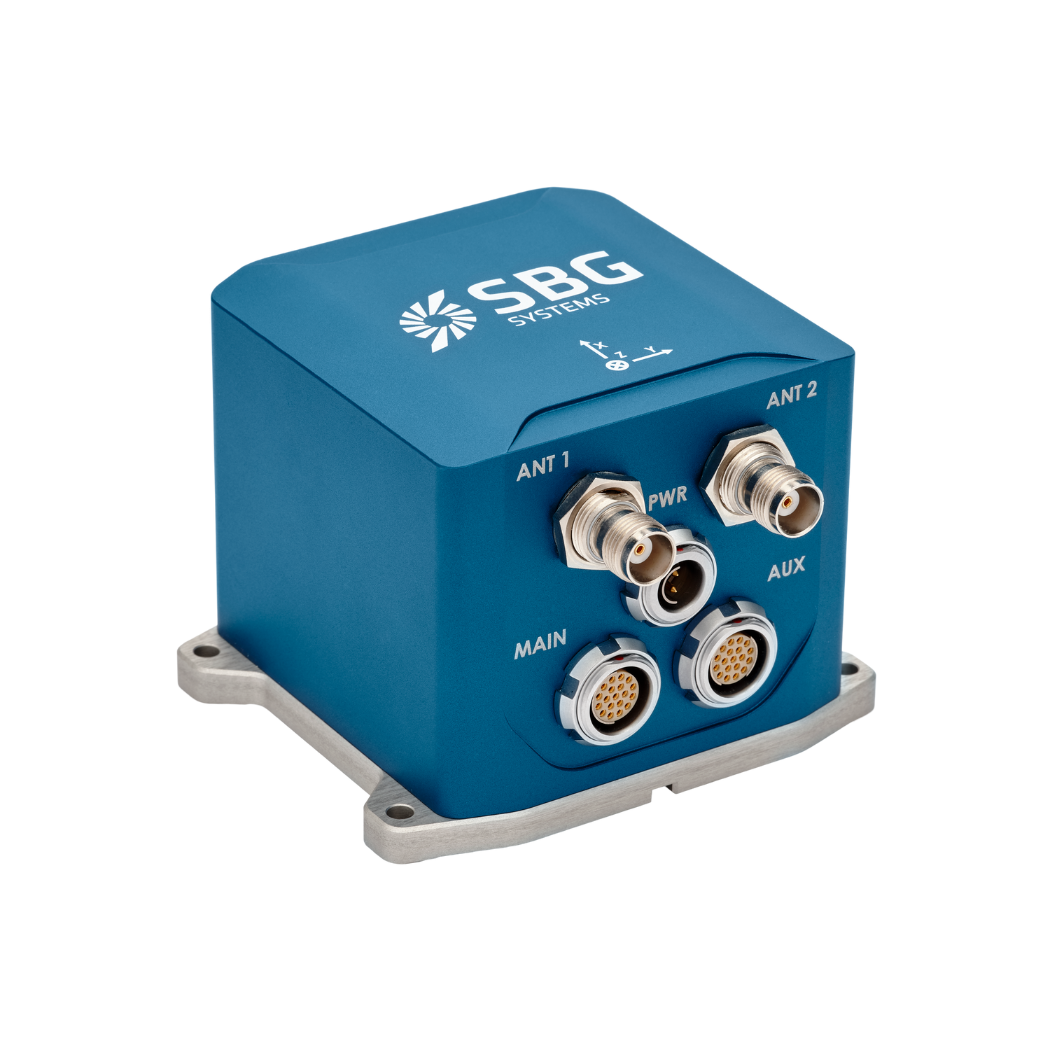
Ekinox-D es un sistema de navegación inercial todo en uno con receptor RTK GNSS integrado, ideal para aplicaciones donde el espacio es crítico.
Este avanzado INS/GNSS incluye una o dos antenas y proporciona orientación, oleaje y posición centimétrica.
Solicitar presupuesto para Ekinox-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a preguntas habituales sobre nuestras aplicaciones destacadas. Además, si no encuentra lo que busca, póngase en contacto con nosotros directamente.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Qué es el sondeo multihaz?
El sondeo multihaz (MBES, por sus siglas en inglés) es una técnica avanzada de levantamiento hidrográfico utilizada para cartografiar el lecho marino y las características subacuáticas con alta precisión.
A diferencia de las ecosondas monohaz tradicionales que miden la profundidad en un único punto directamente debajo de la embarcación, el MBES utiliza una matriz de haces de sónar para capturar simultáneamente mediciones de profundidad en una amplia franja del fondo marino. Esto permite realizar un mapeo detallado y de alta resolución del terreno submarino, incluyendo la topografía, las características geológicas y los peligros potenciales.
Los sistemas MBES emiten ondas sonoras que viajan a través del agua, rebotan en el fondo marino y regresan a la embarcación. Al analizar el tiempo que tardan los ecos en regresar, el sistema calcula la profundidad en múltiples puntos, creando un mapa completo del relieve submarino.
Esta tecnología es esencial para diversas aplicaciones, como la navegación, la construcción marina, la monitorización ambiental y la exploración de recursos, y proporciona datos críticos para unas operaciones marítimas seguras y una gestión sostenible de los recursos marinos.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
