USV-gestützte Bathymetrie
Ekinox-D, das perfekte „ INS “ für die USV-gestützte Bathymetrie.
„Wir waren auf der Suche nach einem kompakten, präzisen und kostengünstigen Trägheitsnavigationssystem. Das ‚ Ekinox-D‘ war genau das Richtige.“ | David M., Geschäftsführer von ITER Systems
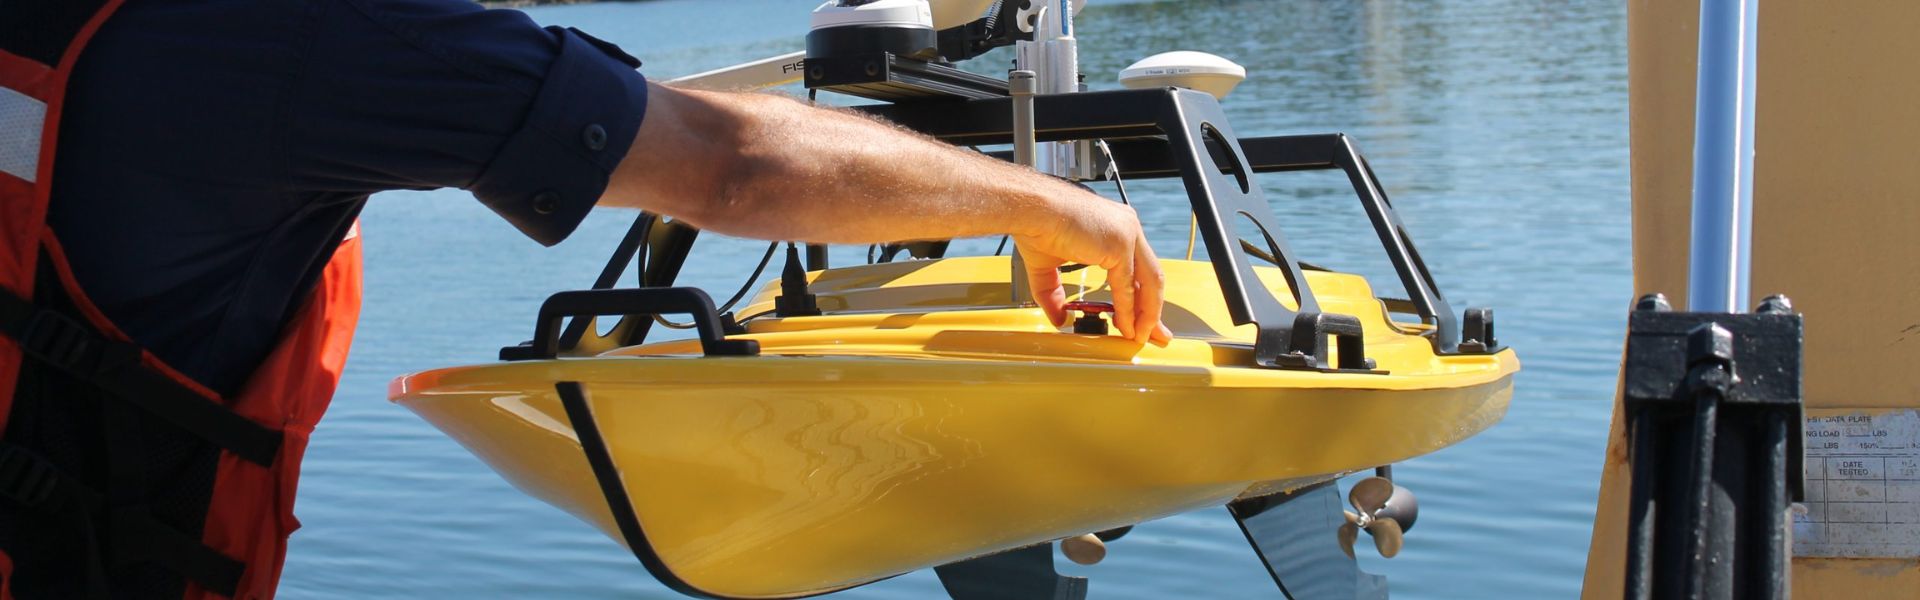
Ekinox-D, das perfekte INS für USV-gestützte Bathymetrie
Wie die meisten unbemannten Systeme unterliegen USVs Platz- und Leistungsbeschränkungen. Dennoch erweist sich Ekinox-D als das optimale INS für die Integration in solche Fahrzeuge.
Mit einem Gewicht von weniger als 600 Gramm und einer Leistungsaufnahme von unter 7 W verfügt das Ekinox-D über einen RTK-Dualantennen-GNSS-Empfänger für zentimetergenaue Positionierung. Darüber hinaus bietet es eine Lageschätzung mit einer Genauigkeit von 0,05° und liefert eine Echtzeit-Heave-Messung von 5 cm, die sich automatisch an die Wellenperioden anpasst.
USV mit Swath-Bathymetrie-Sonar
SPYBOAT® Swan ist ein unbemanntes Oberflächenfahrzeug (USV), das vollständig für hydrografische Einsätze in flachen Gewässern ausgerüstet ist. Zudem wird es von einem Bediener vom Ufer aus in einer Entfernung von bis zu einem Kilometer ferngesteuert. Swan führt bathymetrische Vermessungen in Bereichen durch, die für Schiffe unzugänglich sind, wie beispielsweise Flussbetten, Seen, Stauseen, Staudämme oder Häfen. Zudem gewährleistet es eine präzise Kartierung in schwierigen Umgebungen.
Ausgestattet mit einem „Bathyswath 2“, einem Sonar zur Schwad-Bathymetrie, liefert das USV bathymetrische Daten und Navigationsinformationen in Echtzeit an den Tablet-PC des Bedieners. Swan ist mit jeder hydrografischen Software kompatibel.
„Ekinox-D – die perfekte Lösung für vermessungsbasierte USV-Einsätze in flachen Gewässern“. | ITER Systems
USV mit Multibeam-Echolot
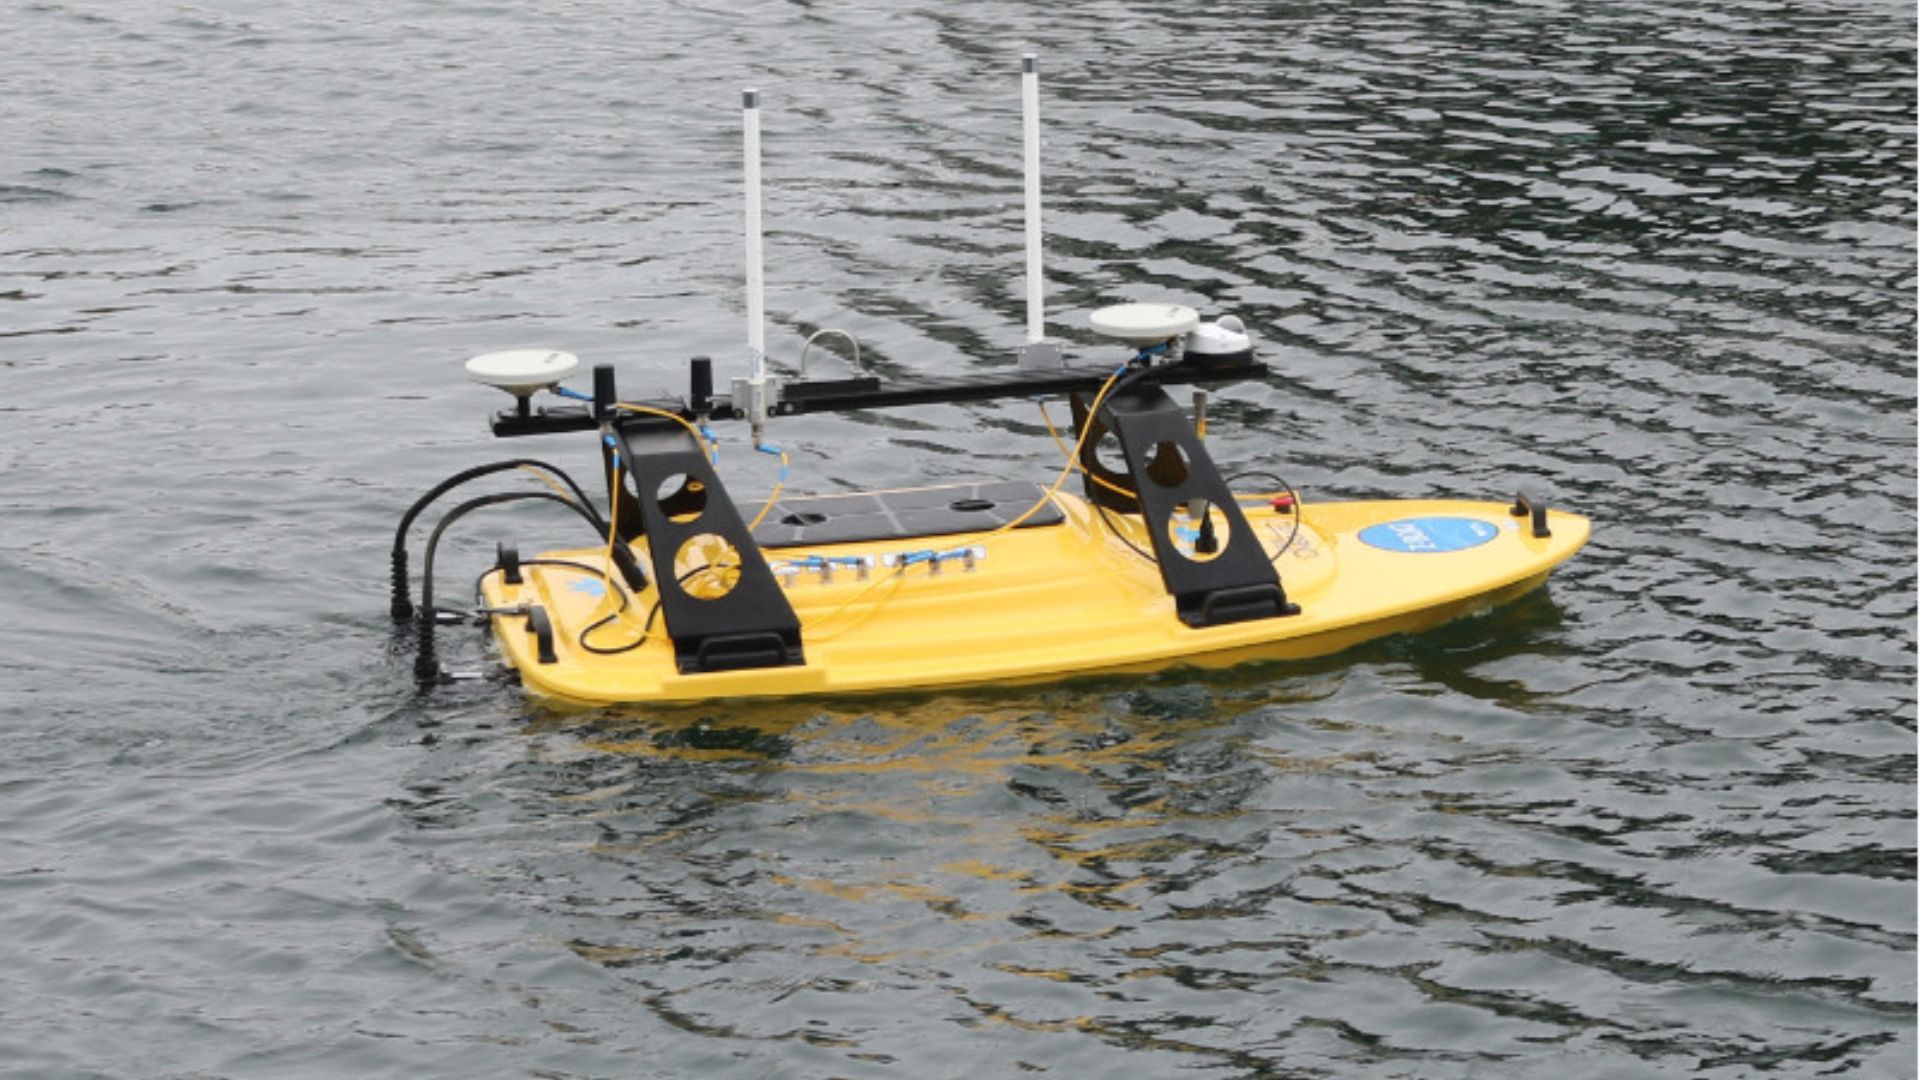
Das Oceanscience Z-Boat wurde speziell für die Anforderungen von Vermessungsexperten entwickelt.
Rumpfform, Antrieb, Funkkommunikation und bedarfsgerechte Sonar-Instrumentierung greifen ineinander, um hydrografischen oder Landvermessern eine benutzerfreundliche und leistungsstarke Option für küstennahe Vermessungsarbeiten zu bieten.
Die im Mai 2016 an die University of Washington Tacoma ausgelieferte Sonderanfertigung umfasste das robuste Z-Boat 1800RP, das Ekinox-D Inertial Navigation System von SBG Systems, ein Teledyne Odom Hydrographic MB2 Multibeam, einen Teledyne RD Instruments RiverPro ADCP, eine Kamera sowie einen integrierten Bordcomputer.

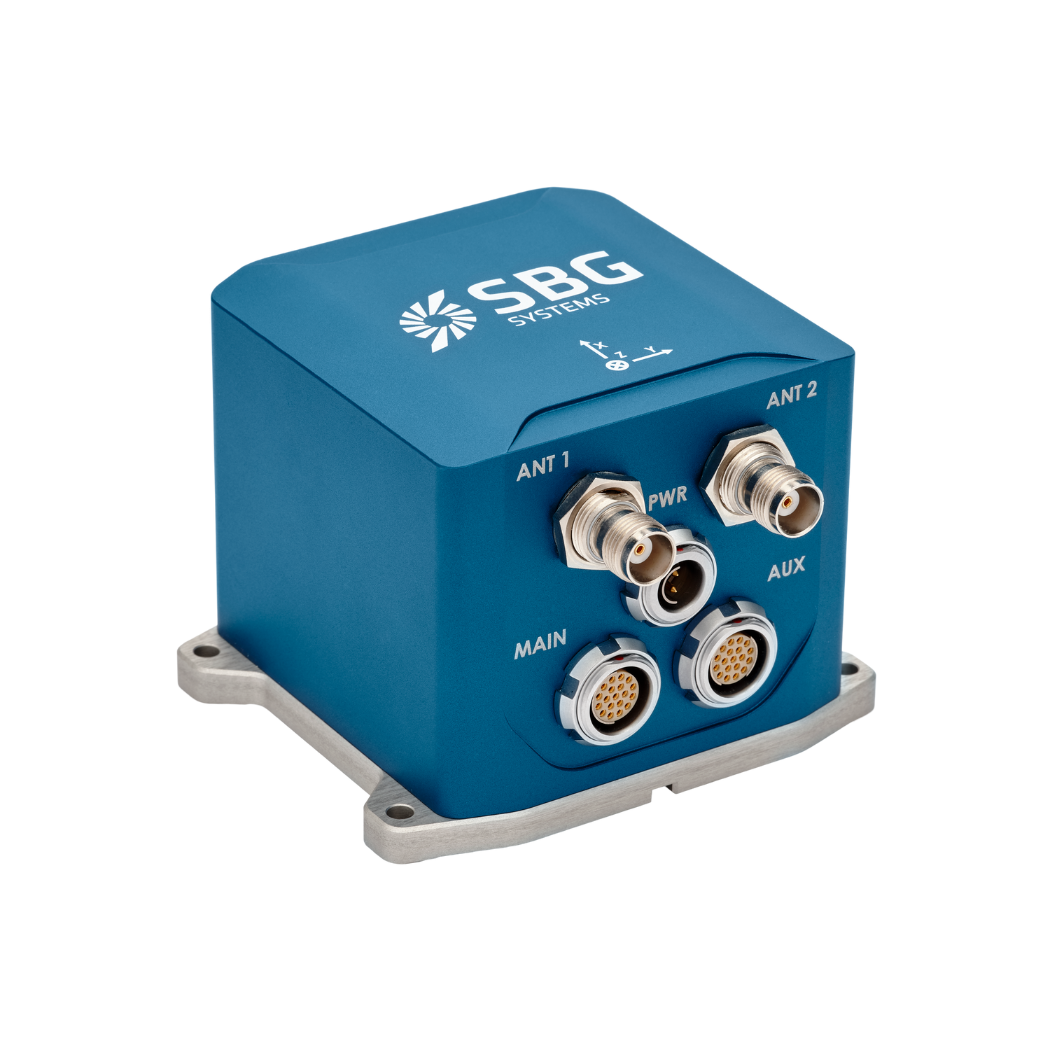
Ekinox-D
Ekinox-D ist eine All-in-One Inertialnavigationseinheit mit integriertem RTK GNSS-Empfänger, ideal für Anwendungen mit begrenztem Platzangebot.
Dieses fortschrittliche INS/GNSS verfügt über eine oder zwei Antennen und liefert Orientierung, Heave und zentimetergenaue Position.
Angebot für Ekinox-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf häufig gestellte Fragen zu unseren vorgestellten Anwendungen. Sollten Sie dennoch nicht fündig werden, wenden Sie sich bitte direkt an uns.
Wie kann ich Inertialsysteme für die Drohnenkartierung mit einem LIDAR kombinieren?
Die Kombination der Trägheitssysteme von SBG Systems mit LiDAR für die Drohnenkartierung erhöht die Genauigkeit und Zuverlässigkeit bei der Erfassung präziser Geodaten.
So funktioniert die Integration und welche Vorteile sie für die Kartierung mit Drohnen bietet:
- Eine Fernerkundungsmethode, bei der Laserpulse verwendet werden, um Entfernungen zur Erdoberfläche zu messen und eine detaillierte 3D-Karte des Geländes oder von Strukturen zu erstellen.
- Das INS von SBG Systems kombiniert eine Trägheitsmesseinheit (IMU) mit GNSS-Daten, um präzise Positionen, Orientierungen (Nick-, Roll- und Gierwinkel) sowie Geschwindigkeiten bereitzustellen – selbst in GNSS-gestörten oder -abgedeckten Umgebungen.
Das Inertialsystem von SBG ist mit den LiDAR-Daten synchronisiert. Das INS erfasst präzise die Position und Ausrichtung der Drohne, während das LiDAR die darunterliegenden Details des Geländes oder Objekts erfasst.
Da die genaue Ausrichtung der Drohne bekannt ist, lassen sich die LiDAR-Daten im 3D-Raum präzise verorten.
Die GNSS-Komponente sorgt für die globale Positionierung, während die IMU Echtzeitdaten zu Ausrichtung und Bewegung liefert. Diese Kombination stellt sicher, dass das INS selbst bei schwachem oder nicht verfügbarem GNSS-Signal (z. B. in der Nähe hoher Gebäude oder dichter Wälder) den Pfad und die Position der Drohne weiterhin verfolgen kann, was eine konsistente LiDAR-Kartierung ermöglicht.
Was ist eine Multibeam-Echolotmessung?
Die Multibeam-Echolotung (MBES) ist ein modernes Verfahren der hydrografischen Vermessung, mit dem der Meeresboden und Unterwassermerkmale hochpräzise kartiert werden können.
Im Gegensatz zu herkömmlichen Echoloten mit nur einem Messstrahl, die Wassertiefen an einem einzelnen Punkt direkt unter dem Schiff messen, nutzt das MBES ein Array aus Sonarstrahlen, um gleichzeitig Tiefenmessungen über eine breite Streifenbreite des Meeresbodens zu erfassen. Dies ermöglicht eine detaillierte, hochauflösende Kartierung des Unterwasserterrains, einschließlich Topografie, geologischer Strukturen und potenzieller Gefahren.
MBES-Systeme senden Schallwellen aus, die sich durch das Wasser ausbreiten, vom Meeresboden reflektiert werden und zum Schiff zurückkehren. Durch die Analyse der Zeit, die die Echos für den Rückweg benötigen, berechnet das System die Tiefe an mehreren Punkten und erstellt so eine umfassende Karte der Unterwasserlandschaft.
Diese Technologie ist für verschiedene Anwendungsbereiche unverzichtbar, darunter Navigation, Wasserbau, Umweltüberwachung und Rohstoffexploration, und liefert wichtige Daten für einen sicheren Schiffsbetrieb und eine nachhaltige Bewirtschaftung der Meeresressourcen.
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
