Ingeniería de vehículos autónomos: la navegación de Zurich UAS Racing con Ellipse-D
Zurich UAS Racing ha resuelto los problemas críticos de deriva de posición que antes les impedían operar sin conductor. Este avance en la ingeniería de vehículos autónomos permite ahora al equipo iniciar su camino hacia la disciplina de autocross en la famosa competición Formula Student.
Ellipse-D nos permite obtener una posición absoluta de nuestro coche en la pista. Una posición precisa es esencial para el funcionamiento de nuestro sistema sin conductor. Uno de nuestros mayores problemas ha sido la deriva de posición a lo largo del tiempo. Con el Ellipse-D, podremos abordar la disciplina de autocross, lo que antes nos era imposible. | Finn Scheller, líder de control del equipo Zurich UAS Racing.
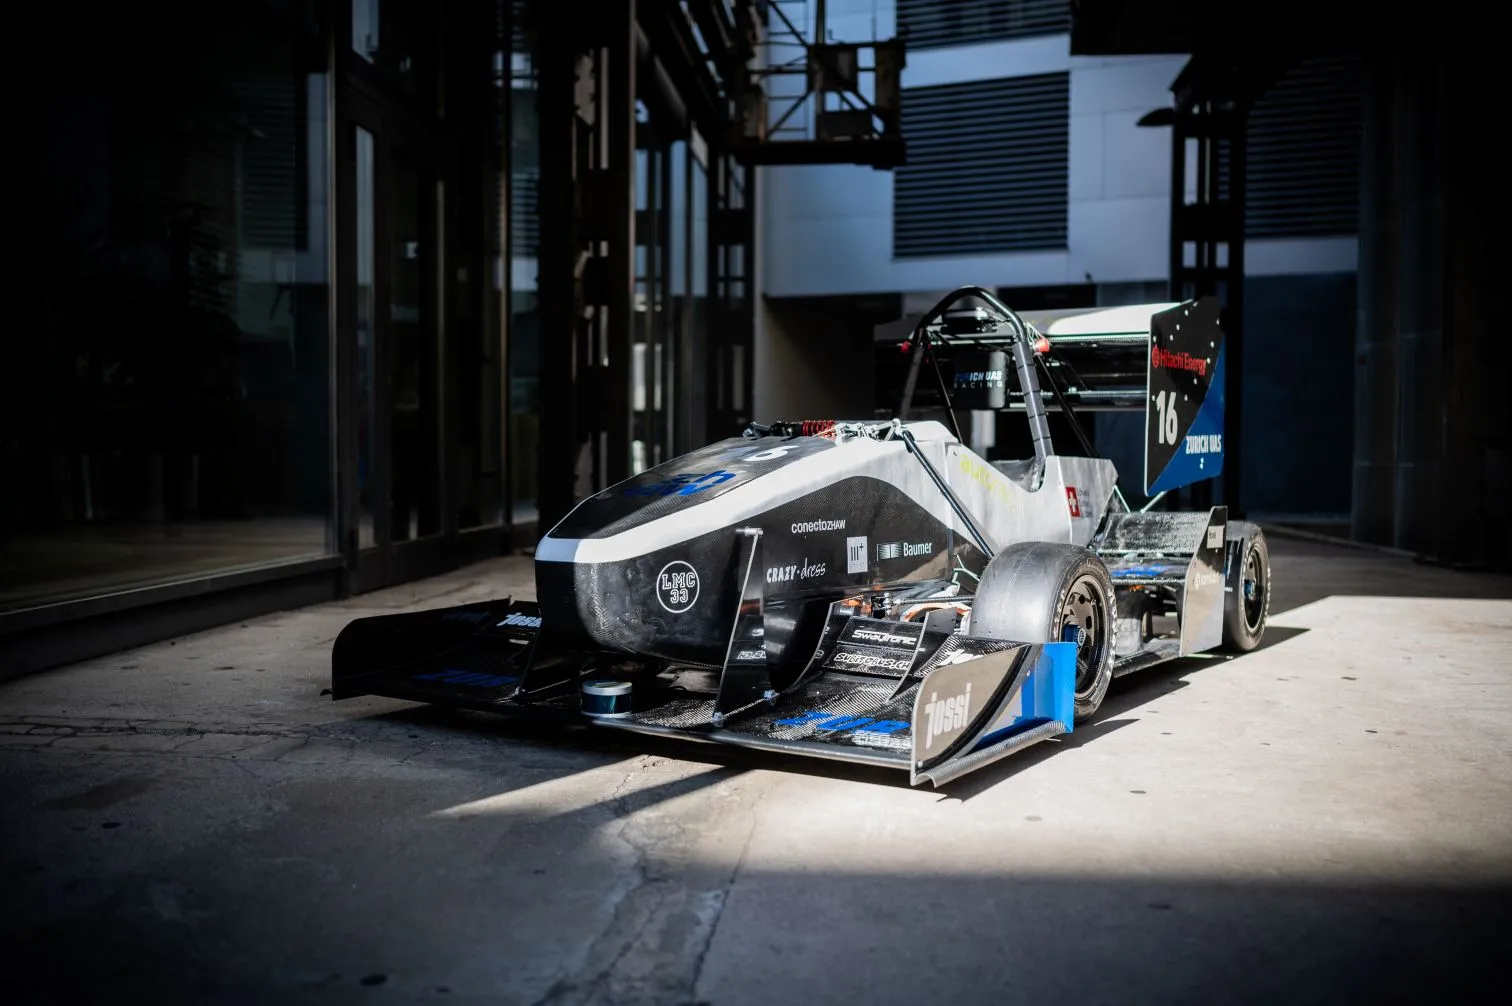
La experiencia del equipo en ingeniería de vehículos autónomos
Zurich UAS Racing (ZUR) es un apasionado equipo de Formula Student de la Universidad de Ciencias Aplicadas de Zúrich en Winterthur, Suiza. Fundada en 2019, esta ambiciosa asociación de estudiantes compite en la competición de ingeniería más grande del mundo, Formula Student, construyendo coches eléctricos y autónomos para competir contra universidades de todo el mundo.
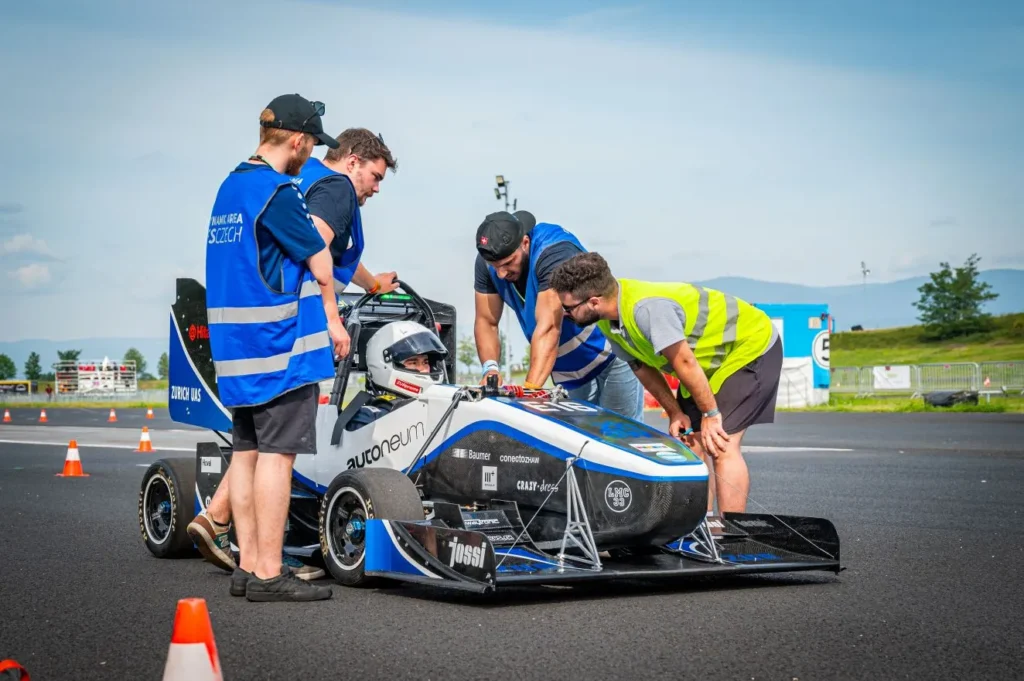
El equipo ha crecido hasta superar los 70 estudiantes motivados de diversos programas de estudios, todos unidos por el objetivo de optimizar el rendimiento en competición y avanzar en la ingeniería de vehículos autónomos.
Formula Student
La competición Formula Student, de gran prestigio internacional, reta a equipos de estudiantes a diseñar y construir bólidos de fórmula, compitiendo en diversas disciplinas que incluyen diseño de ingeniería, análisis de costes y pruebas dinámicas en pista.
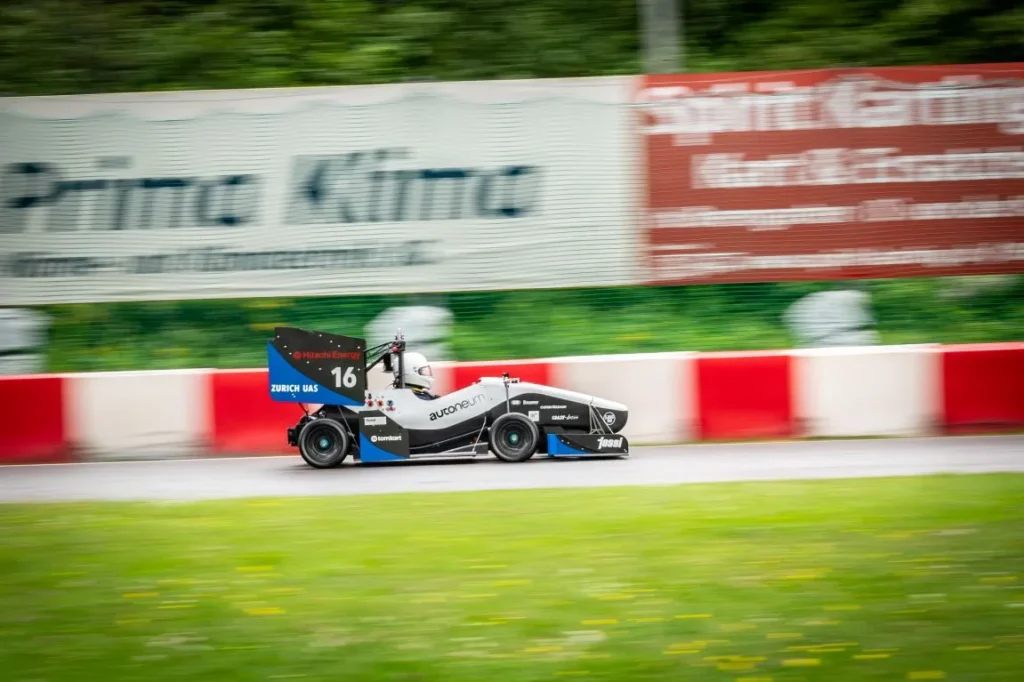
El coche: ZUR04
El camino de ZUR comenzó con su primer coche funcional en 2021, participando con éxito en eventos de vehículos eléctricos (EV) desde 2022. Su coche de carreras sin conductor, el ZUR04, representa la vanguardia de la ingeniería de vehículos autónomos estudiantiles con cuatro motores eléctricos en las ruedas que producen una potencia total de 140 kW, lo que permite una aceleración de 0 a 100 km/h en solo 2,5 segundos.
El vehículo está diseñado tanto para competición con piloto como autónoma, con un rendimiento comparable al de los coches de carreras profesionales. Su sistema sin conductor se encuentra actualmente en fase de pruebas.
Requisitos técnicos de Zurich UAS Racing
ZUR necesitaba un Sistema de Navegación Inercial (INS) avanzado que pudiera integrarse sin problemas en su sistema de carreras autónomo y, al mismo tiempo, cumplir con los exigentes requisitos de la competición de alta velocidad.
Su principal reto era lograr un posicionamiento fiable en el entorno dinámico de las carreras, donde los sistemas de localización tradicionales suelen fallar debido a la deriva de la posición con el tiempo.
El sistema tenía que proporcionar una precisión de posición absoluta esencial para el funcionamiento de su sistema sin conductor, especialmente para la desafiante disciplina de autocross que requiere una navegación precisa a través de complejas disposiciones de conos.
Así pues, en pocas palabras, estos fueron los problemas críticos:
- Deriva de posición: deriva significativa con el tiempo que impide una localización precisa.
- Limitación en autocross: incapacidad para competir en la disciplina de autocross debido a problemas de posicionamiento.
- Información de datos limitada: datos insuficientes sobre la dinámica del vehículo para la optimización del software.
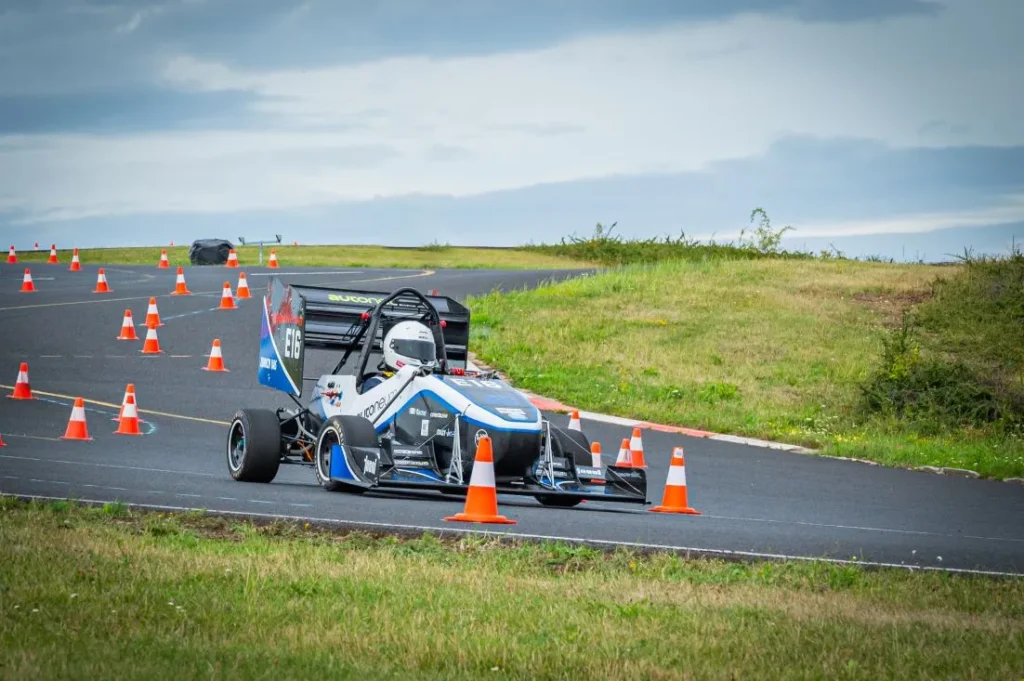
Y estos eran los requisitos principales:
- Localización precisa: Necesidad de una posición absoluta en la pista.
- Integración con ROS: Integración perfecta con el sistema autónomo existente basado en ROS.
- Solución compacta: Unidad ligera con una buena relación potencia-peso.
- Documentación abierta: Recursos técnicos de fácil acceso.
- Alta dinámica: Capacidad para soportar condiciones de competición extremas.
Tras analizar el escenario de ZUR, le recomendamos nuestro Ellipse-D, un sistema de navegación inercial (INS) diseñado específicamente para aplicaciones exigentes donde la precisión y la fiabilidad son primordiales.
Nuestra solución para la competición autónoma: Ellipse-D
Ellipse-D es el sistema GNSS/INS RTK de doble antena más pequeño, que ofrece un posicionamiento centimétrico y un rumbo preciso para aplicaciones de competición dinámica.
Esta tecnología representa un avance significativo en las soluciones de ingeniería para vehículos autónomos, ofreciendo al equipo:
- Alta precisión: Precisión de posicionamiento a nivel centimétrico, esencial para una navegación precisa por la pista y la evasión de obstáculos en la competición autónoma.
- Rumbo con doble antena: Rendimiento superior en entornos difíciles donde las interferencias magnéticas de los motores eléctricos y sistemas electrónicos comprometerían los sistemas tradicionales basados en brújulas.
- Cumplimiento en competición: Diseño compacto y construcción robusta ideales para aplicaciones de competición de alta dinámica, con una gestión excepcional de las vibraciones y resistencia a la temperatura.
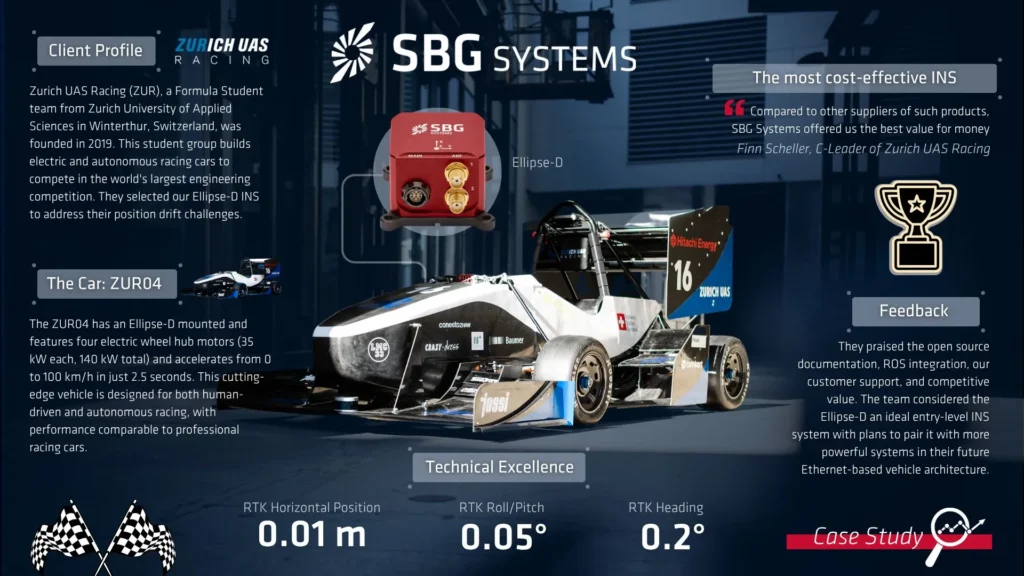
Por último, el cuarto punto esencial para las aspiraciones de ZUR fue la integración con ROS que, en sus propias palabras, combinada con las demás características, convirtió al conjunto en la solución más rentable disponible en el mercado:
«El principal argumento de venta para nosotros fue la documentación de código abierto y la biblioteca de interfaces. El soporte completo a través de ROS también es una gran ventaja para nosotros, ya que nuestro coche ya ejecuta ROS. Así que la integración fue fácil. También agradecemos el apoyo de SBG Systems a nuestro equipo para mejorar nuestro rendimiento gracias a sus productos. En comparación con otros proveedores de dichos productos, SBG Systems nos ofreció la mejor relación calidad-precio», enfatiza Scheller.
Integración y rendimiento avanzados
El proceso de integración demostró la versatilidad del Ellipse-D y la eficacia del enfoque de soporte de SBG Systems. Conectado a una plataforma informática RaspberryPi y NVIDIA Jetson, el sistema utiliza tanto la biblioteca sbgECom como el paquete ROS2 para un acceso y procesamiento de datos integral.
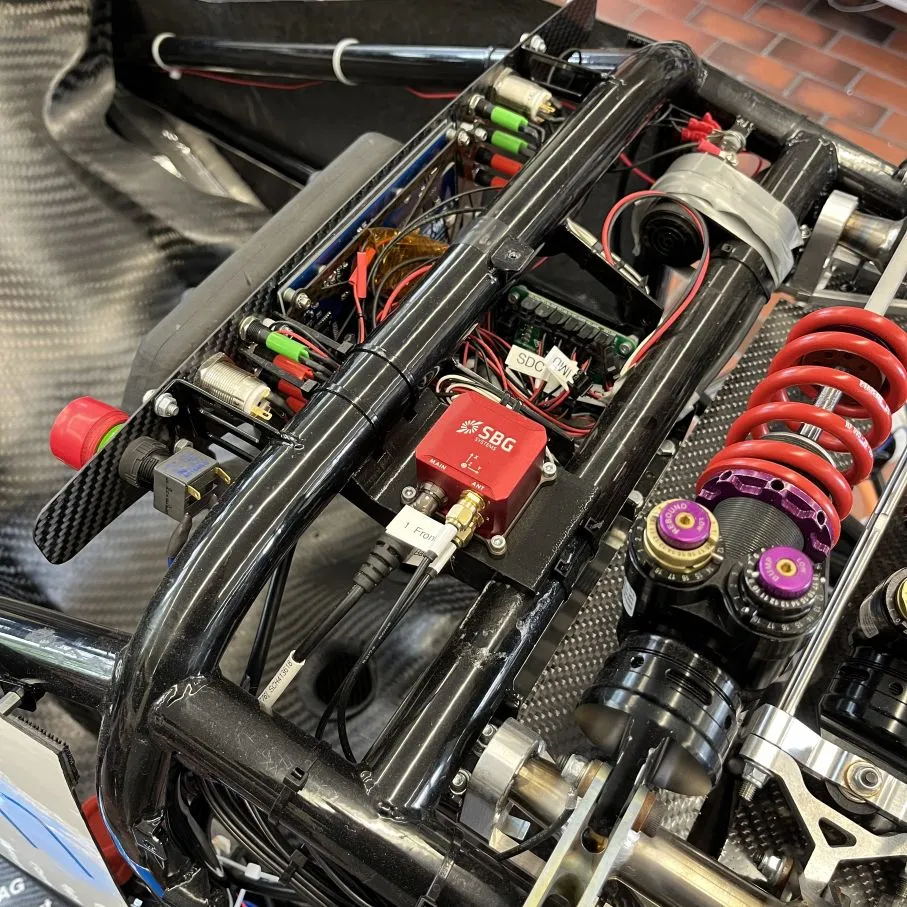
Esta arquitectura permite la distribución de datos de navegación en tiempo real en todo el sistema autónomo, manteniendo al mismo tiempo la flexibilidad necesaria para el desarrollo de algoritmos personalizados.
El equipo también está aprovechando las capacidades del Ellipse-D para desarrollar algoritmos avanzados de vectorización del par que utilizan los datos del INS. Asimismo, han construido un rover y una estación base basados en GNSS RTK para proporcionar una referencia terrestre precisa en la pista.
Además de integrar el INS en su coche sin conductor ZUR04, con pruebas en pista programadas para este verano, el equipo ha incorporado el INS en su coche de carreras de nueva construcción, el ZUR05. El Ellipse-D también será un componente clave en el vehículo sin conductor de la próxima temporada, el ZUR06.
Las tres mejores elecciones de Zurich UAS Racing
ZUR destacó tres aspectos sobresalientes que les encantan de trabajar con SBG Systems.
- Código abierto: En primer lugar, valoraron el enfoque de código abierto que se alinea con su misión educativa y su metodología de desarrollo. La documentación transparente y las bibliotecas de interfaz permiten a los estudiantes comprender y modificar el sistema según sus necesidades específicas, lo que proporciona oportunidades de aprendizaje invaluables en la ingeniería de vehículos autónomos.
- Excelente documentación: El equipo valoró la documentación de producto completa y de libre acceso que simplificó su proceso de integración. A diferencia de muchos sistemas comerciales que proporcionan detalles técnicos limitados, el enfoque de SBG Systems permitió una comprensión e implementación rápidas.
- Buena comunicación: Por último, destacaron la excelente comunicación y el soporte recibido, señalando que siempre se sintieron escuchados y obtuvieron respuestas a todas sus preguntas. Este soporte con capacidad de respuesta resultó crucial para un equipo de estudiantes que trabajaba con plazos de competición ajustados.
Conclusión
La implementación abordó el desafío más crítico de ZUR: la deriva de posición que les había impedido competir en la disciplina de autocross. Gracias a la precisión centimétrica del Ellipse-D y a la determinación de rumbo con doble antena, el equipo puede ahora iniciar las pruebas con el objetivo de competir sin conductor en la próxima temporada (verano de 2026) con su coche de carreras de próxima generación.
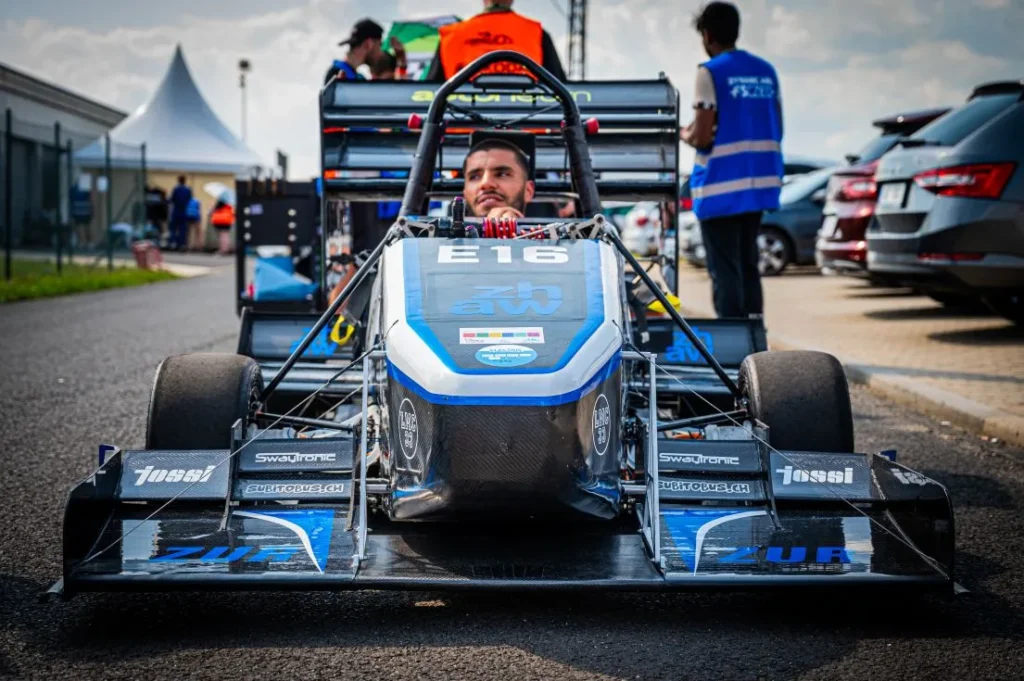
Esta colaboración ejemplifica el poder de las asociaciones entre la industria y la educación para avanzar en la tecnología de vehículos autónomos.
«Ellipse es el punto de entrada perfecto a los sistemas INS. En el futuro, planeamos utilizar sistemas más potentes junto con nuestro sistema de vehículo basado en Ethernet de nuevo desarrollo», concluye Scheller.
Nuestro compromiso de apoyar a los equipos de estudiantes como ZUR demuestra cómo proporcionar acceso a tecnología de navegación de grado profesional permite a la próxima generación de ingenieros superar los límites de lo posible en las carreras autónomas.
Ellipse-D
Ellipse-D es un sistema de navegación inercial asistido por GNSS, compacto y de alto rendimiento que proporciona mediciones fiables de orientación, posición y movimiento de oleaje (heave).
Combina una IMU con un receptor GNSS de doble banda y utiliza algoritmos de fusión de sensores para ofrecer un posicionamiento preciso en entornos difíciles.
Ofrece capacidad de doble antena para obtener un rumbo preciso en condiciones estáticas.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cómo funcionan los vehículos autónomos?
Los vehículos autónomos están equipados con sistemas sofisticados que les permiten desplazarse y controlarse sin intervención humana. Estos vehículos utilizan una combinación de sensores de conducción autónoma y algoritmos para percibir su entorno, tomar decisiones y realizar tareas de conducción autónoma. El objetivo es lograr una autonomía total, en la que el vehículo pueda gestionar todos los aspectos de la conducción de forma segura y eficiente.
Los vehículos autónomos dependen de un conjunto de tecnologías clave para percibir su entorno. Estas incluyen:
- GNSS (Sistema Global de Navegación por Satélite): para obtener actualizaciones en tiempo real sobre la posición, la velocidad y la dirección del vehículo autónomo.
- INS (Sistemas de Navegación Inercial): para mantener la precisión en caso de cortes de señal GNSS. Proporciona actualizaciones en tiempo real sobre la posición, la velocidad y la dirección del coche autónomo.
- LiDAR (Light Detection and Ranging): uso de haces láser para crear un mapa 3D detallado del entorno del vehículo. Esta tecnología ayuda al automóvil a detectar y medir los objetos que lo rodean, incluidos otros vehículos, peatones y señales de tráfico.
- Radar (Radio Detection and Ranging): uso de ondas de radio para detectar la velocidad, la distancia y la dirección de los objetos. El radar es especialmente útil en condiciones meteorológicas adversas y para detectar objetos a mayor distancia.
- Cámaras: para capturar información visual del entorno del vehículo, incluidas las marcas viales, los semáforos y las señales de tráfico. Son esenciales para interpretar indicios visuales complejos y tomar decisiones basadas en datos visuales.
¿Cuáles son los 6 grados de automatización en los vehículos?
Los 6 niveles de conducción autónoma, definidos por la Sociedad de Ingenieros de Automoción (SAE) en su norma J3016, describen los grados de automatización en los vehículos. Aquí se detalla cada uno:
- Nivel 0: sin automatización. Avisos o asistencia momentánea, como el frenado de emergencia automático o la advertencia de ángulo muerto, pero sin automatización sostenida.
- Nivel 1: asistencia al conductor. Un único sistema automatizado de apoyo, como el control de crucero adaptativo (mantenimiento de velocidad y distancia) o la asistencia de mantenimiento de carril.
- Nivel 2: automatización parcial. Combinación de sistemas, como la dirección y la aceleración/deceleración, pero sin toma de decisiones.
- Nivel 3: automatización condicional. El vehículo gestiona la mayoría de las tareas de conducción en condiciones específicas (por ejemplo, conducción en autopista). El sistema es capaz de supervisar el entorno.
- Nivel 4: alta automatización. El vehículo opera de forma independiente en escenarios predefinidos. No se requiere la atención del conductor en estas áreas.
- Nivel 5: automatización completa. El vehículo puede realizar todas las tareas en cualquier entorno que un conductor humano pudiera manejar. Es posible que no incluya volante ni pedales.
Estos niveles ilustran la evolución desde vehículos controlados por humanos hasta sistemas totalmente autónomos capaces de gestionar todas las tareas de conducción.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
