Інженерія автономних транспортних засобів: навігація Zurich UAS Racing з Ellipse-D
Zurich UAS Racing вирішила критичні проблеми дрейфу положення, які раніше робили для них неможливою роботу без водія. Цей прорив в інженерії автономних транспортних засобів тепер дозволяє команді розпочати шлях до дисципліни автокросу у знаменитих змаганнях Formula Student.
Ellipse-D дозволяє нам отримувати абсолютне положення нашого автомобіля на трасі. Точне положення має важливе значення для роботи нашої безпілотної системи. Однією з наших найбільших проблем був дрейф положення з часом. За допомогою Ellipse-D ми зможемо взятися за дисципліну автокросу, що раніше було для нас неможливим. | Фінн Шеллер, керівник команди Zurich UAS Racing.
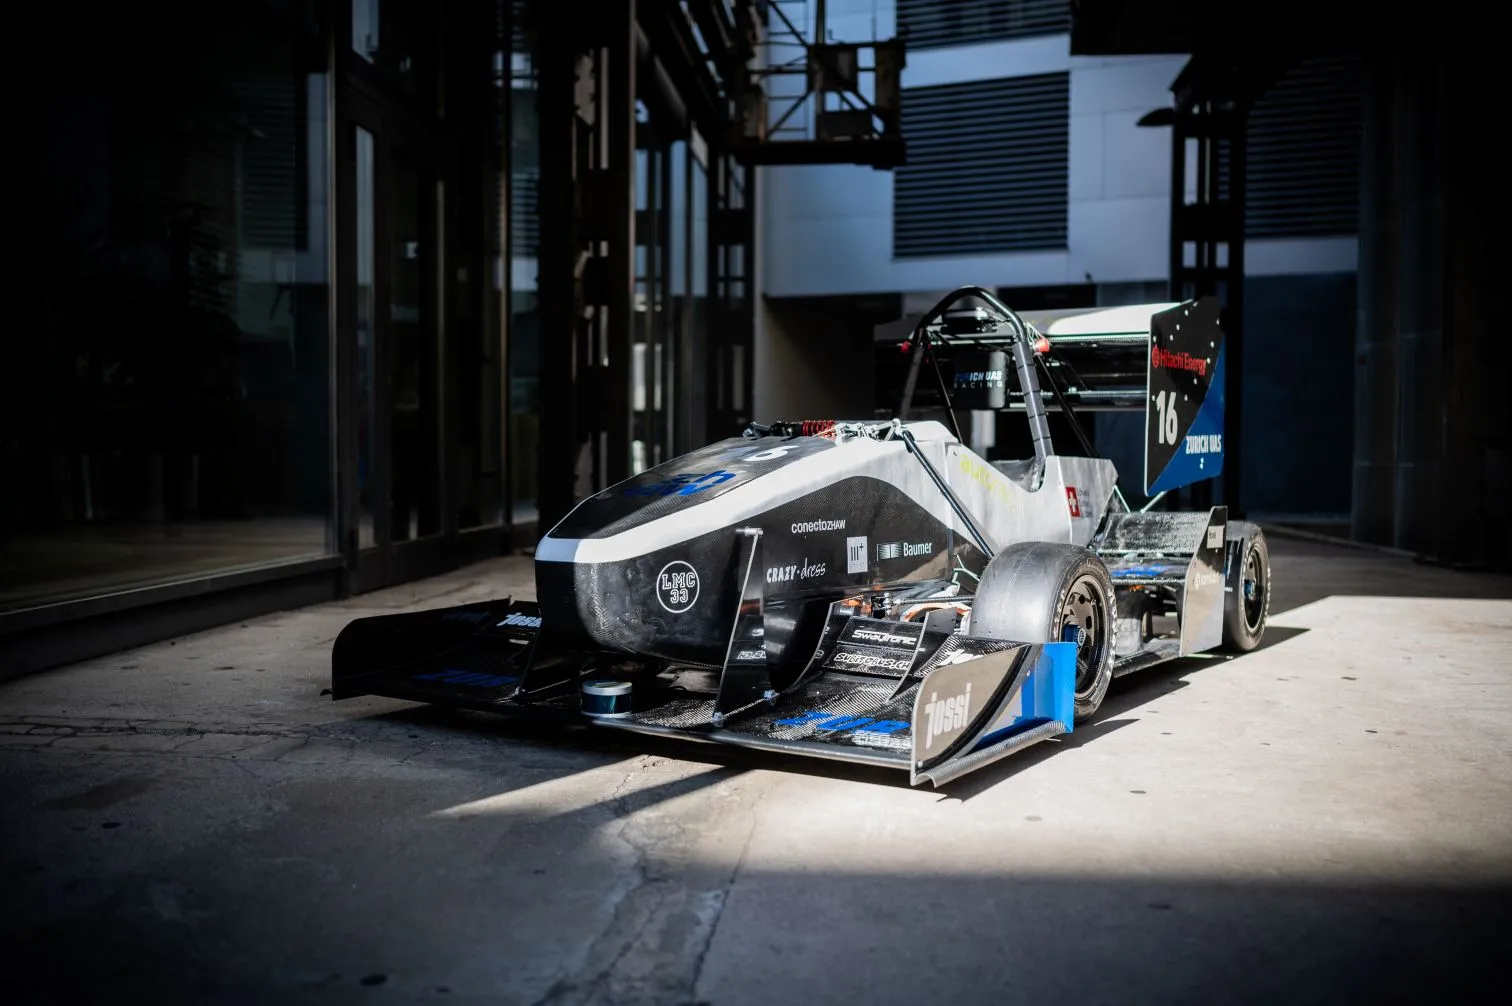
Досвід команди у сфері розробки автономних транспортних засобів
Zurich UAS Racing (ZUR) — це команда-ентузіаст, що бере участь у програмі «Formula Student», при Цюрихському університеті прикладних наук у Вінтертурі, Швейцарія. Засноване у 2019 році, це амбітне студентське об’єднання бере участь у найбільшому у світі інженерному конкурсі «Formula Student», створюючи електричні та автономні автомобілі для змагань із університетами з усього світу.
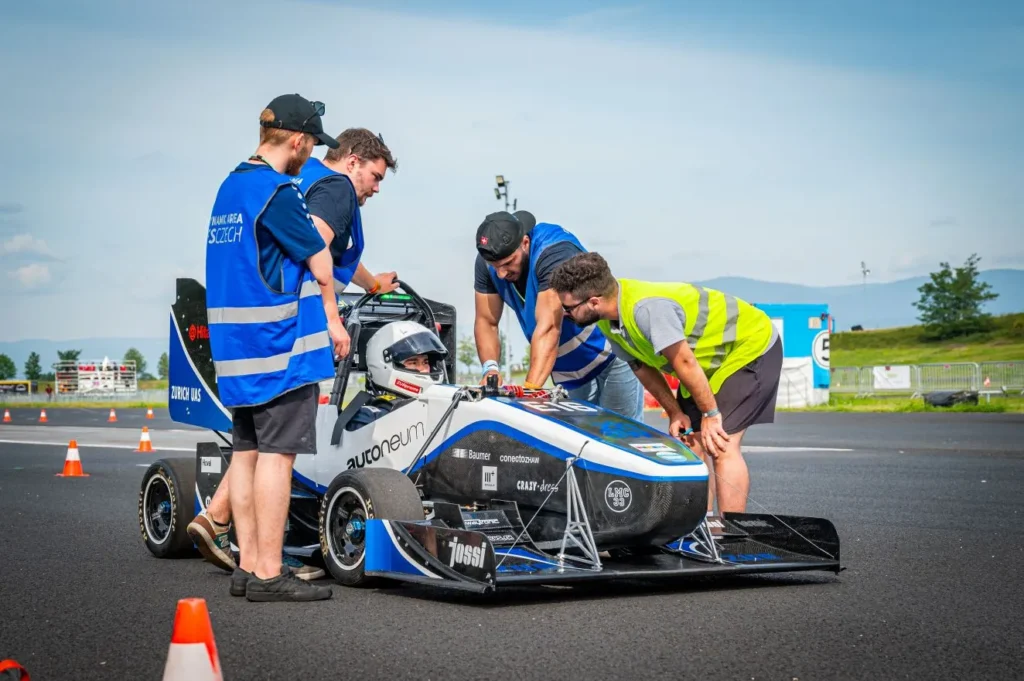
Команда розширилася до понад 70 мотивованих студентів з різних навчальних програм, яких об’єднує спільна мета — оптимізація результатів у гонках та розвиток технологій створення автономних транспортних засобів.
«Формула Студент»
Міжнародний конкурс «Formula Student», що користується високою репутацією у світі, ставить перед студентськими командами завдання спроектувати та побудувати гоночні боліди «Формули», які беруть участь у змаганнях з різних дисциплін, зокрема з інженерного проектування, аналізу витрат та динамічних випробувань на трасі.
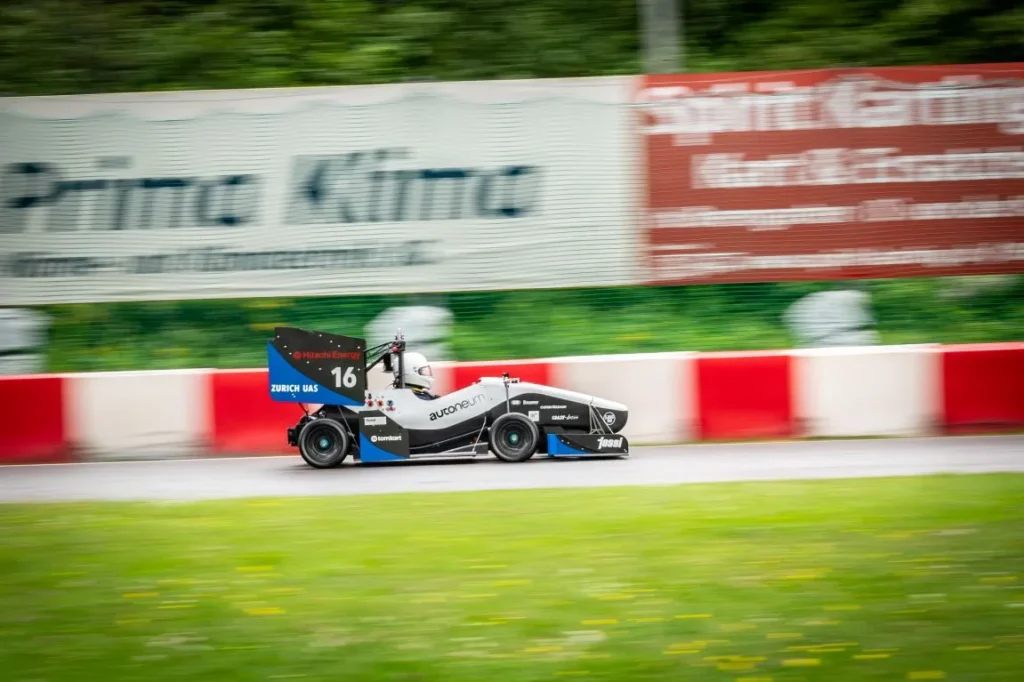
Автомобіль: ZUR04
Історія компанії ZUR розпочалася з випуску першого працездатного автомобіля у 2021 році; з 2022 року компанія успішно бере участь у змаганнях з електромобілів (EV). Їхній безпілотний гоночний автомобіль ZUR04 є взірцем передових досягнень студентської інженерії в галузі автономних транспортних засобів: чотири електродвигуни, вбудовані в маточини коліс, забезпечують сумарну потужність 140 кВт, що дозволяє розігнатися від 0 до 100 км/год всього за 2,5 секунди.
Автомобіль призначений як для гонок з водієм, так і для автономних перегонів, а його технічні характеристики можна порівняти з професійними гоночними автомобілями. Система безпілотного керування наразі перебуває на стадії випробувань.
Технічні вимоги команди «Zurich UAS Racing»
Компанії ZUR була потрібна вдосконалена інерціальна навігаційна система (INS), яка могла б безшовно інтегруватися з їхньою системою автономних гонок, водночас відповідаючи суворим вимогам високошвидкісних змагань.
Їхнім головним викликом було досягнення надійного позиціонування в динамічному середовищі перегонів, де традиційні системи локалізації часто дають збій через дрейф положення з часом.
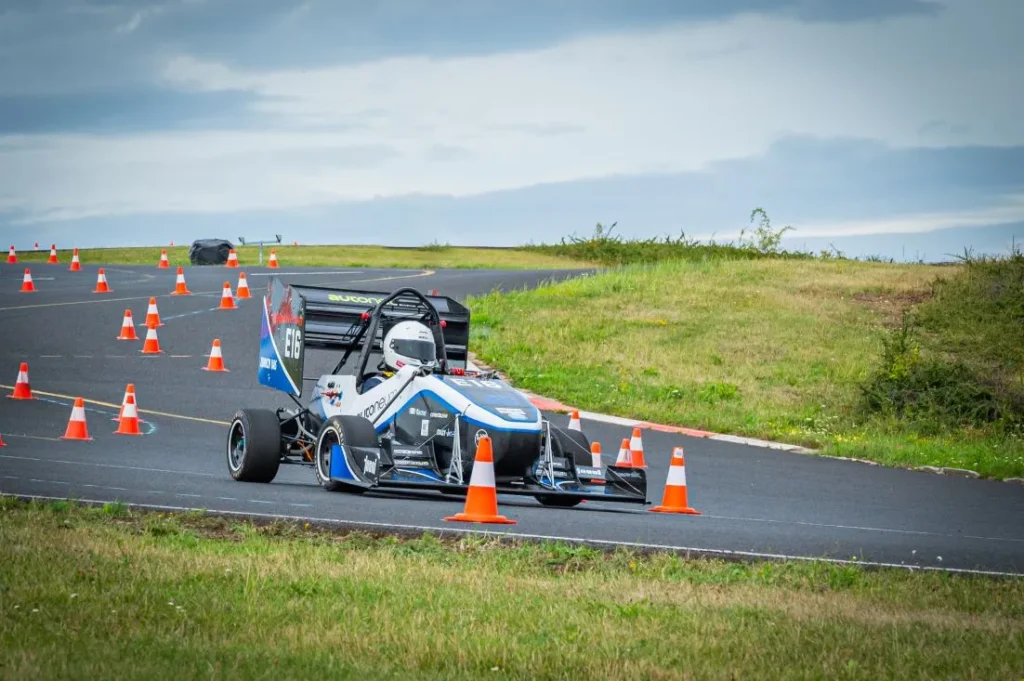
Система повинна була забезпечувати абсолютну точність позиціонування, необхідну для роботи їхньої безпілотної системи, особливо для складної дисципліни автокросу, яка вимагає точної навігації через складні комбінації конусів.
Отже, якщо підсумувати, ось критичні проблеми:
- Зсув положення: значний зсув з плином часу, що унеможливлює точну локалізацію.
- Обмеження щодо автокросу: неможливість брати участь у змаганнях з автокросу через проблеми з розміщенням.
- Обмежені можливості аналізу даних: недостатня кількість даних про динаміку руху автомобіля для оптимізації програмного забезпечення.
А ось основні вимоги:
- Точна локалізація: необхідність визначення абсолютного положення на трасі.
- Інтеграція з ROS: Безперебійна інтеграція з існуючою автономною системою на базі ROS.
- Компактне рішення: Легкий пристрій із хорошим співвідношенням потужності до ваги.
- Відкрита документація: технічні матеріали, до яких легко отримати доступ.
- Висока динаміка: здатність витримувати екстремальні гоночні умови.
Оцінивши ситуацію компанії ZUR, ми рекомендували наш Ellipse-D — інерціальну навігаційну систему (INS), розроблену спеціально для вимогливих застосувань, де точність і надійність мають першочергове значення.
Наше рішення для автономних гонок: Ellipse-D
Ellipse-D — це найменша двоантенна система RTK GNSS/INS, яка забезпечує сантиметрову точність позиціонування та точний heading для динамічних гоночних застосувань.
Ця технологія є значним кроком вперед у рішеннях для інженерії автономних транспортних засобів, пропонуючи команді:
- Висока точність: точність позиціонування на рівні сантиметра є необхідною умовою для точної навігації по трасі та уникнення перешкод під час автономних перегонів.
- heading з двома антенами: Висока ефективність у складних умовах, де магнітні перешкоди від електродвигунів та електронних систем можуть негативно вплинути на роботу традиційних систем на основі компаса.
- Відповідність вимогам гоночного спорту: Компактна конструкція та міцне виконання, що ідеально підходять для високодинамічних гоночних умов, з винятковою стійкістю до вібрацій та температур.
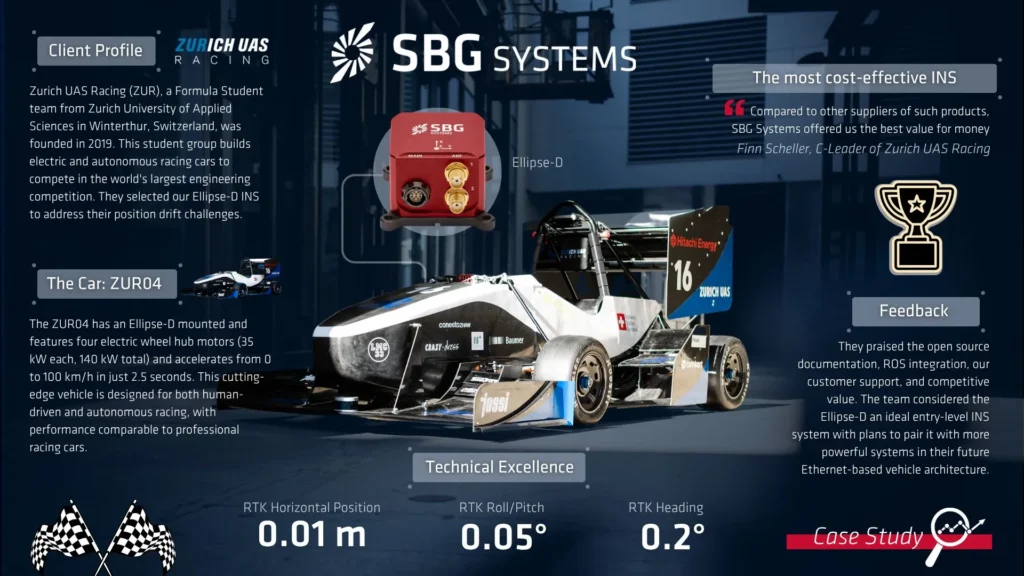
Нарешті, четвертим важливим аспектом для реалізації амбіцій компанії ZUR стала інтеграція ROS, яка, за їхніми власними словами, у поєднанні з іншими функціями зробила цей пакет найекономічнішим рішенням серед усіх доступних на ринку:
«Головною перевагою для нас стала документація з відкритим кодом та бібліотека інтерфейсів. Повна підтримка через ROS також є величезною перевагою, оскільки наш болід уже працює на ROS. Тому інтеграція пройшла легко. Ми також оцінили підтримку нашої команди з боку SBG Systems, яка допомогла покращити наші результати завдяки їхнім продуктам. Порівняно з іншими постачальниками подібних рішень, SBG Systems запропонувала найкраще співвідношення ціни та якості», — наголошує Шеллер.
Розширена інтеграція та продуктивність
Процес інтеграції продемонстрував універсальність Ellipse-D та ефективність підходу SBG Systems до підтримки клієнтів. Підключена до обчислювальних платформ RaspberryPi та NVIDIA Jetson, система використовує як бібліотеку sbgECom, так і пакет ROS2 для комплексного доступу до даних та їх обробки.
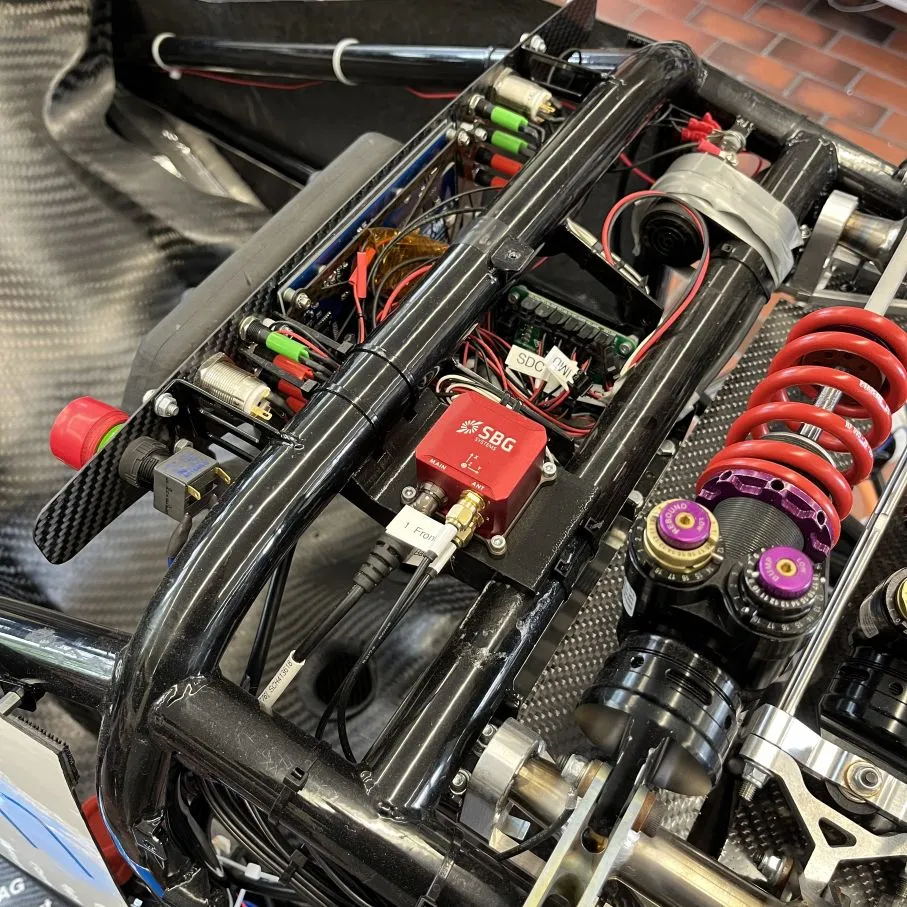
Ця архітектура забезпечує розподіл навігаційних даних у реальному часі по всій автономній системі, зберігаючи при цьому гнучкість, необхідну для розробки власних алгоритмів.
Команда також використовує можливості Ellipse-D для розробки вдосконалених алгоритмів векторизації крутного моменту, які використовують дані INS. Вони також створили марсохід на базі GNSS RTK та базову станцію для забезпечення точних еталонних даних траси.
На додаток до інтеграції INS у свій безпілотний автомобіль ZUR04 (випробування на трасі заплановані на це літо), команда інтегрувала INS у свій нещодавно побудований гоночний автомобіль ZUR05. Ellipse-D також стане ключовим компонентом безпілотного транспортного засобу наступного сезону — ZUR06.
Трійка лідерів від Zurich UAS Racing
Команда ZUR наголосила на трьох ключових аспектах, які їм найбільше подобаються у співпраці з SBG Systems.
- Відкрите програмне забезпечення: По-перше, вони високо оцінили підхід на основі відкритого програмного забезпечення, який відповідає їхній освітній місії та методології розробки. Прозора документація та бібліотеки інтерфейсів дають студентам змогу розуміти та модифікувати систему відповідно до своїх конкретних потреб, що відкриває безцінні можливості для навчання в галузі проектування автономних транспортних засобів.
- Чудова документація: команда оцінила вичерпну та загальнодоступну документацію на продукцію, яка спростила процес інтеграції. На відміну від багатьох комерційних систем, які надають обмежені технічні деталі, підхід SBG Systems забезпечив швидке розуміння та впровадження.
- Ефективна комунікація: Наостанок вони відзначили чудову комунікацію та підтримку, зазначивши, що завжди відчували, що їх вислуховують, і отримували відповіді на всі свої запитання. Така оперативна підтримка виявилася вирішальною для студентської команди, яка працювала в умовах жорстких термінів конкурсу.
Висновок
Ця реалізація вирішила найголовнішу проблему ZUR: дрейф положення, який раніше заважав їм змагатися в дисципліні автокросу. Завдяки сантиметровій точності Ellipse-D та визначенню heading за допомогою двох антен, команда тепер може розпочати тестові заїзди з метою змагатися в безпілотному режимі в наступному сезоні (літо 2026 року) на своєму гоночному автомобілі нового покоління.
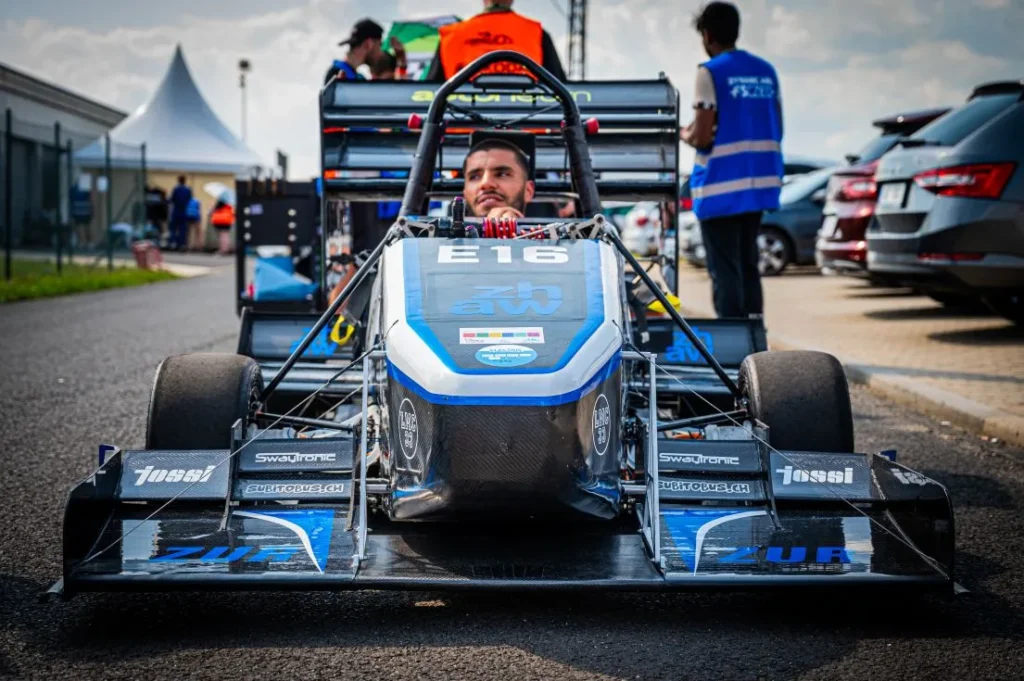
Ця співпраця є прикладом потужності партнерства між промисловістю та освітою у просуванні технологій автономних транспортних засобів.
«Ellipse — це ідеальна відправна точка для систем INS. У майбутньому ми плануємо використовувати більш потужні системи в поєднанні з нашою новою автомобільною системою на базі Ethernet», — підсумовує Шеллер.
Наша прихильність підтримці студентських команд, таких як ZUR, демонструє, як надання доступу до технологій навігації професійного рівня дозволяє наступному поколінню інженерів розширювати межі можливого в автономних гонках.
Ellipse-D
Ellipse-D — це компактна, високопродуктивна інерціальна навігаційна система з підтримкою GNSS, яка забезпечує надійні вимірювання орієнтації, положення та heave.
Вона поєднує IMU з дводіапазонним GNSS-приймачем та використовує алгоритми злиття датчиків для забезпечення точного позиціонування у складних умовах.
Вона пропонує функцію подвійної антени для точного heading у стаціонарних умовах.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Як працюють безпілотні автомобілі?
Автомобілі з автономним керуванням — це транспортні засоби, оснащені складними системами, що дозволяють їм орієнтуватися та керувати собою без втручання людини. Ці транспортні засоби використовують поєднання датчиків автономного керування та алгоритмів для сприйняття навколишнього середовища, прийняття рішень та виконання завдань, пов’язаних з автономним керуванням. Мета полягає в досягненні повної автономності, за якої транспортний засіб зможе безпечно та ефективно справлятися з усіма аспектами керування.
Автомобілі з автономним керуванням використовують цілий ряд ключових технологій для сприйняття навколишнього середовища. До них належать:
- GNSS (Global Navigation Satellite System): для отримання оновлень у реальному часі про положення, швидкість і напрямок руху безпілотного автомобіля.
- INS (інерціальні навігаційні системи): для збереження точності у разі втрати сигналу GNSS. Вона надає оновлення в реальному часі про положення, швидкість та напрямок руху самокерованого автомобіля.
- LiDAR (Light Detection and Ranging) — використання лазерних променів для створення детальної 3D-карти навколишнього простору автомобіля. Ця технологія допомагає автомобілю виявляти та вимірювати відстань до об’єктів навколо нього, зокрема інших транспортних засобів, пішоходів та дорожніх знаків.
- Радар (Radio Detection and Ranging — радіовиявлення та вимірювання відстані): використання радіохвиль для визначення швидкості, відстані та напрямку руху об’єктів. Радар є особливо корисним у несприятливих погодних умовах та для виявлення об’єктів на великих відстанях.
- Камери: призначені для збору візуальної інформації про оточення автомобіля, зокрема про розмітку смуг руху, світлофори та дорожні знаки. Вони відіграють важливу роль у розпізнаванні складних візуальних сигналів та прийнятті рішень на основі візуальних даних.
Які існують 6 рівнів автоматизації в автомобілях?
6 рівнів автономних автомобілів, визначених Товариством автомобільних інженерів (SAE) у стандарті J3016, описують ступені автоматизації транспортних засобів. Ось їхній перелік:
- Рівень 0: відсутність автоматизації. Попередження або короткочасна допомога, наприклад, автоматичне екстрене гальмування або попередження про сліпі зони, але без тривалої автоматизації.
- Рівень 1: система допомоги водієві. Окрема автоматизована система підтримки, така як адаптивний круїз-контроль (підтримка швидкості та дистанції) або система утримання смуги руху.
- Рівень 2: часткова автоматизація. Поєднання систем, таких як керування та прискорення/гальмування, але без прийняття рішень.
- Рівень 3: умовна автоматизація. Автомобіль виконує більшість завдань, пов’язаних з керуванням, у певних умовах (наприклад, під час руху по автомагістралі). Система здатна відстежувати навколишнє середовище.
- Рівень 4: високий ступінь автоматизації. Автомобіль працює автономно у заздалегідь визначених ситуаціях. У цих умовах увага водія не потрібна.
- Рівень 5: повна автоматизація. Транспортний засіб може виконувати всі завдання в будь-яких умовах, з якими міг би впоратися водій-людина. Кермо та педалі можуть бути відсутні.
Ці рівні ілюструють перехід від транспортних засобів, керованих людиною, до повністю автономних систем, здатних виконувати всі завдання, пов’язані з керуванням автомобілем.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
