Ingénierie de véhicules autonomes : la navigation de Zurich UAS Racing avec l'Ellipse-D
Zurich UAS Racing a résolu les problèmes critiques de dérive de position qui rendaient auparavant l'exploitation sans conducteur impossible pour eux. Cette avancée majeure en ingénierie de véhicules autonomes permet désormais à l'équipe de se lancer dans la discipline de l'autocross lors de la célèbre compétition Formula Student.
L'Ellipse-D nous permet d'obtenir une position absolue de notre voiture sur la piste. Une position précise est essentielle au fonctionnement de notre système sans conducteur. L'un de nos plus grands problèmes était la dérive de position au fil du temps. Avec l'Ellipse-D, nous serons en mesure de nous attaquer à la discipline de l'autocross, ce qui nous était auparavant impossible. | Finn Scheller, responsable de l'équipe Zurich UAS Racing.
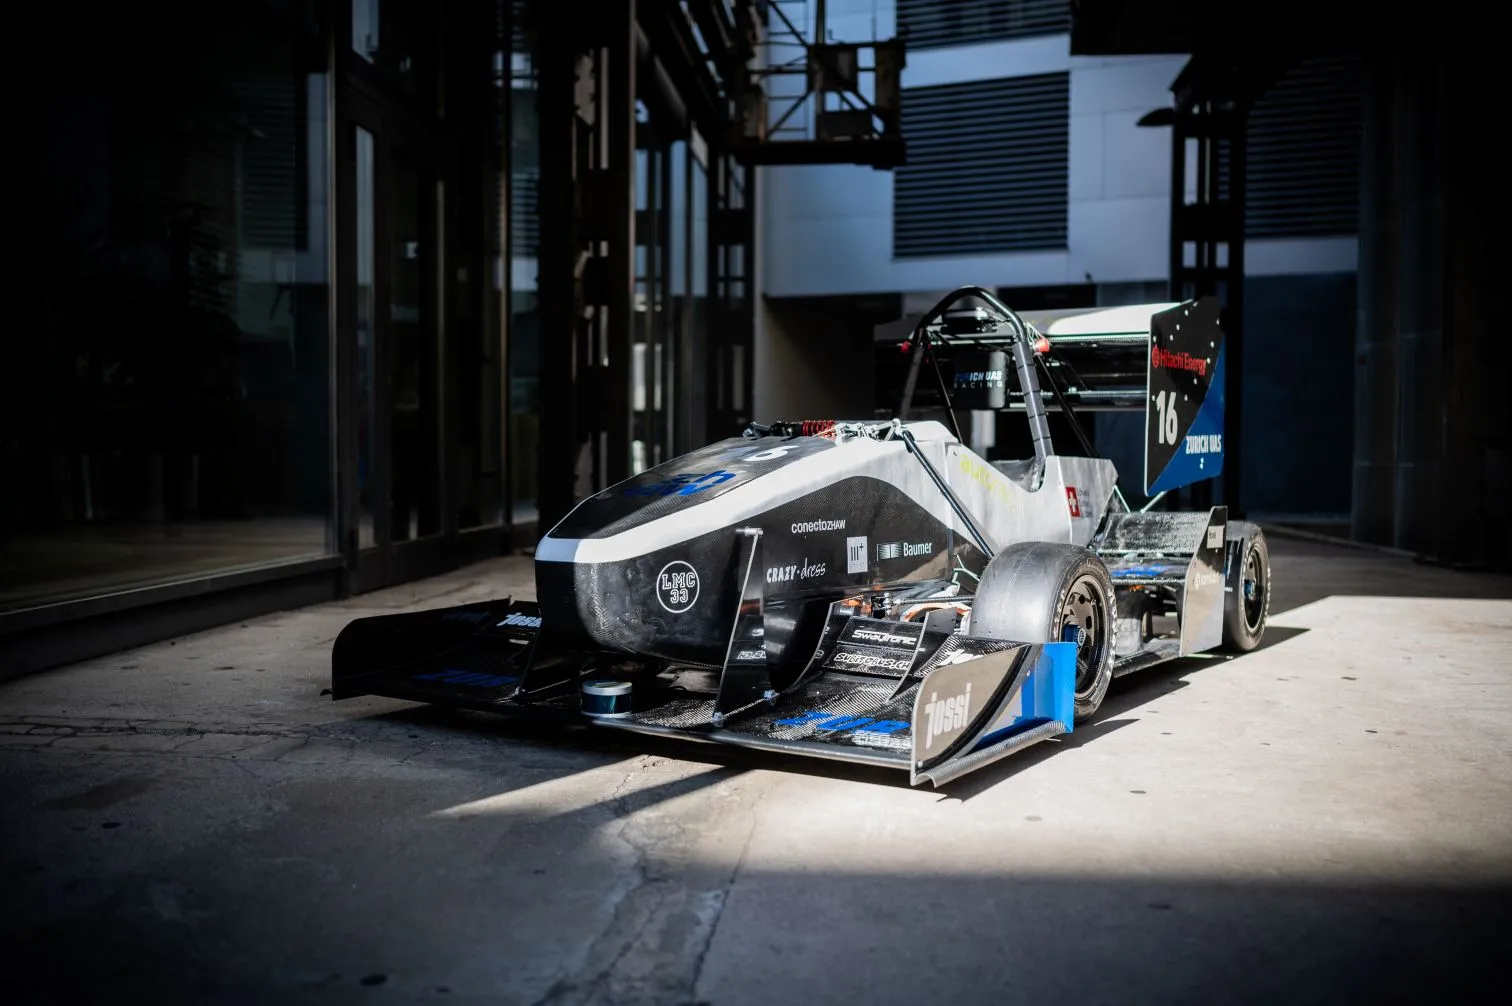
L'expérience de l'équipe en ingénierie des véhicules autonomes
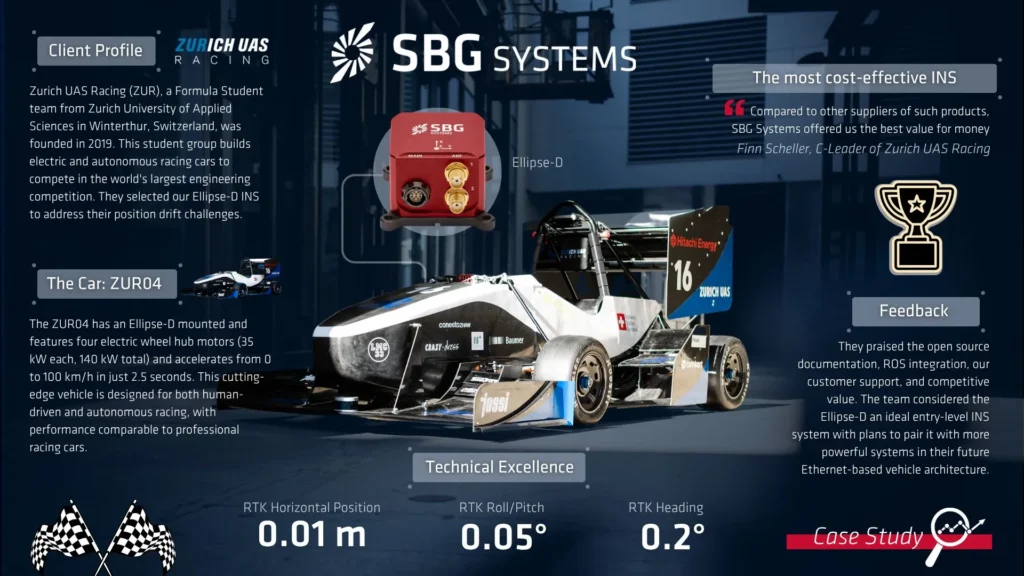
Zurich UAS Racing (ZUR) est une équipe passionnée de Formula Student de l'Université des sciences appliquées de Zurich à Winterthour, en Suisse. Fondée en 2019, cette association étudiante ambitieuse participe à la plus grande compétition d'ingénierie au monde, la Formula Student, en concevant des voitures électriques et autonomes pour affronter des universités du monde entier.
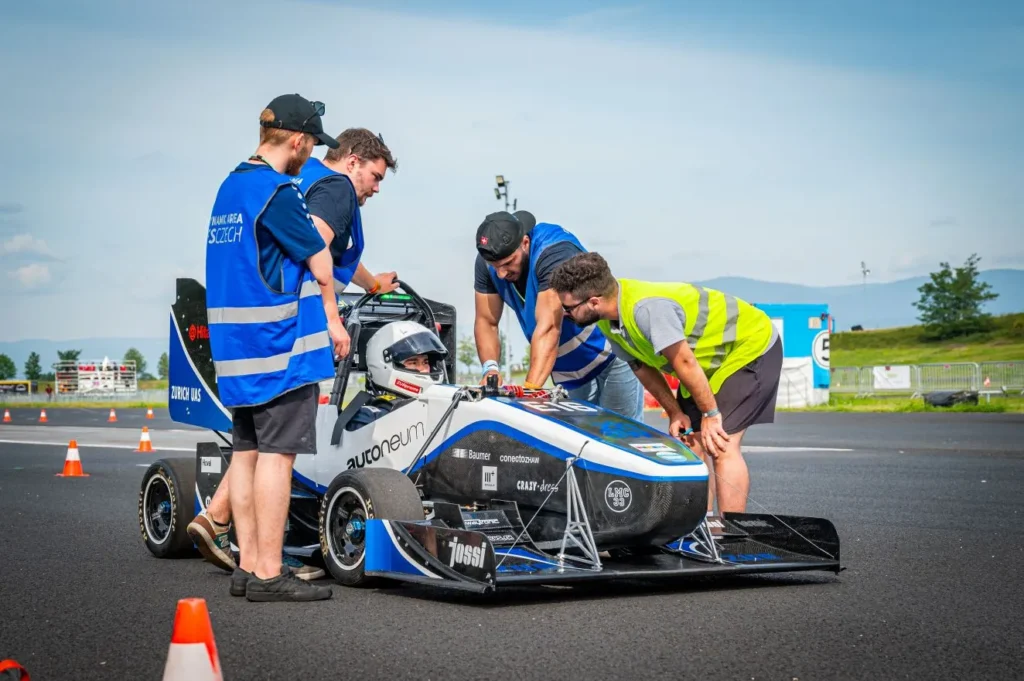
L'équipe s'est développée pour regrouper plus de 70 étudiants motivés issus de diverses filières, tous unis par un même objectif : optimiser les performances en course et faire progresser l'ingénierie des véhicules autonomes.
Formula Student
La compétition Formula Student, de renommée internationale, met au défi des équipes d'étudiants de concevoir et de construire des voitures de course de type formule, en s'affrontant dans diverses disciplines telles que la conception technique, l'analyse des coûts et les épreuves dynamiques sur piste.
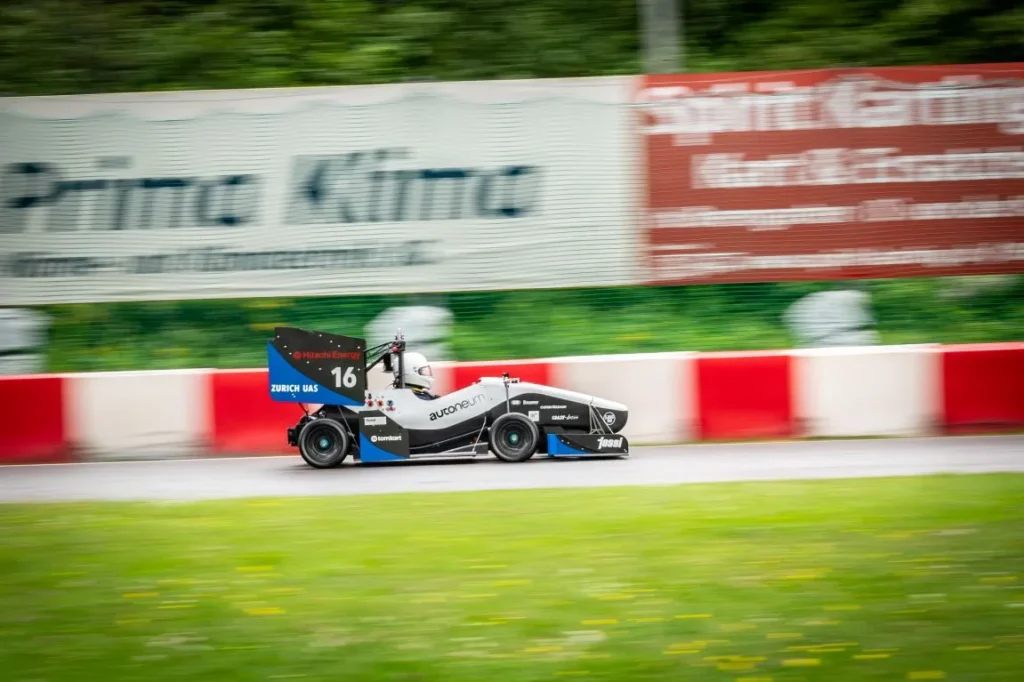
La voiture : ZUR04
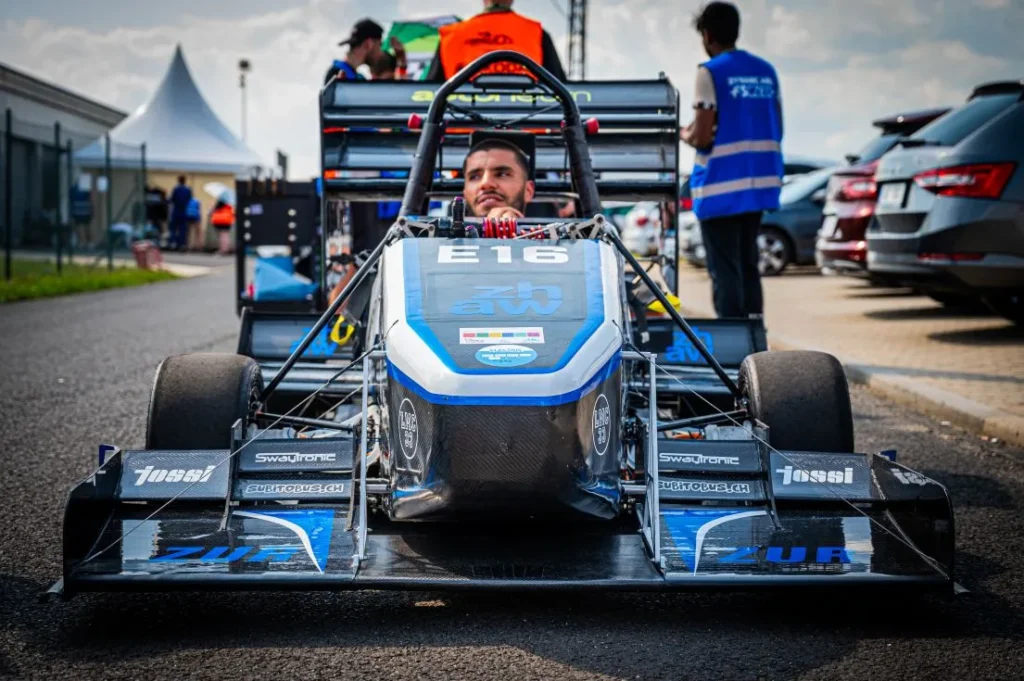
L'aventure de ZUR a débuté avec leur première voiture fonctionnelle en 2021, participant avec succès à des épreuves pour véhicules électriques (VE) depuis 2022. Leur voiture de course autonome, la ZUR04, représente la pointe de la technologie en matière de véhicules autonomes étudiants. Dotée de quatre moteurs-roues électriques développant une puissance totale de 140 kW, elle permet une accélération de 0 à 100 km/h en seulement 2,5 secondes.
Le véhicule est conçu pour la course pilotée par l'homme et autonome, avec des performances comparables à celles des voitures de course professionnelles. Son système sans pilote est actuellement en phase de test.
Les exigences techniques de Zurich UAS Racing
ZUR avait besoin d'un système de navigation inertielle (INS) avancé capable de s'intégrer de manière transparente à leur système de course autonome tout en répondant aux exigences rigoureuses de la compétition à grande vitesse.
Leur principal défi était d'obtenir un positionnement fiable dans l'environnement dynamique de la course, où les systèmes de localisation traditionnels échouent souvent en raison de la dérive de position au fil du temps.
Le système devait fournir une précision de position absolue essentielle pour le fonctionnement de leur système sans pilote, en particulier pour la discipline exigeante de l'autocross qui nécessite une navigation précise à travers des arrangements complexes de cônes.
En résumé, voici les problèmes critiques :
- Dérive de position : dérive importante au fil du temps empêchant une localisation précise.
- Limitation en autocross : incapacité à participer à la discipline d'autocross en raison de problèmes de positionnement.
- Données analytiques limitées : données sur la dynamique du véhicule insuffisantes pour l'optimisation logicielle.
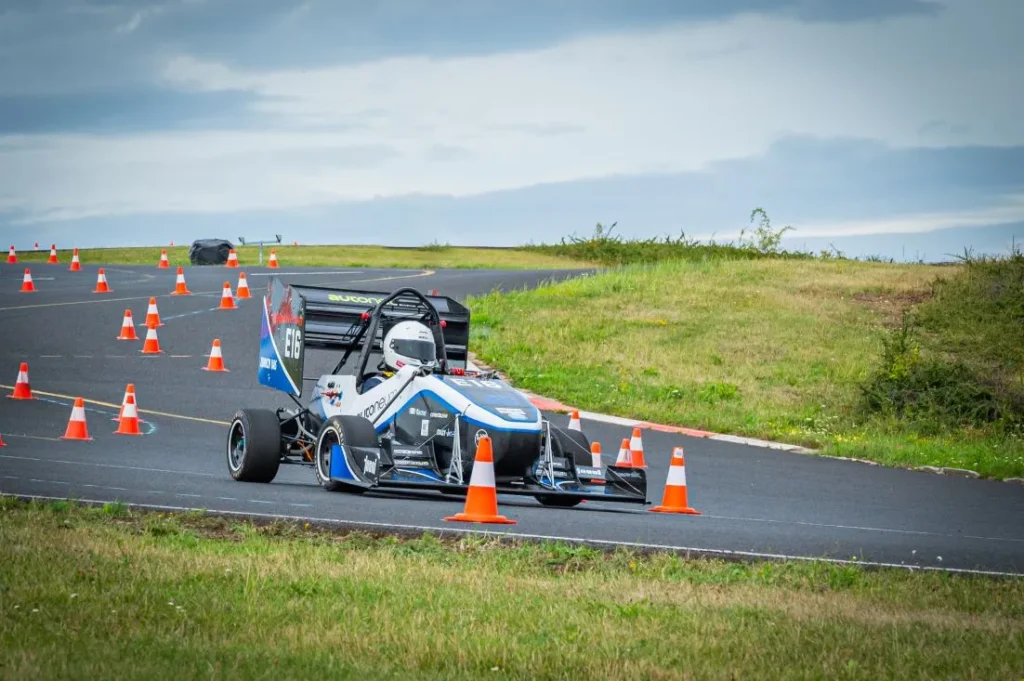
Voici les exigences fondamentales :
- Localisation précise : Nécessité d'obtenir une position absolue sur la piste.
- Intégration ROS : Intégration transparente avec le système autonome existant basé sur ROS.
- Solution compacte : Unité légère offrant un bon rapport poids/puissance.
- Documentation ouverte : Ressources techniques facilement accessibles.
- Haute dynamique : Capacité à faire face à des conditions de course extrêmes.
Après avoir évalué le scénario de ZUR, nous avons recommandé notre Ellipse-D, un système de navigation inertielle (INS) spécifiquement conçu pour les applications exigeantes où la précision et la fiabilité sont primordiales.
Notre solution pour la course autonome : l'Ellipse-D
Ellipse-D est le plus petit système GNSS/INS RTK à double antenne, offrant un positionnement au centimètre près et un cap précis pour les applications de course dynamiques.
Cette technologie représente une avancée significative dans les solutions d'ingénierie des véhicules autonomes, offrant aux équipes :
- Haute précision : Une précision de positionnement centimétrique, essentielle pour naviguer avec exactitude sur la piste et éviter les obstacles en course autonome.
- Cap du 3D-antennes : Performances supérieures dans les environnements difficiles où les interférences magnétiques des moteurs électriques et des systèmes électroniques compromettraient les systèmes traditionnels à boussole.
- Conformité pour la course : Conception compacte et construction robuste idéales pour les applications de course à haute dynamique, dotées d'une excellente résistance aux vibrations et aux températures.
Enfin, le quatrième point essentiel pour l'ambition de ZUR était l'intégration ROS qui, selon leurs propres termes, combinée aux autres fonctionnalités, faisait de l'ensemble la solution la plus rentable disponible sur le marché :
« Le principal argument de vente pour nous a été la documentation open-source et la bibliothèque d'interfaces. Le support complet via ROS constitue également un avantage majeur, notre voiture fonctionnant déjà sous ROS. L'intégration a donc été simple. Nous avons également apprécié le soutien apporté par SBG Systems à notre équipe pour améliorer nos performances grâce à leurs produits. Par rapport à d'autres fournisseurs de ce type de produits, SBG Systems nous a offert le meilleur rapport qualité-prix », souligne Scheller.
Intégration et performances avancées
Le processus d'intégration a démontré la polyvalence de l'Ellipse-D ainsi que l'efficacité de l'approche de support de SBG Systems. Connecté à la fois à une plateforme informatique Raspberry Pi et NVIDIA Jetson, le système utilise à la fois la bibliothèque sbgECom et le package ROS2 pour un accès et un traitement complets des données.
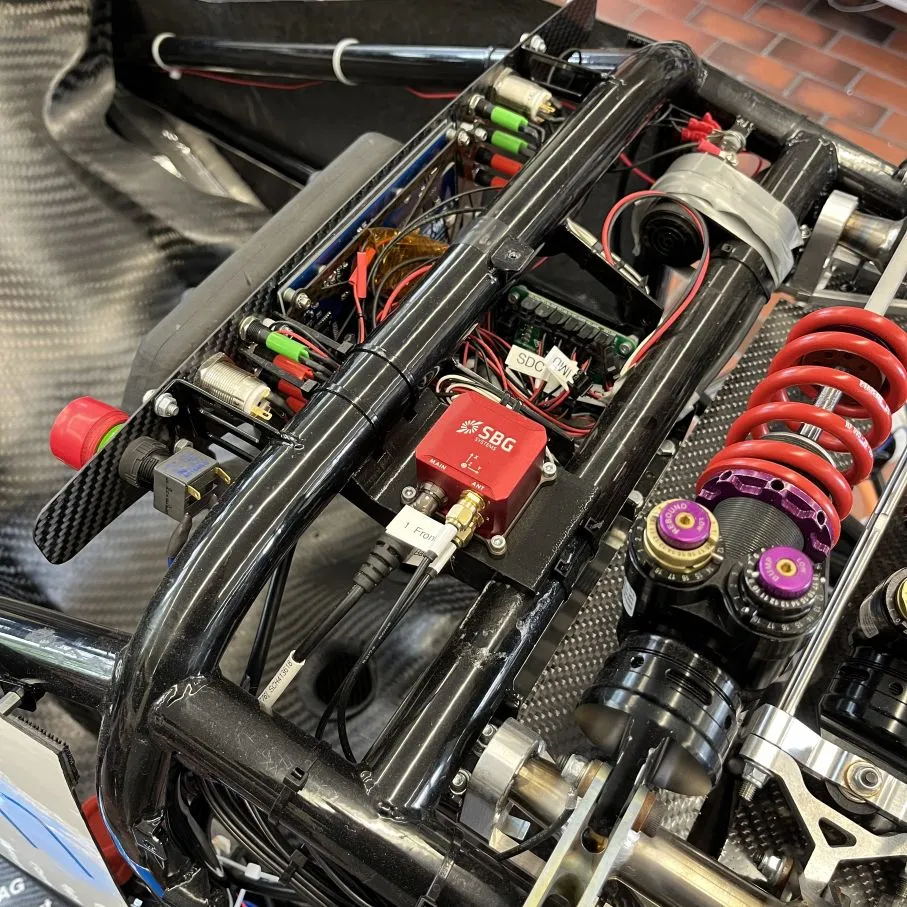
Cette architecture permet la distribution de données de navigation en temps réel à travers l'ensemble du système autonome, tout en conservant la flexibilité nécessaire au développement d'algorithmes personnalisés.
L'équipe exploite également les capacités de l'Ellipse-D pour développer des algorithmes avancés de vectorisation de couple qui utilisent les données INS. Ils ont également construit un rover et une station de base basés sur le GNSS RTK afin de fournir une vérité terrain précise de la trajectoire.
En plus d'intégrer l'INS dans leur voiture autonome ZUR04, avec des essais sur piste prévus cet été, l'équipe a également incorporé l'INS dans leur nouvelle voiture de course, la ZUR05. L'Ellipse-D sera également un composant clé du véhicule autonome de la saison prochaine, le ZUR06.
Le trio de tête de Zurich UAS Racing
ZUR a mis en avant trois aspects majeurs qu'ils apprécient dans leur collaboration avec SBG Systems.
- Open-source : Premièrement, ils ont apprécié l'approche open-source qui s'aligne sur leur mission éducative et leur méthodologie de développement. La documentation transparente et les bibliothèques d'interfaces permettent aux étudiants de comprendre et de modifier le système en fonction de leurs besoins spécifiques, offrant ainsi des opportunités d'apprentissage inestimables en ingénierie des véhicules autonomes.
- Excellente documentation : L'équipe a apprécié la documentation produit complète et librement accessible, qui a simplifié leur processus d'intégration. Contrairement à de nombreux systèmes commerciaux qui fournissent des détails techniques limités, l'approche de SBG Systems a permis une compréhension et une mise en œuvre rapides.
- Bonne communication : Enfin, ils ont souligné la qualité exceptionnelle de la communication et du support, indiquant qu'ils se sont toujours sentis écoutés et ont obtenu des réponses à toutes leurs questions. Ce support réactif s'est avéré crucial pour une équipe d'étudiants travaillant dans des délais de compétition serrés.
Conclusion
La mise en œuvre a permis de résoudre le défi le plus critique de ZUR : la dérive de position qui les avait précédemment empêchés de concourir dans la discipline de l'autocross. Grâce à la précision centimétrique de l'Ellipse-D et à la détermination du cap par double antenne, l'équipe peut désormais commencer les essais avec l'objectif de participer sans pilote à la prochaine saison (été 2026) avec sa voiture de course de nouvelle génération.
Cette collaboration illustre la puissance des partenariats industrie-éducation pour faire progresser la technologie des véhicules autonomes.
“Ellipse est le point d'entrée idéal pour les systèmes INS. À l'avenir, nous prévoyons d'utiliser des systèmes plus puissants en conjonction avec notre nouveau système de véhicule basé sur Ethernet,” conclut Scheller.
Notre engagement à soutenir des équipes étudiantes comme ZUR démontre comment l'accès à une technologie de navigation de qualité professionnelle permet à la prochaine génération d'ingénieurs de repousser les limites du possible dans la course autonome.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle aidé par GNSS, compact et haute performance, qui fournit des mesures fiables d'orientation, de position et de pilonnement.
Il associe une IMU à un récepteur GNSS bi-fréquence et utilise des algorithmes de fusion de capteurs pour garantir un positionnement précis dans les environnements difficiles.
Il offre une capacité double antenne pour un cap précis en conditions statiques.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Comment fonctionnent les voitures autonomes ?
Les voitures autonomes sont des véhicules équipés de systèmes sophistiqués qui leur permettent de naviguer et de se piloter sans intervention humaine. Ces véhicules utilisent une combinaison de capteurs de conduite autonome et d'algorhitmes pour percevoir leur environnement, prendre des décisions et exécuter des tâches de conduite autonome. L'objectif est d'atteindre une autonomie complète, où le véhicule peut gérer tous les aspects de la conduite de manière sûre et efficace.
Les voitures autonomes s'appuient sur un ensemble de technologies clés pour percevoir leur environnement. Celles-ci incluent :
- GNSS (Global Navigation Satellite System) : pour obtenir des mises à jour en temps réel sur la position, la vitesse et la direction du véhicule autonome.
- INS (Inertial Navigation Systems) : pour maintenir la précision en cas de coupure du signal GNSS. Il fournit des mises à jour en temps réel sur la position, la vitesse et la direction de la voiture autonome.
- LiDAR (Light Detection and Ranging) : utilisation de faisceaux laser pour créer une carte 3D détaillée de l'environnement du véhicule. Cette technologie aide la voiture à détecter et à mesurer les objets qui l'entourent, y compris les autres véhicules, les piétons et les panneaux de signalisation.
- Radar (Radio Detection and Ranging) : utilisation d'ondes radio pour détecter la vitesse, la distance et la direction des objets. Le radar est particulièrement utile dans des conditions météorologiques défavorables et pour détecter des objets à plus longue portée.
- Caméras : pour capturer des informations visuelles sur l'environnement du véhicule, notamment les marquages au sol, les feux de circulation et les panneaux routiers. Elles sont essentielles pour interpréter des indices visuels complexes et prendre des décisions basées sur des données visuelles.
Quels sont les 6 degrés d'automatisation des véhicules ?
Les 6 niveaux de conduite autonome, définis par la Society of Automotive Engineers (SAE) dans leur norme J3016, décrivent les degrés d'automatisation des véhicules. En voici le détail :
- Niveau 0 : aucune automatisation. Avertissements ou assistance ponctuelle, comme le freinage automatique d'urgence ou l'alerte d'angle mort, mais aucune automatisation continue.
- Niveau 1 : aide à la conduite. Un seul système automatisé d'assistance, tel que le régulateur de vitesse adaptatif (maintien de la vitesse et de la distance) ou l'aide au maintien dans la voie.
- Niveau 2 : automatisation partielle. Combinaison de systèmes, tels que la direction et l'accélération/décélération, mais aucune prise de décision.
- Niveau 3 : automatisation conditionnelle. La voiture gère la plupart des tâches de conduite dans des conditions spécifiques (par exemple, sur autoroute). Le système peut surveiller l'environnement.
- Niveau 4 : automatisation élevée. La voiture fonctionne de manière autonome dans des scénarios prédéfinis. Aucune attention du conducteur n'est requise dans ces zones.
- Niveau 5 : automatisation complète. Le véhicule peut effectuer toutes les tâches dans n'importe quel environnement qu'un conducteur humain pourrait gérer. Le volant et les pédales peuvent être absents.
Ces niveaux illustrent la transition entre les véhicules contrôlés par l'homme et les systèmes entièrement autonomes capables de gérer toutes les tâches de conduite.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
