Otonom araç mühendisliği: Zurich UAS Racing’in “ Ellipse-D” ile gerçekleştirdiği navigasyon
Zurich UAS Racing, daha önce sürücüsüz çalışmayı imkansız kılan kritik konum sapması sorunlarını çözdü. Otonom araç mühendisliğindeki bu çığır açan gelişme, ekibin artık ünlü Formula Student yarışmasında autocross dalına doğru yolculuğuna başlamasına olanak tanıyor.
Ellipse -D, aracımızın pist üzerindeki mutlak konumunu belirlememizi sağlıyor. Doğru konum bilgisi, sürücüsüz sistemimizin çalışması için hayati önem taşıyor. En büyük sorunlarımızdan biri, zamanla ortaya çıkan konum sapmasıydı. Ellipse-D sayesinde, daha önce bizim için imkansız olan otokros disiplinine girişebileceğiz. | Finn Scheller, Zurich UAS Racing Takımı C-Lideri.
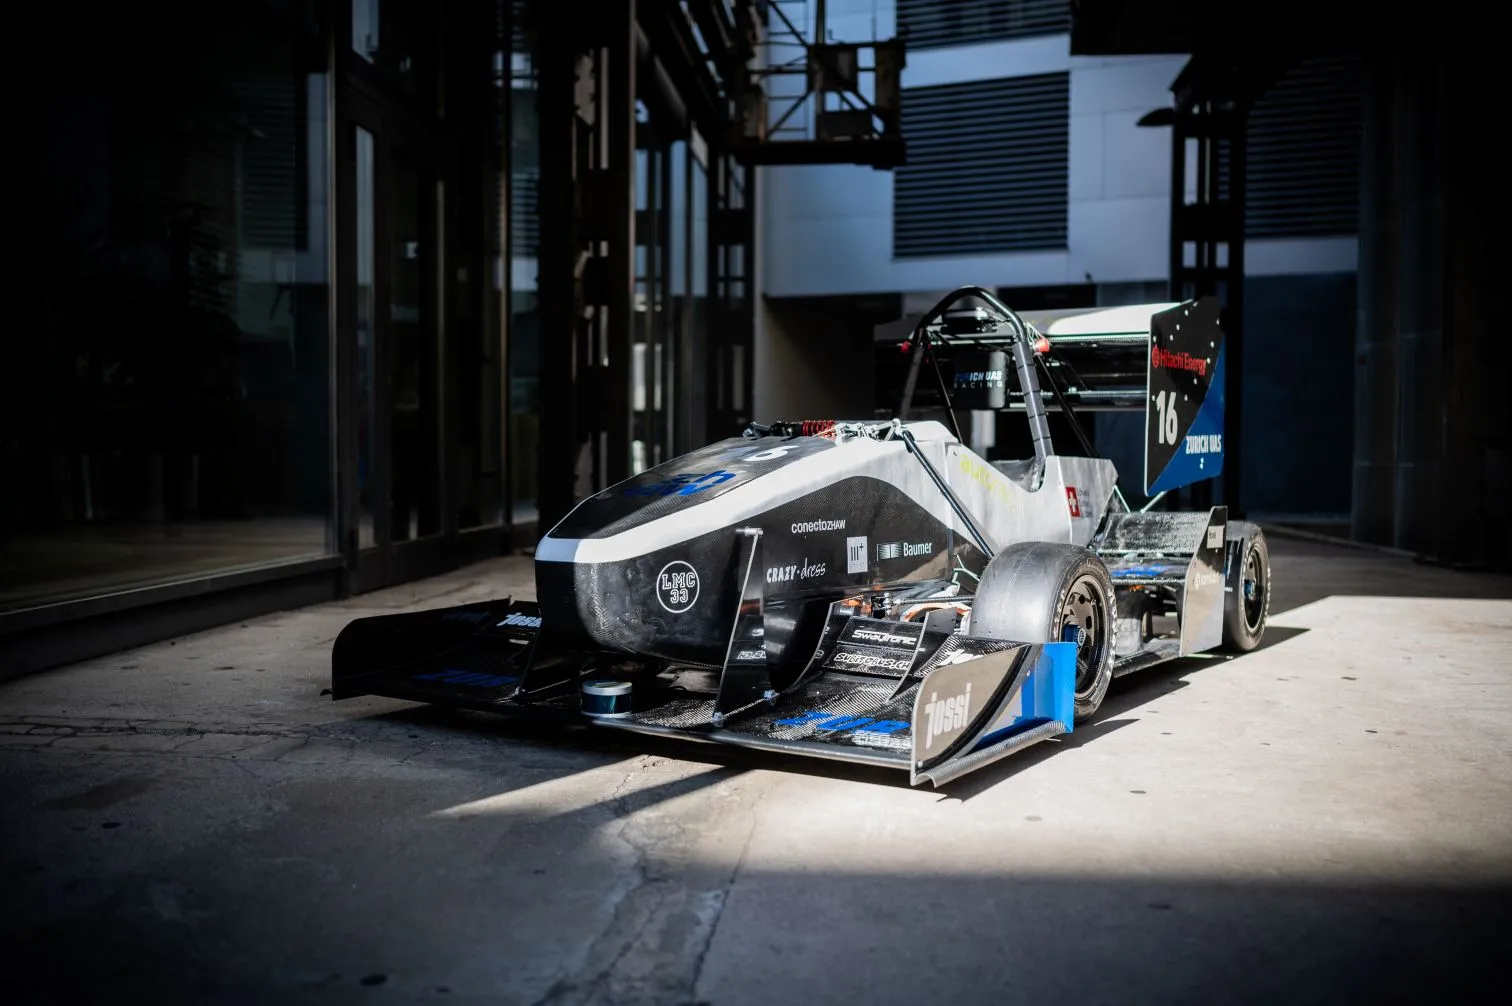
Otonom araç mühendisliği alanındaki ekibin deneyimi
Zurich UAS Racing (ZUR), İsviçre’nin Winterthur kentindeki Zürih Uygulamalı Bilimler Üniversitesi’ne bağlı, tutkulu bir Formula Student takımıdır. 2019 yılında kurulan bu hırslı öğrenci derneği, dünyanın en büyük mühendislik yarışması olan Formula Student’ta yer almakta ve dünyanın dört bir yanından gelen üniversitelerle yarışmak üzere elektrikli ve otonom otomobiller üretmektedir.
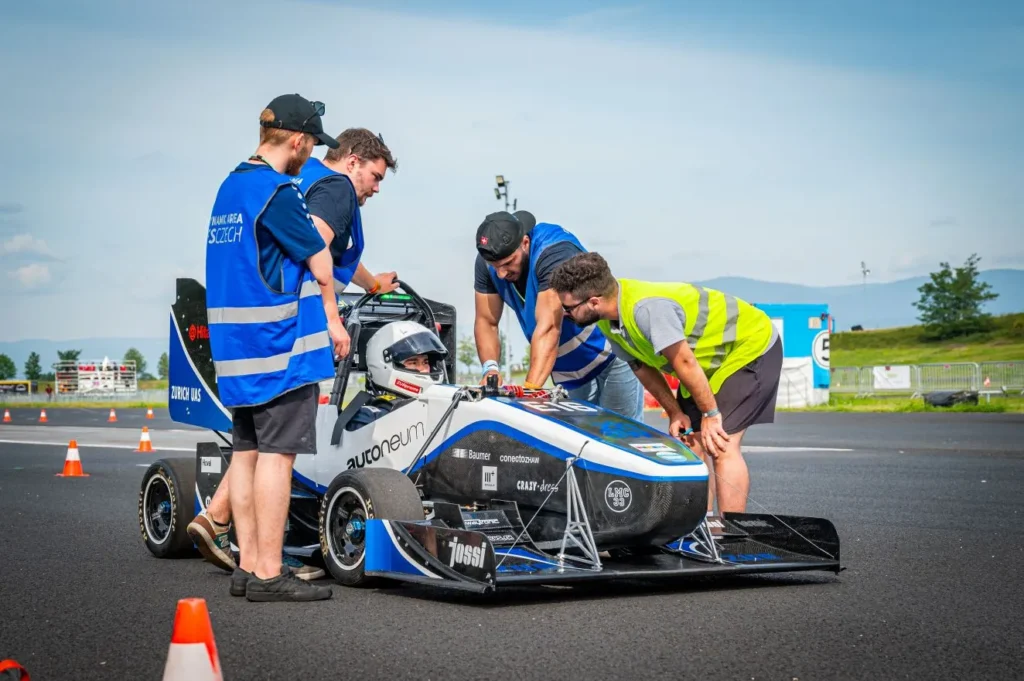
Ekip, çeşitli lisans programlarından gelen ve hepsi de yarış performansını en üst düzeye çıkarmak ve otonom araç mühendisliğini ilerletmek hedefiyle bir araya gelen 70’in üzerinde motivasyonlu öğrenciden oluşmaktadır.
Formula Student
Uluslararası alanda büyük saygınlığa sahip Formula Student yarışması, öğrenci takımlarını formül yarış arabaları tasarlamaya ve üretmeye davet ederek, mühendislik tasarımı, maliyet analizi ve dinamik pist etkinlikleri gibi çeşitli disiplinlerde rekabet etmelerini sağlar.
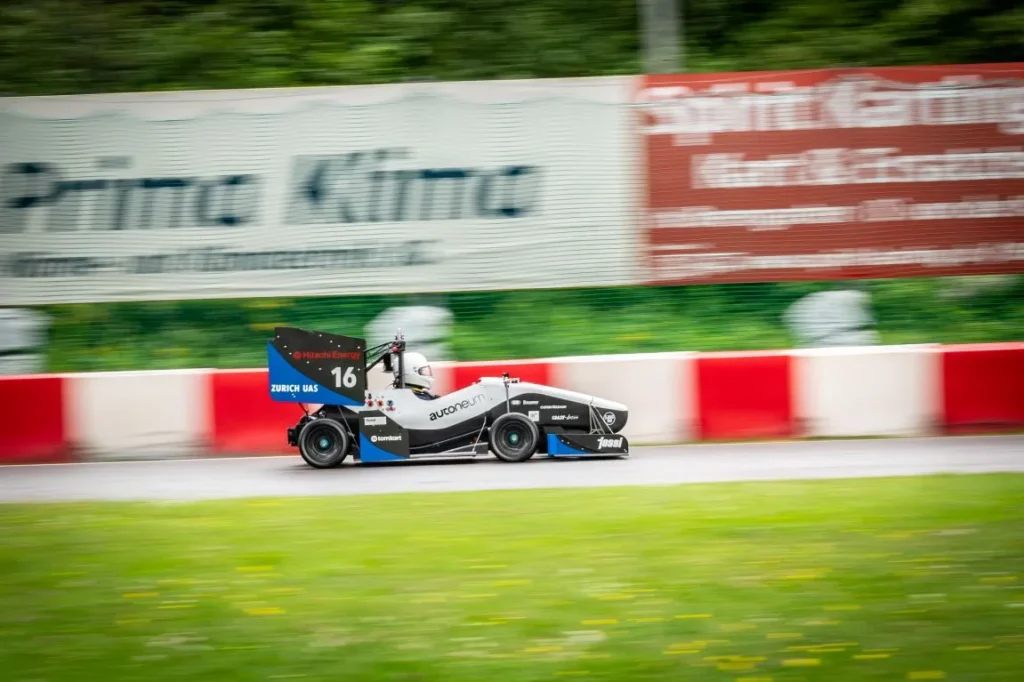
Araç: ZUR04
ZUR’un serüveni, 2021 yılında ürettikleri ilk çalışır durumdaki otomobille başladı ve 2022’den bu yana elektrikli araç (EV) etkinliklerine başarıyla katılıyorlar. Sürücüsüz yarış arabaları ZUR04, toplam 140 kW güç üreten dört adet elektrikli tekerlek göbeği motoruyla öğrenci otonom araç mühendisliğinin en son teknolojisini temsil ediyor ve 0’dan 100 km/h’ye sadece 2,5 saniyede hızlanmayı mümkün kılıyor.
Araç, hem insan tarafından sürülen hem de otonom yarışlar için tasarlanmış olup, performansı profesyonel yarış arabalarıyla karşılaştırılabilir düzeydedir. Sürücüsüz sistemi şu anda test aşamasındadır.
Zurich UAS Racing’in teknik gereklilikleri
ZUR, yüksek hızlı yarışların zorlu gereksinimlerini karşılarken, otonom yarış sistemiyle sorunsuz bir şekilde entegre olabilecek gelişmiş bir Atalet Navigasyon Sistemine (INS) ihtiyaç duyuyordu.
Karşılaştıkları en büyük zorluk, geleneksel konum belirleme sistemlerinin zamanla meydana gelen konum sapmaları nedeniyle sıklıkla başarısız olduğu dinamik yarış ortamında güvenilir konum belirlemeyi sağlamaktı.
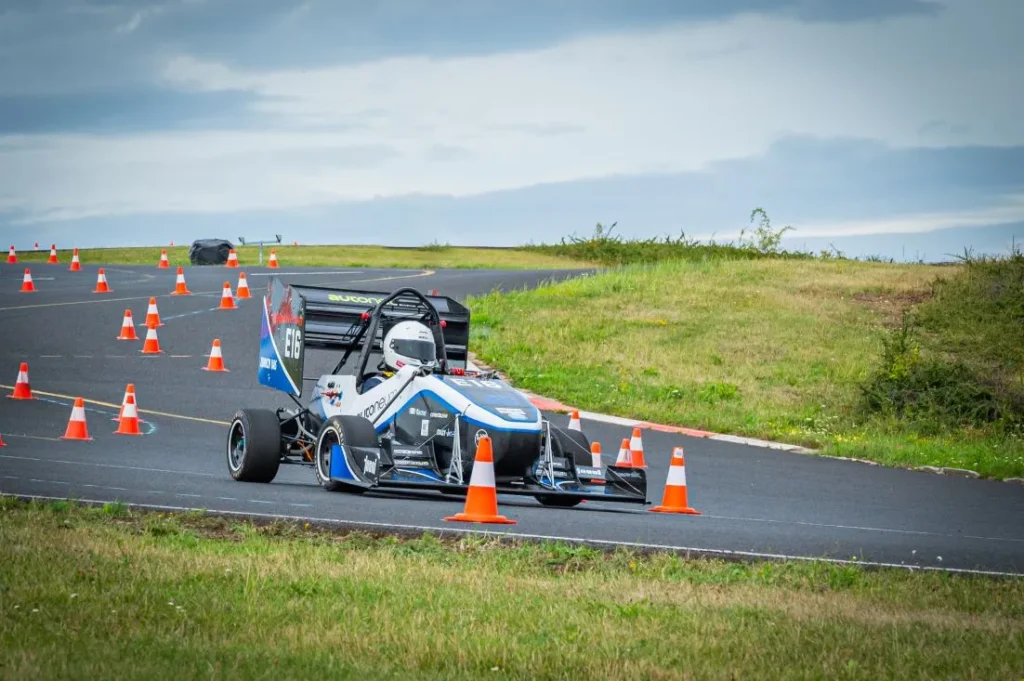
Sistem, sürücüsüz sistemlerinin çalışması için, özellikle de karmaşık koni düzenlemeleri arasında hassas navigasyon gerektiren zorlu otokros disiplini için vazgeçilmez olan mutlak konum doğruluğunu sağlamalıydı.
Özetle, kritik sorunlar şunlardı:
- Konum kayması: Zaman içinde meydana gelen ve doğru konum belirlemeyi engelleyen önemli ölçüde kayma.
- Otokros kısıtlaması: Konumlandırma sorunları nedeniyle otokros dalında yarışamaz.
- Sınırlı veri analizleri: Yazılım optimizasyonu için araç dinamiği verileri yetersiz.
Ve temel gereksinimler şunlardı :
- Hassas konum belirleme: Ray üzerinde mutlak konum bilgisi gerekliliği.
- ROS Entegrasyonu: Mevcut ROS tabanlı otonom sistemle sorunsuz entegrasyon.
- Kompakt çözüm: Güç-ağırlık oranı iyi olan hafif ünite.
- Açık belgeler: Kolayca erişilebilen teknik kaynaklar.
- Yüksek dinamizm: Aşırı yarış koşullarına dayanma yeteneği.
ZUR’un senaryosunu değerlendirdikten sonra, hassasiyet ve güvenilirliğin ön planda olduğu zorlu uygulamalar için özel olarak tasarlanmış bir atalet navigasyon sistemi olan Ellipse-D’yi önerdik (INS).
Otonom yarışlar için çözümümüz: Ellipse-D
Ellipse-D, dinamik yarış uygulamaları için santimetre düzeyinde konum belirleme ve hassas yön bilgisi sağlayan, en küçük çift antenli RTK GNSS/INS sistemidir.
Bu teknoloji, otonom araç mühendisliği çözümlerinde önemli bir ilerlemeyi temsil etmekte olup, takıma şunları sunmaktadır:
- Yüksek hassasiyet: Otonom yarışlarda hassas pist navigasyonu ve engellerden kaçınma için santimetre düzeyinde konumlandırma doğruluğu hayati önem taşır.
- Çift antenli yön belirleme: Elektrik motorları ve elektronik sistemlerden kaynaklanan manyetik parazitin geleneksel pusula tabanlı sistemlerin işlevini olumsuz etkileyebileceği zorlu ortamlarda üstün performans.
- Yarış standartlarına uygunluk: Yüksek dinamikli yarış uygulamaları için ideal olan kompakt tasarım ve sağlam yapı; olağanüstü titreşim dayanımı ve sıcaklık direnci sunar.
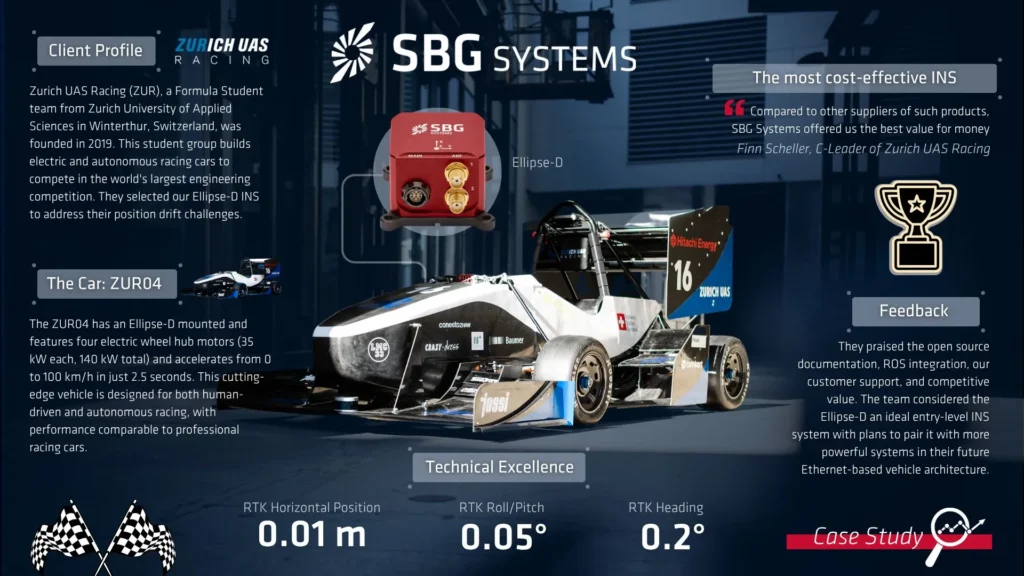
Son olarak, ZUR’un hedefleri açısından hayati önem taşıyan dördüncü nokta, ROS entegrasyonuydu; kendi ifadeleriyle, bu özellik diğer özelliklerle birleştiğinde, tüm paketi piyasadaki en uygun maliyetli çözüm haline getirdi:
“Bizim için en önemli satış argümanı, açık kaynaklı dokümantasyon ve arayüz kütüphanesiydi. Aracımız halihazırda ROS ile çalıştığı için, ROS üzerinden sağlanan tam destek de bizim için büyük bir avantajdı. Bu sayede entegrasyon kolay oldu. Ayrıca, SBG System’ın ürünleri sayesinde performansımızı artırmamız için ekibimize sağladığı desteği de takdir ettik. Bu tür ürünleri sunan diğer tedarikçilerle karşılaştırıldığında, SBG Systems bize en iyi fiyat-performans oranını sundu,” diye vurguluyor Scheller.
Gelişmiş entegrasyon ve performans
Entegrasyon süreci, Ellipse-D’nin çok yönlülüğünü ve SBG Systemsadresindeki destek yaklaşımının etkinliğini ortaya koydu. Hem bir Raspberry Pi hem de bir NVIDIA Jetson bilgi işlem platformuna bağlı olan sistem, kapsamlı veri erişimi ve işleme için hem sbgECom kütüphanesini hem de ROS2 paketini kullanmaktadır.
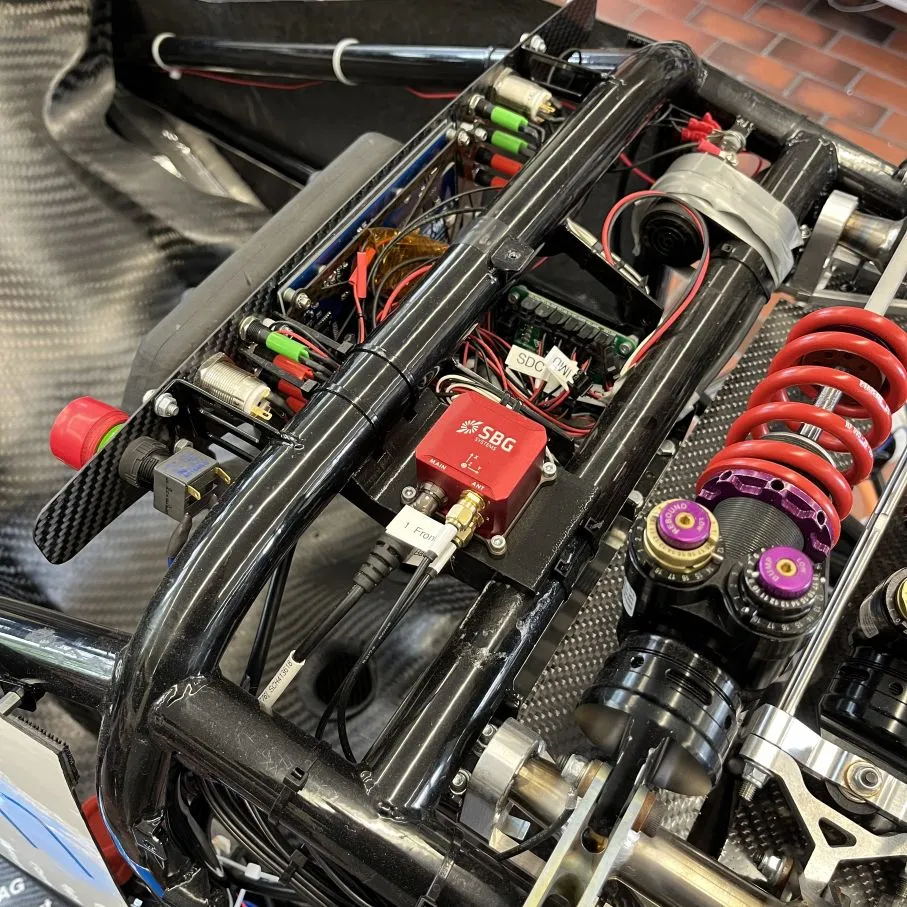
Bu mimari, otonom sistem genelinde gerçek zamanlı navigasyon verisi dağıtımını mümkün kılarken, özel algoritma geliştirme için gerekli esnekliği de korur.
Ekip ayrıca, Ellipse-D’nin yeteneklerinden yararlanarak, INS verilerini kullanan gelişmiş tork vektörleme algoritmaları geliştiriyor. Ayrıca, hassas yol yörünge verileri sağlamak için GNSS RTK tabanlı bir gezici araç ve baz istasyonu da inşa ettiler.
INS ’yi bu yaz pist testleri planlanan sürücüsüz otomobilleri ZUR04’e entegre etmenin yanı sıra, ekip INS ’yi yeni inşa ettikleri yarış otomobili ZUR05’e de dahil etti. Ellipse-D, gelecek sezonun sürücüsüz aracı ZUR06’da da kilit bir bileşen olacak.
Zurich UAS Racing’in ilk üç tercihi
ZUR, SBG Systems ile çalışmaktan en çok hoşlandıkları üç önemli noktayı vurguladı.
- Açık kaynak: Öncelikle, eğitim misyonları ve geliştirme metodolojileriyle uyumlu olan açık kaynak yaklaşımını takdir ettiler. Şeffaf dokümantasyon ve arayüz kütüphaneleri, öğrencilerin sistemi anlamalarını ve kendi özel ihtiyaçlarına göre uyarlamalarını sağlayarak, otonom araç mühendisliği alanında paha biçilmez öğrenme fırsatları sunuyor.
- Mükemmel dokümantasyon: Ekip, entegrasyon sürecini kolaylaştıran kapsamlı ve herkese açık ürün dokümantasyonunu çok takdir etti. Sınırlı teknik ayrıntılar sunan birçok ticari sistemin aksine, SBG Systemsadresindeki sistemin yaklaşımı, hızlı bir şekilde anlaşılmasını ve uygulanmasını sağladı.
- İyi iletişim: Son olarak, olağanüstü iletişim ve desteği vurgulayarak, her zaman dinlendiklerini hissettiklerini ve tüm sorularına yanıt aldıklarını belirttiler. Bu duyarlı destek, sıkı yarışma süreleri içinde çalışan bir öğrenci ekibi için hayati önem taşıdı.
Sonuç
Bu uygulama, ZUR’un en kritik sorununu çözdü: Daha önce takımın otokros disiplininde yarışmasını engelleyen konum sapması. “ Ellipse-D” cihazının santimetre düzeyindeki hassasiyeti ve çift antenli yön belirleme özelliği sayesinde takım, artık yeni nesil yarış arabasıyla gelecek sezon (2026 Yaz) sürücüsüz olarak yarışma hedefiyle deneme sürüşlerine başlayabilir.
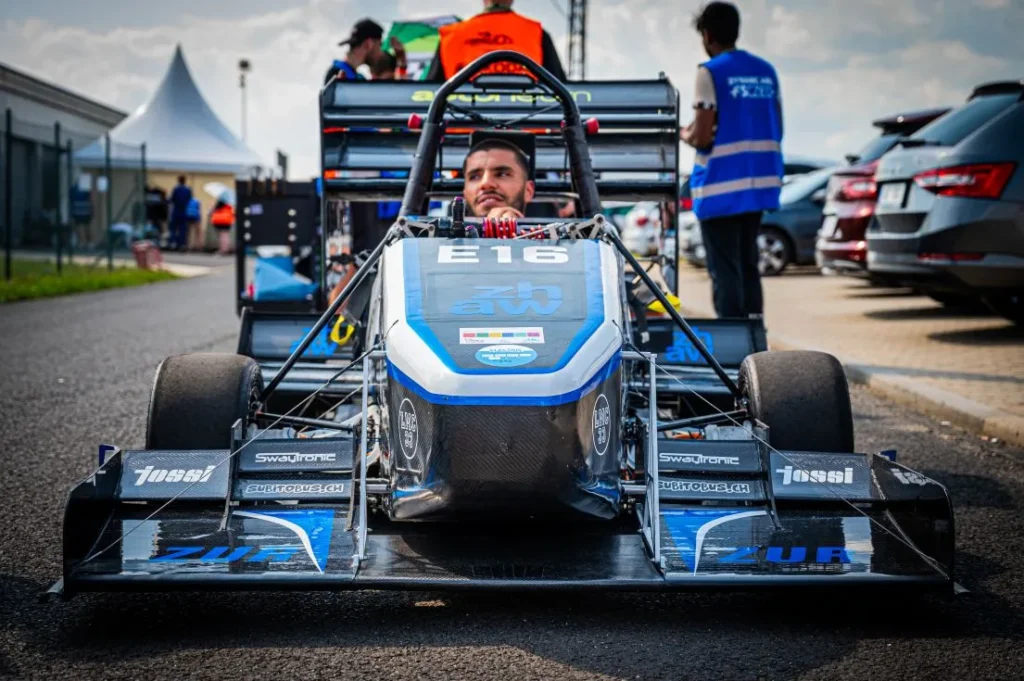
Bu işbirliği, otonom araç teknolojisinin geliştirilmesinde endüstri-eğitim ortaklıklarının gücünü gözler önüne sermektedir.
“Ellipse , INS sistemlerine giriş için mükemmel bir başlangıç noktasıdır. Gelecekte, yeni geliştirdiğimiz Ethernet tabanlı araç sistemimizle birlikte daha güçlü sistemler kullanmayı planlıyoruz,” diye ekliyor Scheller.
ZUR gibi öğrenci ekiplerini destekleme konusundaki kararlılığımız, profesyonel düzeyde navigasyon teknolojisine erişim sağlamanın, yeni nesil mühendislerin otonom yarışlarda mümkün olanın sınırlarını nasıl zorlayabileceğini göstermektedir.
Ellipse-D
Ellipse-D, güvenilir yön, konum ve dikey hareket ölçümleri sağlayan, kompakt ve yüksek performanslı bir GNSS destekli atalet navigasyon sistemidir.
Bu sistem, bir IMU ile çift bantlı GNSS alıcısını bir araya getirir ve zorlu ortamlarda doğru konum belirleme sağlamak için sensör füzyon algoritmaları kullanır.
Statik koşullarda hassas yön belirleme için çift anten özelliği sunar.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Otonom araçlar nasıl çalışır?
Otonom araçlar, insan müdahalesi olmaksızın kendi başlarına yol bulup kontrol etmelerini sağlayan gelişmiş sistemlerle donatılmış araçlardır. Bu araçlar, çevrelerini algılamak, kararlar almak ve otonom sürüş görevlerini yerine getirmek için otonom sürüş sensörleri ile algoritmaların bir kombinasyonunu kullanır. Amaç, aracın sürüşün tüm unsurlarını güvenli ve verimli bir şekilde idare edebileceği tam otonomiye ulaşmaktır.
Otonom araçlar, çevrelerini algılamak için bir dizi temel teknolojiye dayanır. Bunlar arasında şunlar yer alır:
- GNSS (Küresel Navigasyon Uydu Sistemi): Otonom aracın konumu, hızı ve yönü hakkında gerçek zamanlı güncellemeleri almak için.
- INS (Atalet Navigasyon Sistemleri): GNSS sinyal kesintileri durumunda doğruluğu korumak amacıyla. Otonom aracın konumu, hızı ve yönü hakkında gerçek zamanlı güncellemeler sağlar.
- LiDAR (Işık Algılama ve Mesafe Ölçümü): Lazer ışınlarının kullanılmasıyla aracın çevresinin ayrıntılı bir 3B haritasının oluşturulması. Bu teknoloji, aracın çevresindeki nesneleri (diğer araçlar, yayalar ve yol işaretleri dahil) algılamasına ve mesafelerini ölçmesine yardımcı olur.
- Radar (Radyo Algılama ve Mesafe Ölçümü): Nesnelerin hızını, mesafesini ve yönünü tespit etmek için radyo dalgalarının kullanılması. Radar, özellikle elverişsiz hava koşullarında ve daha uzak mesafelerdeki nesneleri tespit etmek için yararlıdır.
- Kameralar: Şerit çizgileri, trafik ışıkları ve yol işaretleri dahil olmak üzere aracın çevresine ilişkin görsel bilgileri yakalamak için kullanılır. Karmaşık görsel ipuçlarını yorumlamak ve görsel verilere dayalı kararlar almak için vazgeçilmezdirler.
Araçlarda otomasyonun 6 aşaması nelerdir?
Otomotiv Mühendisleri Derneği (SAE) tarafından J3016 standardında tanımlanan otonom araçların 6 seviyesi, araçlardaki otomasyon derecesini ifade eder. İşte ayrıntıları:
- Seviye 0: Otomasyon yok. Otomatik acil frenleme veya kör nokta uyarıları gibi uyarılar ya da anlık yardımlar mevcuttur, ancak sürekli otomasyon yoktur.
- Seviye 1: Sürücü yardımı. Uyarlanabilir hız sabitleyici (hız ve mesafeyi koruma) veya şerit takip yardımı gibi tek bir otomatik destek sistemi.
- Seviye 2: Kısmi otomasyon. Direksiyon ve hızlanma/yavaşlama gibi sistemlerin bir arada kullanılması, ancak karar verme işlevi yoktur.
- Seviye 3: Koşullu otomasyon. Araç, belirli koşullarda (örneğin, otoyol sürüşü) sürüş görevlerinin çoğunu üstlenir. Sistem, çevreyi izleyebilir.
- Seviye 4: Yüksek otomasyon. Araç, önceden tanımlanmış senaryolarda bağımsız olarak çalışır. Bu alanlarda sürücünün dikkatini vermesi gerekmez.
- Seviye 5: Tam otomasyon. Araç, insan bir sürücünün üstesinden gelebileceği her ortamda tüm görevleri yerine getirebilir. Araçta direksiyon veya pedallar bulunmayabilir.
Bu seviyeler, insan tarafından kontrol edilen araçlardan tüm sürüş görevlerini yerine getirebilen tam otonom sistemlere doğru ilerlemeyi göstermektedir.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
