自動運転車技術:チューリッヒUASレーシングがEllipse-Dで挑むナビゲーション
チューリッヒUASレーシング(Zurich UAS Racing)は、これまで自動運転を不可能にしていた重大な位置ずれの課題を解決しました。この自動運転車工学における画期的な進歩により、チームは有名なフォーミュラ・スチューデント(Formula Student)競技のオートクロス種目への挑戦をスタートさせることができるようになりました。
Ellipse-Dによって、私たちは車両のトラック上での絶対位置を把握できるようになりました。正確な位置は、無人運転システムの運用に不可欠です。私たちの最大の課題の一つは、時間経過による位置ずれでした。Ellipse-D を使うことで、これまで不可能だったオートクロス競技に挑戦できるようになります。 | Finn Scheller 氏、Zurich UAS Racing Team C-Leader
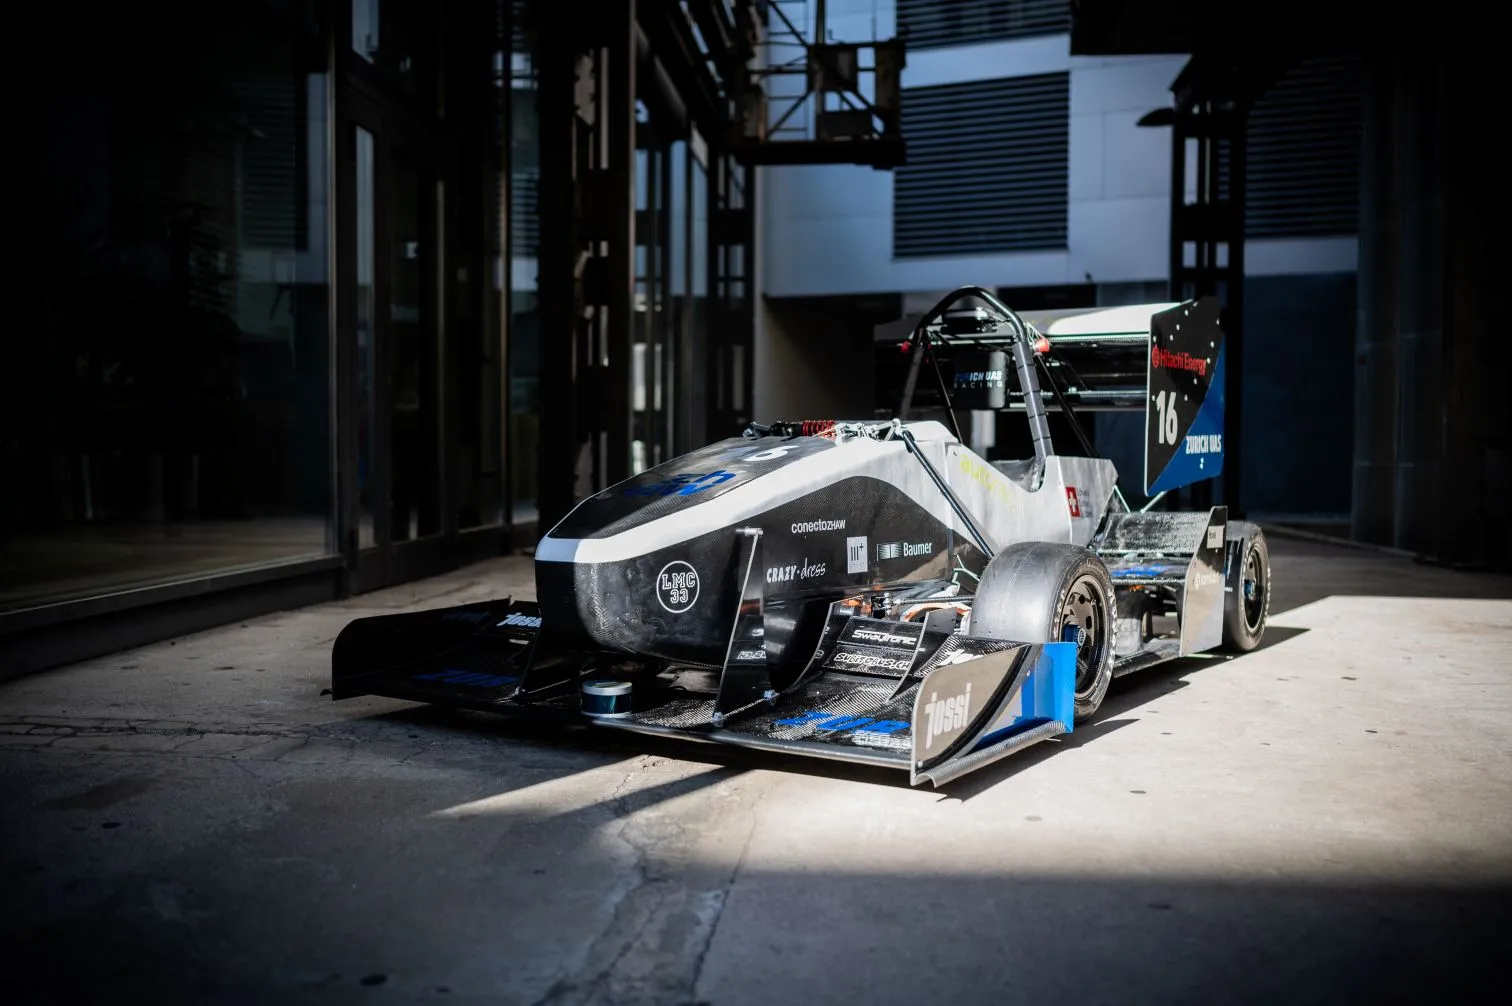
自動運転車工学におけるチームの背景
チューリッヒ応用科学大学レーシング(ZUR)は、スイス・ヴィンタートゥールにあるチューリッヒ応用科学大学の情熱あふれるフォーミュラ・スチューデントチームです。2019年に設立されたこの意欲的な学生団体は、世界最大規模の工学コンテスト「フォーミュラ・スチューデント」に参加し、電気自動車や自動運転車を開発して、世界中の大学と競い合っています。
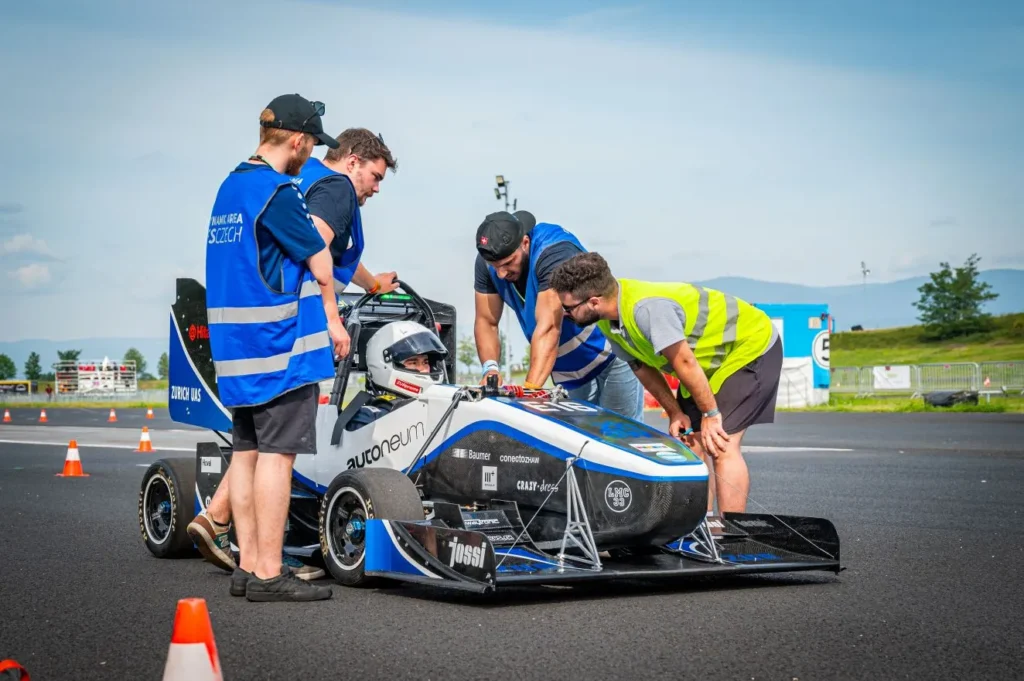
チームは成長を続け、現在ではさまざまな学科から集まった70人以上の意欲的な学生が所属しています。彼らは皆、レース性能の最適化と自動運転車工学の発展という共通の目標に向かって団結しています。
フォーミュラ・スチューデント
国際的に高く評価されているFormula Student競技は、学生チームにフォーミュラレーシングカーの設計・製作を課し、エンジニアリングデザイン、コスト分析、ダイナミックなトラック競技など、多様な種目で競い合います。
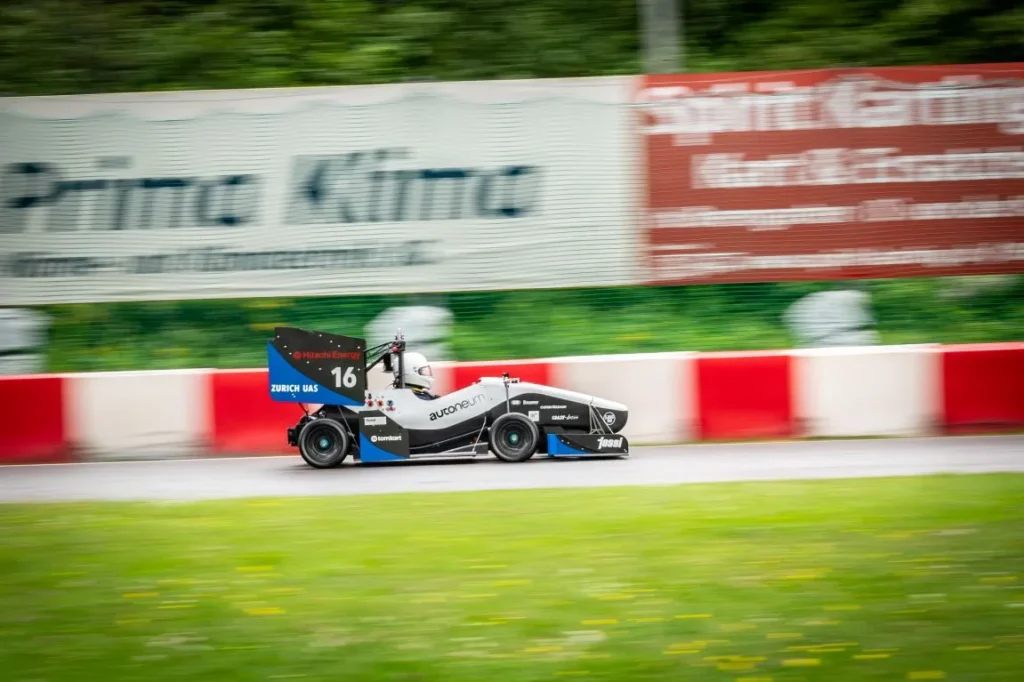
車両:ZUR04
ZURの挑戦は、2021年に最初の実動車を完成させたことから始まり、2022年以降は電気自動車(EV)イベントに参加し、成果を上げています。彼らの無人レーシングカー「ZUR04」は、学生による自律走行車工学の最先端を代表する車両で、4つの電気ホイールハブモーターが合計140 kWの出力を生成し、わずか2.5秒で0から100 km/hまで加速可能です。
この車両は、人間が運転するレースと自律走行レースの両方に対応しており、プロのレーシングカーに匹敵する性能を持っています。無人運転システムは現在テスト中です。
ZURの技術要件
ZUR は、自律型レーシングシステムとシームレスに統合でき、且つ高速競技の厳しい要件を満たす高度な慣性航法システム (INS)を必要としていました。
最大の課題は、従来のローカリゼーションシステムが時間の経過とともに位置ずれを起こしやすく、レースのようなダイナミックな環境では信頼性の高い測位が困難であることでした。
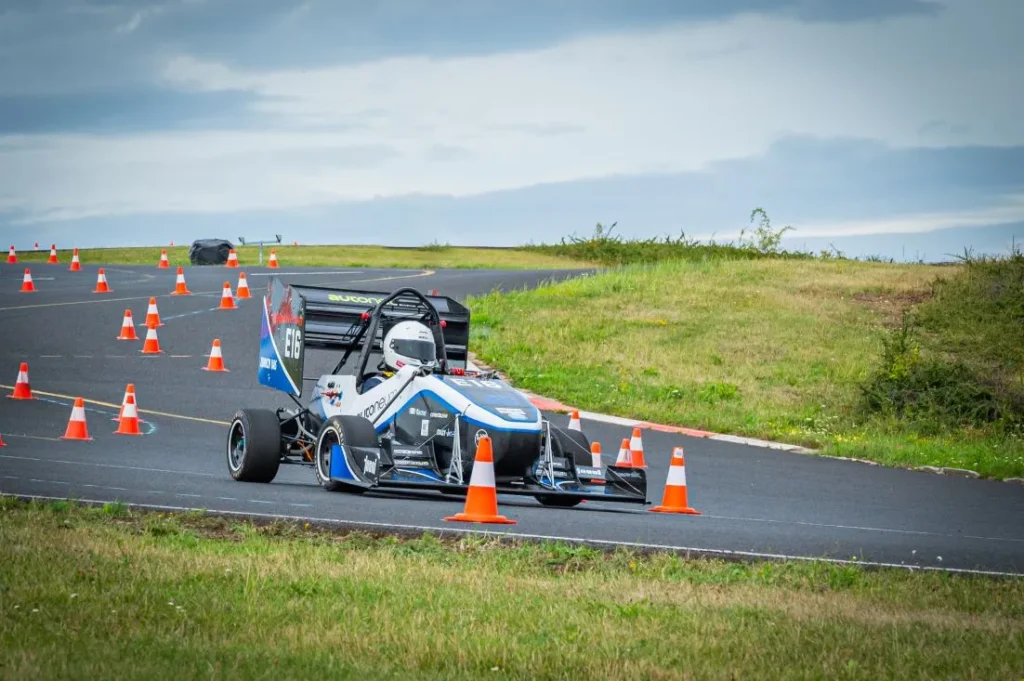
彼らの無人運転システムを運用するには、特に複雑なパイロン配置の中を正確に走行することが求められるオートクロス種目において、絶対位置の精度が不可欠だったのです。
つまり、重要な課題は以下の通りです:
- 位置ずれ(Position Drift): 時間の経過とともに大きなズレが生じ、正確な自己位置推定ができなくなります。
- オートクロスでの制約:測位の問題により、オートクロス種目への出場はできません。
- 限られたデータ分析:ソフトウェア最適化に必要な車両挙動データが不足しています。
つまり、必要だったのは次のような要件です。
- 高精度な自己位置推定: トラック上での絶対位置が必要
- ROS統合: 既存のROSベース自動運転システムとシームレスに統合
- コンパクトな構成:軽量かつ優れた出力重量比
- オープンなドキュメント: 技術資料への容易なアクセス
- 高ダイナミクス対応: 過酷なレース環境に対応する能力
ZUR の状況を評価した結果、私たちは高精度と信頼性が求められる厳しい用途向けに設計された慣性航法システム (INS) であるEllipse-Dを提案しました。
私たちの自動運転レーシング向けのソリューション:Ellipse-D
Ellipse-D は、超小型のデュアルアンテナ RTK GNSS/INS システムで、ダイナミックなレーシング用途においてセンチメートル単位の高精度な位置測位と正確なヘディング情報を提供します。
この技術は、自動運転車工学ソリューションにおける大きな進歩を表しており、チームに以下のメリットをもたらします。
- 高精度: センチメートル単位の位置精度で、自動運転レーシングにおける正確なコース走行や障害物回避を実現。
- デュアルアンテナ方位測定: 電動モーターや電子機器からの磁気干渉によって伝統的なコンパスが影響を受ける環境でも、高い性能を発揮。
- レーシング対応: コンパクトで堅牢な設計により、高い動的負荷がかかるレーシング環境に適応。優れた振動耐性と耐熱性の保持。
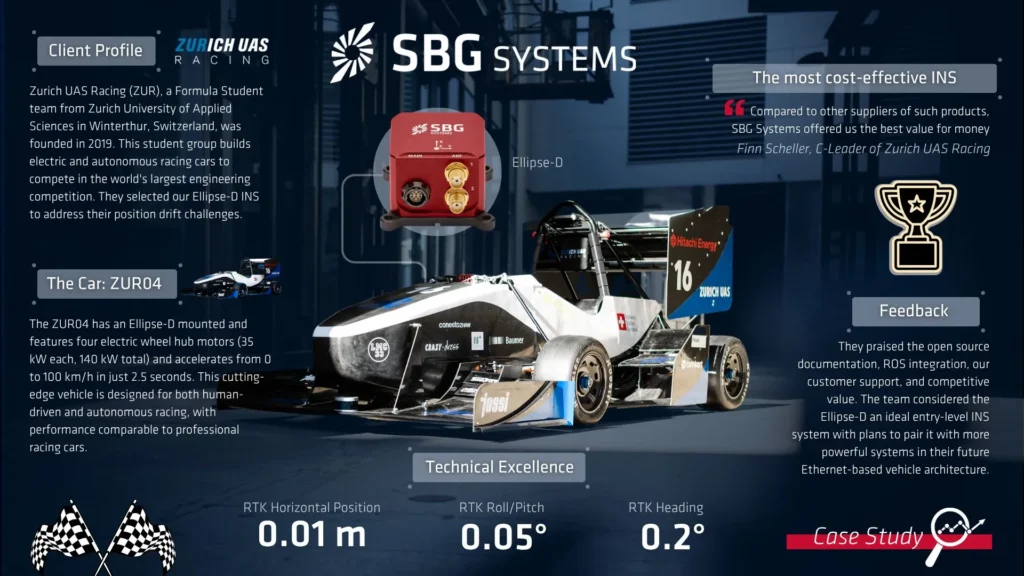
最後に、ZURの目標達成に不可欠だった4つ目のポイントは、ROSとの統合でした。同社自身の言葉によれば、この機能が他の機能と相まって、このパッケージ全体を市場で入手可能な最もコストパフォーマンスに優れたソリューションにしたとのことです:
“私たちにとって最大のセールスポイントは、オープンソースのドキュメントとインターフェースライブラリでした。ROSによる完全なサポートも、私たちの車両ですでにROSが稼働しているため大きなメリットとなりました。そのため統合は容易でした。また、SBG Systemsが当社の製品活用によるパフォーマンス向上をサポートしてくれたことも非常にありがたかったです。同様の製品を提供する他のサプライヤーと比較して、SBG Systemsは最高のコストパフォーマンスを提供してくれました”とシェラー氏は強調します。
高度な統合とパフォーマンス
統合プロセスにおいて、Ellipse-Dの優れた汎用性とSBG Systemsのサポート体制の効果が実証されました。RaspberryPiとNVIDIA Jetsonの両方の計算プラットフォームに接続されたこのシステムは、sbgEComライブラリとROS2パッケージの両方を利用して、包括的なデータアクセスと処理を実現しています。
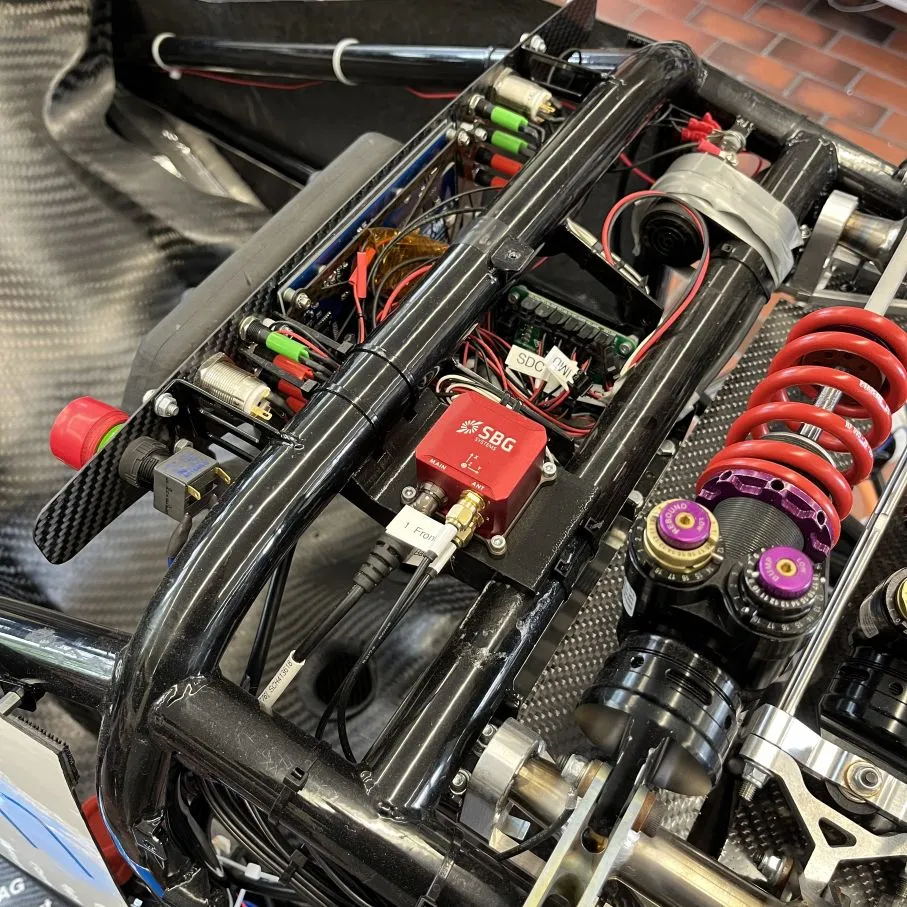
このアーキテクチャにより、カスタムアルゴリズムの開発に必要な柔軟性を維持しながら、自律システム全体でリアルタイムのナビゲーションデータの配信が可能になります。
チームはまた、Ellipse-Dの機能を活用して、INSデータを利用する高度なトルクベクタリングアルゴリズムを開発しています。また、正確なトラックのグラウンド・トゥルース(実測値)を提供するために、GNSS RTKベースのローバーと基地局を構築しました。
今夏にトラックテストが予定されているドライバーレスカーZUR04へのINSの統合に加え、チームは新しく製作したレーシングカーZUR05にもINSを組み込んでいます。Ellipse-Dは、来シーズンの無人車両であるZUR06の主要コンポーネントにもなります。
チューリッヒ応用科学大学レーシングチームのトップ3選出
ZURは、SBG Systemsとの協業において気に入っている3つの際立った点を強調しました。
- オープンソース:まず、彼らは、自校の教育理念や開発手法と合致するオープンソースのアプローチを高く評価しました。透明性の高いドキュメントやインターフェースライブラリにより、学生はシステムを理解し、それぞれの具体的なニーズに合わせて修正することができ、自動運転車工学におけるかけがえのない学習の機会が提供されています。
- 優れたドキュメント: 統合プロセスを合理化する、包括的で一般公開された製品ドキュメントが高く評価されました。詳細な技術情報が限られている多くの商業用システムとは異なり、SBG Systemsのアプローチにより迅速な理解と実装が可能になりました。
- 良好なコミュニケーション:最後に、彼らは卓越したコミュニケーションとサポートを高く評価し、常に自分の意見が聞き入れられ、あらゆる質問に対して回答が得られたと述べました。この迅速な対応は、厳しいコンテストの締め切りの中で活動する学生チームにとって極めて重要でした。
結論
この導入により、ZURがオートクロス競技への参加を妨げていた最も重要な課題である位置ドリフトが解決されました。Ellipse-Dのセンチメートルレベルの精度とデュアルアンテナによる方位決定により、チームは現在、次世代のレーシングカーで次のシーズン(2026年夏)にドライバーレスで競技に参加することを目標に、試運転を開始できます。
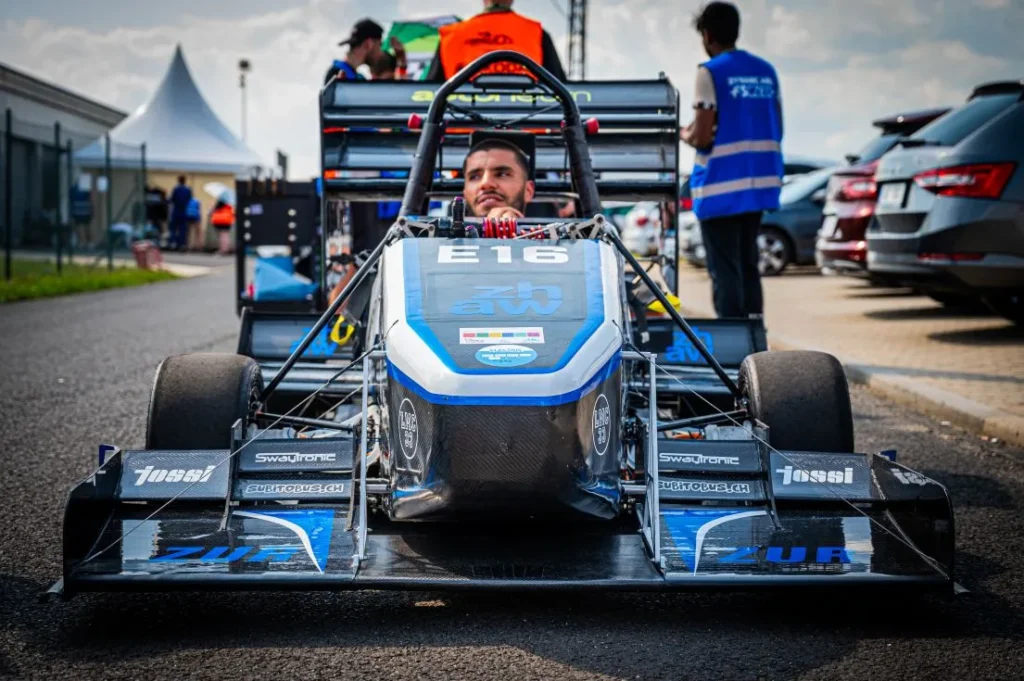
このコラボレーションは、自動運転車技術の推進における産業界と教育機関のパートナーシップの力を実証しています。
「Ellipseは、INSシステムへの完璧なエントリーポイントです。将来は、新しく開発したイーサネットベースの車両システムと組み合わせて、より強力なシステムを使用する予定です」とシェラー氏は締めくくります。
ZURのような学生チームを支援するという当社のコミットメントは、プロフェッショナルグレードのナビゲーション技術へのアクセスを提供することで、次世代のエンジニアが自動運転レースの限界に挑戦できるようにすることを示しています。
Ellipse-D
Ellipse-D は、小型で高性能なGNSS支援型慣性航法システムで、信頼性の高い方位、位置、および上下動揺(ヒーブ)計測を提供します。
IMU とデュアルバンド GNSS 受信機を組み合わせ、センサーフュージョンアルゴリズムを用いて、過酷な環境下でも高精度な測位を実現します。
静止状態での正確なヘディング測定のために、デュアルアンテナ機能を備えています。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
自動運転車はどのように機能するのでしょうか?
自動運転車とは、人間の介入なしに自ら航行や制御を行うことができる高度なシステムを搭載した車両のことです。これらの車両は、自動運転用センサーとアルゴリズムを組み合わせて、周囲の状況を認識し、判断を下し、自動運転のタスクを実行します。その目標は、車両が運転のあらゆる側面を安全かつ効率的に処理できる完全な自律運転を実現することです。
自動運転車は、周囲の状況を把握するために、さまざまな主要技術を活用しています。その中には、次のようなものがあります:
- GNSS(全地球測位システム):自動運転車の位置、速度、進行方向に関するリアルタイムのアップデートを取得します。
- INS(慣性航法システム):GNSS信号が途切れた場合でも精度を維持します。自動運転車の位置、速度、方向に関するリアルタイムの更新情報を提供します。
- LiDAR(Light Detection and Ranging):レーザー光を用いて、車両周辺の環境を詳細に再現した3Dマップを作成する技術。この技術により、車両は周囲の物体(他の車両、歩行者、道路標識など)を検知・計測することができる。
- レーダー(Radio Detection and Ranging):電波を用いて、物体の速度、距離、方向を検知する技術。レーダーは、悪天候時や、遠距離にある物体を検知する際に特に有用である。
- カメラ:車線標示、信号機、道路標識など、車両の周囲の環境に関する視覚情報を捉えるためのものです。複雑な視覚的情報を解釈し、視覚データに基づいて判断を下す上で不可欠な役割を果たしています。
自動車における「自動化の6段階」とは何ですか?
自動車技術者協会(SAE)がJ3016規格で定義した自動運転車の6つのレベルは、車両の自動化の度合いを表しています。その内訳は以下の通りです:
- レベル0:自動化なし。自動緊急ブレーキや死角警告など、警告や瞬間的な支援機能はあるが、持続的な自動化はない。
- レベル1:運転支援。アダプティブ・クルーズ・コントロール(速度と車間距離の維持)や車線維持支援など、単一の自動運転システムによる支援。
- レベル2:部分的な自動化。ステアリングや加速・減速といったシステムの組み合わせだが、意思決定機能はない。
- レベル3:条件付き自動運転。特定の状況(例:高速道路走行)において、車両が運転作業の大部分を処理する。システムは周囲の状況を監視することができる。
- レベル4:高度な自動化。車両はあらかじめ定義されたシナリオにおいて自律的に走行する。これらの領域では、ドライバーの注意を必要としない。
- レベル5:完全自動運転。この車両は、人間のドライバーが対応できるあらゆる環境において、すべての操作を実行できる。ハンドルやペダルが装備されていない場合もある。
これらのレベルは、人間が操作する車両から、あらゆる運転タスクを処理できる完全自動運転システムへの進化を示しています。
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
